特殊な運転条件下で遠心ポンプ用モーターIE5の出力トルクが不足する問題の解決方法
産業用ポンプ設備は、ライフサイクル全体での電力コストを大幅に削減するため、急速に超高効率基準へとアップグレードされています。化学プラント、市町村の給水用ブースターステーション、鉱山の尾鉱処理回路などにおいて、現場のエンジニアが、従来の誘導電動機を置き換えるために、最新式の遠心ポンプ用IE5モータを導入しています。しかし、低温液体からの起動、流体粘度の急激な上昇、スラリーの沈降、静的揚程圧力の上昇など、非定常あるいは過酷な運転条件下では、初期加速時や速度制御時に必要な出力トルクが不足することがあります。この課題を解決するには、永久磁石モータ固有の電気機械的特性を正しく理解し、それに応じたドライブ制御戦略を精密に適用する必要があります。
過酷な水理的起動状態とトルク要求
スラリーおよび高粘度流体輸送における静的脱着抵抗
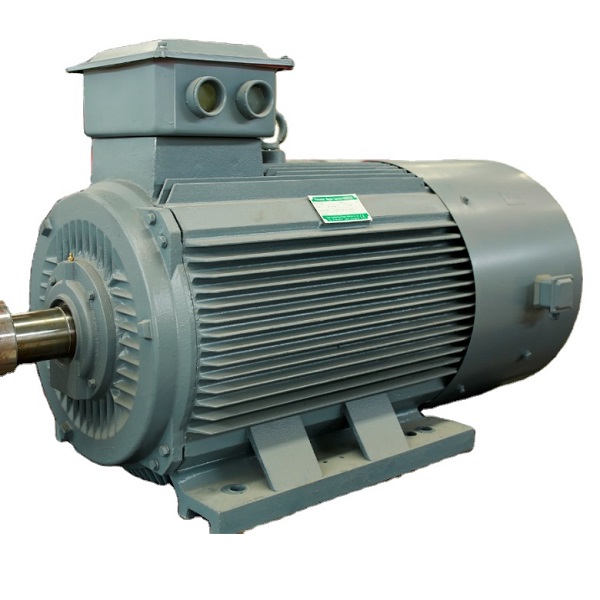
化学製造、鉱山の鉱滓管理、パルプ取扱いなどの産業用ポンピング回路では、遠心ポンプが非理想的な流体動力学条件下で頻繁に運用されます。従来の遠心ポンプは、始動トルクが極めて小さい二次関数的なトルク-回転速度特性を示します。しかし、実際の特殊な運転条件——たとえば低温液体での再始動、高密度固形粒子スラリーの沈降、閉じた吐出配管で高静的揚程圧力に逆らって送液する場合など——では、静的機械抵抗が急激に増大します。ポンプのインペラーは、シャフト回転数ゼロの状態で、沈降した固体を剥離し、流体の慣性を克服するために、大きなブレークアウェイトルクを必要とします。
同期失敗およびインバータの過電流トリップ
遠心ポンプ用モーター(IE5)が、ドライブパラメータの最適化が行われていない状態で極端な静的始動抵抗に直面すると、電磁機械的な同期が失敗します。誘導電動機が滑りによってトルクを発生させるのとは異なり、同期型永久磁石モーターは、固定子と回転子の磁界が完全に同期している必要があります。初期加速トルクが不十分な場合、回転子は同期状態にロックできず、激しい角振動、モーターの停止、およびインバータの瞬時過電流(OC)トリップが発生します。このような状況での繰り返し始動により、固定子巻線が過熱し、ポンプの機械シールにも過度な応力が加わります。こうした過酷な条件を克服するため、 ENNENG エンジニアは産業向けに堅牢な 遠心ポンプ用モーターIE5 ソリューションを、5kW~5MWの出力範囲および110V~690Vの動作電圧範囲にわたり展開しており、低速域における優れたトルク性能を実現しています。
電磁リアクタンス合成とベクトル制御方式インバータ
内蔵永久磁石(IPM)構造とリラクタンストルク
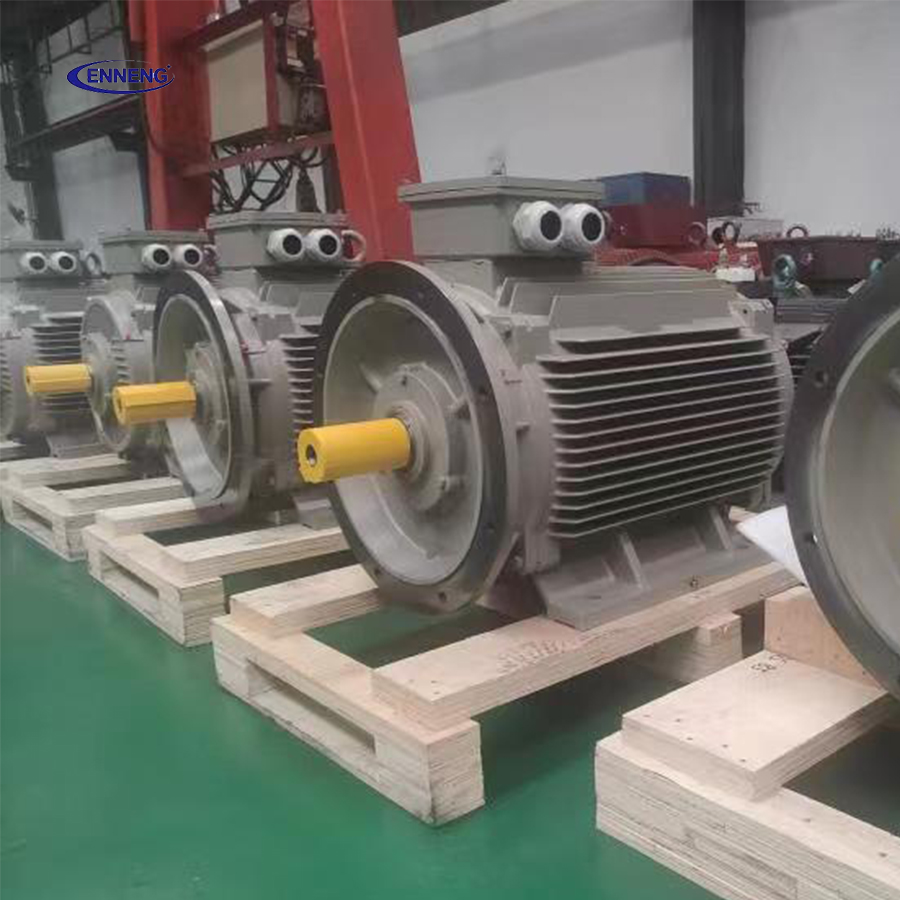
PMポンプモーターの始動トルク不足という課題は、ローター構造の工夫によって根本的に解決されます。従来の表面埋込型永久磁石(SPM)方式では、磁気的整列によるトルクのみが発生します。これに対し、ENNENG遠心ポンプモーターIE5プラットフォームでは、内部埋込型永久磁石(IPM)方式を採用しています。この方式では、永久磁石をローターの電磁鋼板積層体内部に埋め込むことで、q軸インダクタンスがd軸インダクタンスより大きい(Lq > Ld)という物理的な磁気的サリエンシー(磁気的凸性)を実現します。この電磁的サリエンシーにより、永久磁石によるトルクに加えて、大きなリラクタンストルクが発生します。両方のトルク成分を組み合わせることで、ENNENGのIPMモーターは、過大な電流を流さずに低速域で定格トルクの最大200%に相当する始動トルクを発揮します。
フィールドオーリエンテッド制御(FOC)および高周波注入アルゴリズム
センサーレス・ポンピング用途でIE5 PMモーターを駆動するには、ほぼゼロ速度でのロータ位置を高精度に追跡する必要があります。起動時に逆起電力(バックEMF)がゼロに近づくため、従来のドライブ推定方式では正確な制御ができません。可変周波数インバータ(VFD)に高周波注入(HFI)アルゴリズムを実装することで、停止状態(ゼロ速度ロック時)においてもロータの突極性(サリエンシー)位置を正確に検出できます。さらに、最大トルク/電流(MTPA)制御を適用すれば、電流ベクトルを最適な位相角で印加でき、流体の大きな慣性を滑らかに克服したうえで、超高効率IE5運転へと移行します。
|
動作状態
|
汎用誘導電動機(IE3)
|
標準SPMモーター
|
ENNENG IPMポンプ用モーター(IE5)
|
|
脱着トルク(0~5 Hz)
|
120%~135%(高スリップ負荷)
|
100%~110%(位置ずれ)
|
180%~210%(MTPA強化型)
|
|
トルク発生機構
|
純粋な誘導スリップ
|
純磁束
|
磁束+リラクタンストルク
|
|
定格エネルギー効率
|
定格負荷時93.0%
|
定格負荷時95.8%
|
iE5ウルトラプレミアム(97.2%)
|
|
始動時のステータ温度上昇
|
急激な抵抗加熱
|
中程度の熱上昇
|
低(内蔵PT100安全)
|
|
周波数追従方式
|
オープンループV/f制御
|
センサレス逆起電圧方式
|
高周波注入法(HFI)
|
油圧規格への適合およびポンプ運転領域に関するガイドライン
ANSI/HI 9.6.4およびISO 1940-1規格への準拠
ポンプ駆動系の信頼性確保には、厳格な機械振動規格への適合が不可欠です。油圧学会(HI)規格ANSI/HI 9.6.4では、遠心ポンプにおける許容振動値が定められており、空洞現象やシール破損を防止します。ENNENG遠心ポンプ用モーターIE5シリーズは、ISO 1940-1 Grade G2.5に準拠した動的バランス調整を実施しており、広範囲な回転速度変化においても油圧脈動を最小限に抑えます。効率評価基準はIEC 60034-30-2を厳密に遵守し、定格流量時および絞り流量時の両条件下で検証可能なエネルギー効率を保証します。腐食性洗浄環境向けには、筐体の防塵・防水性能がIP55またはIP66を満たします。
据付後の試運転および予防保全手順
- 現在制限のキャリブレーション開始:モーターの静的流体抵抗を解消するために、インバーターの短期電流制限を10秒間、150~180%に設定します。誤動作によるトリップを防ぎます。
- 動的温度保護:内部PT100温度センサーをインバーターのアナログ入力に接続し、ステータ温度が130°Cを超えた場合に自動的に電流を低減するように設定します。
- 高精度レーザー整列:モーターとポンプのインペラー軸間のシャフト同心度を確認し、ラジアルベアリングへの過負荷を防止します。
-
流体密度およびインペラー点検:季節ごとのプラント停止時に、ポンプケーシングのウェアリングと堆積物の点検・清掃を行い、機械的な固着を防止します。
お問い合わせ
低速域でのトルク不足という課題を克服しつつ、超高効率なポンプ運転性能を維持するには、特殊な電磁設計と高度なドライブ調整技術が不可欠です。ENNENGのエンジニアリング専門家チームは、ポンプの運転条件に関する包括的な審査(デューティオーディット)、流体負荷特性の詳細分析(ハイドロリックロードプロファイリング)、およびIE5モーターの用途に応じた最適選定サービスを提供しています。困難なポンピング運用の最適化をご希望の方は、当社のフリュイドドライブチームまでお気軽にお問い合わせください。
F AQ
Q:IE5永久磁石モーターが流体ポンピングで始動トルク不足を起こすのはなぜですか?
AiE5永久磁石モーターにおける始動トルク不足は、通常、モーター自体の電磁的性能ではなく、低周波数領域でのインバーター制御パラメーター設定の不適合に起因します。可変周波数インバーター(VFD)がローターの初期位置を正確に推定できなかったり、センサレス始動時に過度に保守的な電流制限を適用したりすると、モーターは流体の静止慣性および配管内の摩擦力を克服できず、結果として始動失敗に至ります。
Q:IPM構造のローターは、低速域におけるトルクのボトルネックをどのように解消しますか?
Aインテリア・パーマネント・マグネット(IPM)構造では、磁石がロータコア内部に埋め込まれており、直軸(d軸)と交軸(q軸)の間に明確な磁気サリエンシー(磁気抵抗差)が生じます。この構造により、磁気トルクに加えて、大きなリラクタンストルクも発生します。フィールド指向制御と低速時の電圧ブーストを用いて駆動される本モーターは、ロータの過熱を招かずに最大200%の始動トルクを発生できます。
Q:高粘度流体の連続ポンピングによって永久磁石が減磁することはあるでしょうか?
A適切に熱保護パラメーターが組み込まれていれば、高粘度流体の連続ポンピングによる減磁は発生しません。ENNENGでは、耐熱性に優れたNdFeB/SmCo系高耐熱磁石(最高使用温度180℃)を採用しています。内蔵されたステータPT100温度センサーの監視とインバーターの過負荷特性曲線の精密な補正により、厳しい産業用運転サイクルにおいても、モーターは安全な熱限界内に確実に収まります。

 EN


