
 EN

โซลูชันมอเตอร์ขับตรงสำหรับปัญหาเสียงรบกวนและแรงสั่นสะเทือนในภาคอุตสาหกรรม
สถานที่ผลิตแบบต่อเนื่องที่ใช้งานหอหล่อเย็นแบบดึงอากาศเข้า (induced-draft) ขนาดใหญ่และพัดลมระบายอากาศหนัก ซึ่งทำงานเป็นเวลา 8,400 ชั่วโมงต่อปี มักประสบปัญหาเสียงรบกวนทางเสียงอย่างรุนแรงและแรงสั่นสะเทือนที่ทำลายโครงสร้าง ผู้ควบคุมการบำรุงรักษาที่ตรวจสอบบริเวณห้องเครื่องมักพบว่า มอเตอร์เหนี่ยวนำความเร็วสูงแบบมาตรฐานที่เชื่อมต่อกับกล่องเกียร์หลายขั้นตอนก่อให้เกิดการสั่นพ้องเชิงกลอย่างต่อเนื่องบนแผ่นรองพัดลมและโครงสร้างอาคาร การอัปเกรดเครื่องจักรหนักในอุตสาหกรรมให้ใช้มอเตอร์ขับตรงความเร็วต่ำจะช่วยกำจัดกล่องเกียร์ระหว่างกลาง ทำให้สมดุลของโหลดแบบไดนามิกมีเสถียรภาพมากขึ้น และลดระดับความดันเสียงแวดล้อมลงอย่างมีนัยสำคัญในโรงงานผลิตแบบต่อเนื่อง
ระบบขับเคลื่อนแบบกลไกทั่วไปที่ใช้เกียร์ แกนเชื่อมต่อ และพูลเลย์สายพาน ก่อให้เกิดจุดเสียดทานหลายจุด ความคล่องตัวของฟันเกียร์ และความไม่สมดุลเชิงพลศาสตร์ แรงสั่นสะเทือนเชิงกลเหล่านี้ถ่ายทอดโดยตรงไปยังฐานรองรับรอบข้าง ส่งผลให้ตลับลูกปืนสึกหรอเร็วขึ้น รอยเชื่อมโครงสร้างเสื่อมคุณภาพ และเกิดระดับเสียงในสถานที่ทำงานที่เกินขีดจำกัดด้านสุขภาพอาชีพ ENNENG พัฒนามอเตอร์ไฟฟ้าแม่เหล็กถาวรขั้นสูงที่ออกแบบมาเพื่อกำจัดตัวลดความเร็วเชิงกลระหว่างกลาง ทำให้การดำเนินงานเงียบมาก แรงสั่นสะเทือนเชิงพลศาสตร์ต่ำมาก และมีประสิทธิภาพการใช้พลังงานไฟฟ้าสูงเยี่ยมในสภาพแวดล้อมอุตสาหกรรมที่ท้าทาย
แหล่งกำเนิดแรงสั่นสะเทือนและเสียงจากระบบขับเคลื่อนเชิงกล
อุปกรณ์เครื่องจักรอุตสาหกรรมขนาดใหญ่ เช่น หอหล่อเย็นแบบเปียก พัดลมระบายอากาศในเหมือง และเครื่องกวนสารแขวนลอยหนัก ต้องการความเร็วรอบต่ำร่วมกับแรงบิดขาออกสูง ในระบบติดตั้งแบบดั้งเดิม การบรรลุความเร็วรอบระหว่าง 100 ถึง 300 รอบต่อนาที จำเป็นต้องเชื่อมมอเตอร์เหนี่ยวนำมาตรฐานที่หมุนด้วยความเร็ว 1,500 รอบต่อนาที เข้ากับตัวลดความเร็วเชิงกล โครงสร้างแบบหลายองค์ประกอบนี้ก่อให้เกิดปัญหาเชิงพลศาสตร์และเสียงรบกวนอย่างรุนแรง ซึ่งส่งผลเสียต่อการดำเนินงานของโรงงาน
ความถี่สูงจากการสัมผัสกันของฟันเฟืองและการสั่นพ้องของโครงสร้าง
แหล่งกำเนิดหลักของเสียงรบกวนในระบบขับเคลื่อนที่ใช้เฟือง คือ ความถี่สูงจากการสัมผัสกันของฟันเฟือง เมื่อฟันเฟืองเข้าและออกจากตำแหน่งสัมผัสภายใต้ภาระเชิงกลหนัก การโก่งตัวแบบเป็นจังหวะจะสร้างแรงกระแทกแบบเป็นคาบ ซึ่งส่งผ่านตัวเรือนเกียร์ แรงกระแทกจากการเข้าสัมผัสเหล่านี้ก่อให้เกิดความถี่การกระตุ้นเฉพาะจากฟันเฟือง (gear mesh excitation frequencies) ระหว่าง 100 เฮิร์ตซ์ ถึง 1,000 เฮิร์ตซ์ ซึ่งแผ่พลังงานเสียงออกไปยังบริเวณกระบวนการข้างเคียง
เมื่อความถี่ของการกระตุ้นแบบบังคับเหล่านี้สอดคล้องกับความถี่ธรรมชาติของโครงสร้างของแผ่นเหล็ก ฝาครอบพัดลม หรือฐานคอนกรีต จะเกิดการขยายเสียงขึ้น ความเรโซแนนซ์ของโครงสร้างที่ตามมาจะเพิ่มแอมพลิจูดของการสั่นสะเทือนทางกายภาพให้สูงกว่าระดับพื้นฐานอย่างมาก ส่งผลให้เกิดแรงเครื่องกลที่รุนแรงต่อบอลท์ยึดโครงสร้าง การใช้ระบบมอเตอร์แบบไม่มีเกียร์จะกำจัดชุดเกียร์เชิงกลทั้งหมดออกไป จึงเป็นการตัดแรงกระตุ้นความถี่สูงที่ก่อให้เกิดความเรโซแนนซ์ของโครงสร้างออกอย่างสิ้นเชิง
แรงกระแทกจากช่องว่างระหว่างฟันเฟืองและการเสื่อมสภาพของระบบหล่อลื่น
ตัวลดความเร็วเชิงกลจำเป็นต้องอาศัยระยะห่างที่แม่นยำระหว่างฟันเฟืองที่สัมผัสกัน เพื่อรองรับการขยายตัวจากความร้อนและการเกิดฟิล์มหล่อลื่น หลังจากการใช้งานเป็นเวลาหลายพันชั่วโมง การสึกหรอของฟันเฟืองจะทำให้ช่องว่างนี้กว้างขึ้น ภายใต้ภาระอากาศพลศาสตร์ที่เปลี่ยนแปลงอยู่ตลอดเวลา ผิวหน้าของฟันเฟืองจะประสบกับการกระแทกย้อนกลับซ้ำ ๆ ส่งผลให้เกิดเสียงคลิกแหลมและคลื่นกระแทกแบบบิดเบือนทั่วทั้งระบบขับเคลื่อน
ยิ่งไปกว่านั้น ระบบหล่อลื่นแบบกระเด็นหรือแบบความดันจะก่อให้เกิดเสียงรบกวนจากการหมุนของน้ำมัน (hydraulic churning noise) เมื่อฟันเฟืองเคลื่อนผ่านอ่างน้ำมัน ในสภาวะการใช้งานที่หนักหนา น้ำมันหล่อลื่นจะเกิดปฏิกิริยาออกซิเดชันจากความร้อน มีสิ่งสกปรกเป็นอนุภาคปนเปื้อน และความหนืดลดลง ส่งผลให้แรงเสียดทานเพิ่มขึ้นและเกิดการสัมผัสระหว่างโลหะกับโลหะมากขึ้น การเปลี่ยนมาใช้มอเตอร์แบบไดเรกต์ไดรฟ์ (direct drive motor) จะแทนที่จุดสัมผัสเฟืองกลางด้วยช่องว่างแม่เหล็กไฟฟ้าเพียงจุดเดียว ซึ่งสามารถกำจัดเสียงรบกวนจากการหมุนของน้ำมัน เสียงกระแทกจากเลื่อนกลับ (backlash shock) และภาระงานด้านการบำรุงรักษาน้ำมันหล่อลื่นได้อย่างถาวร
หลักการทางอิเล็กโตรเมคานิกของการลดเสียงรบกวนด้วยมอเตอร์แบบไดเรกต์ไดรฟ์
มอเตอร์แบบไดเรกต์ไดรฟ์เปลี่ยนแปลงระบบขับเคลื่อนเชิงกลโดยการต่อโหลดที่ต้องการขับเคลื่อนเข้ากับเพลาของมอเตอร์โดยตรง ด้วยความเร็วในการทำงานที่แม่นยำตามที่เครื่องจักรนั้นต้องการ การรวมมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวร (PM synchronous motor) ที่หมุนช้าเข้าไว้ในระบบช่วยให้สถานที่ต่าง ๆ สามารถตัดขั้นตอนการลดความเร็วด้วยเฟืองออกไปได้ พร้อมยกระดับการควบคุมแรงบิดแบบไดนามิก
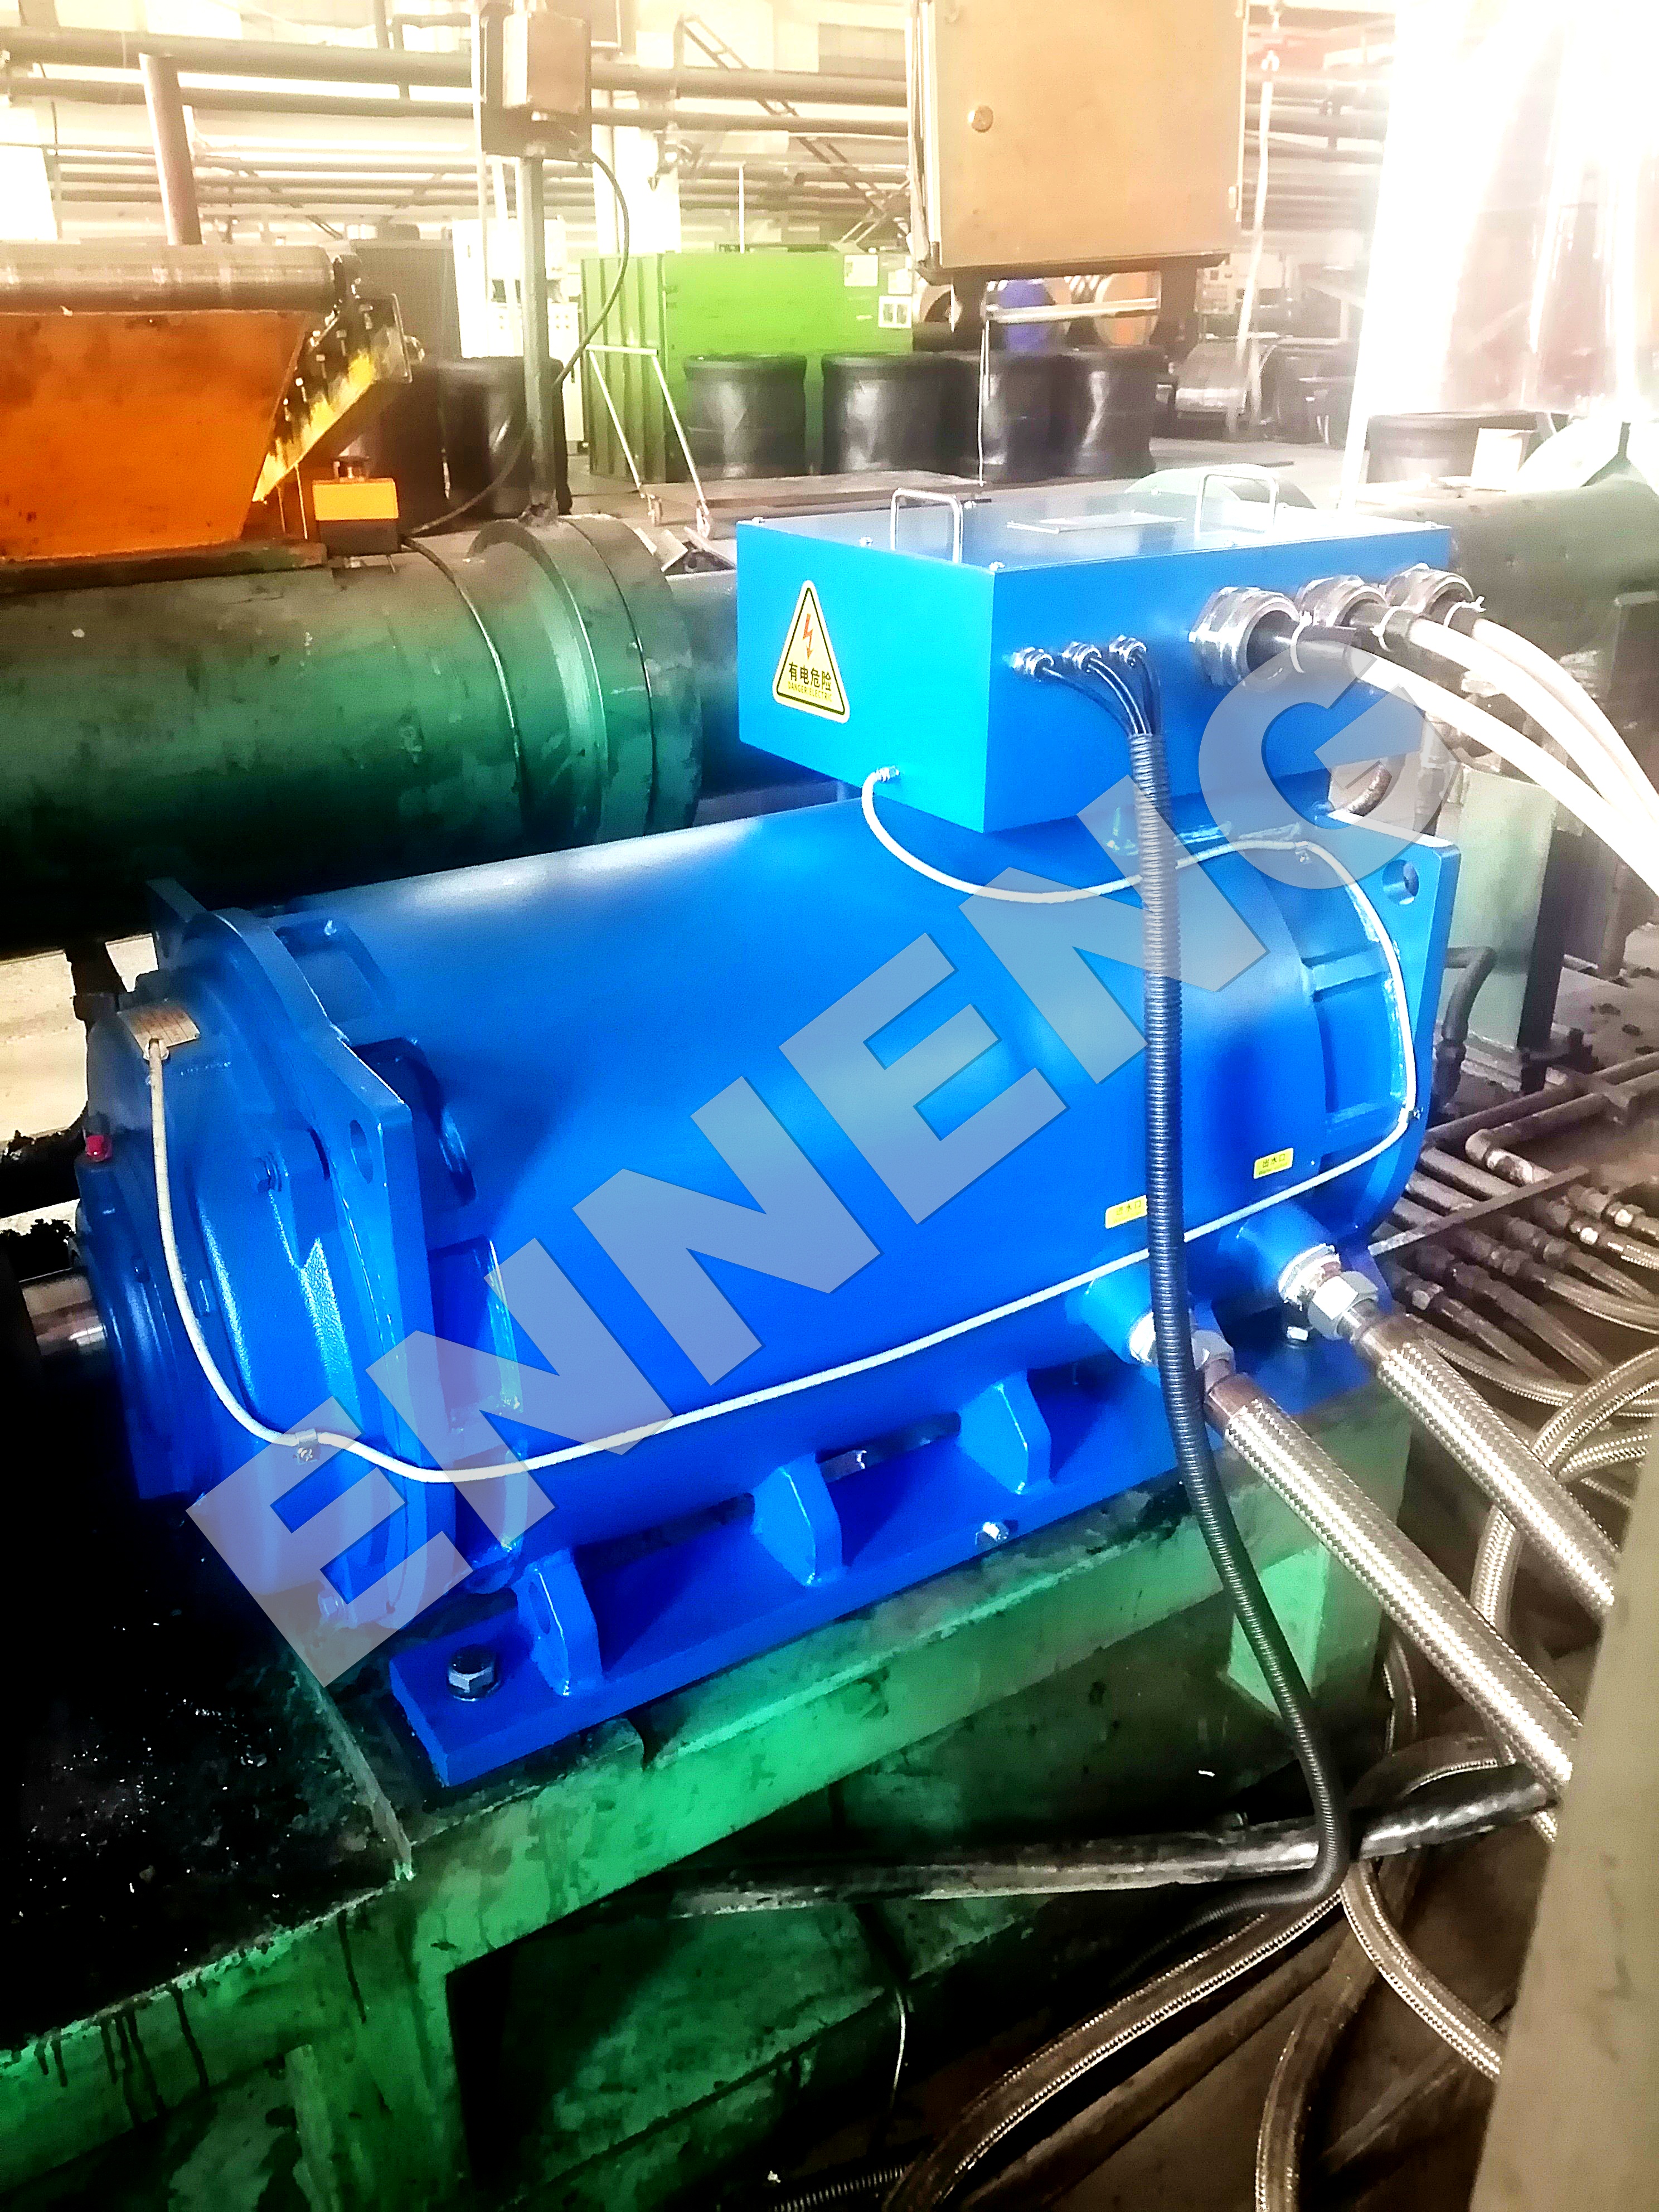
การตัดระบบลดความเร็วด้วยเฟืองออกอย่างสมบูรณ์ผ่านสถาปัตยกรรมมอเตอร์แบบไม่มีเฟือง
การตัดองค์ประกอบเชิงกลที่อยู่ระหว่างกลางออกช่วยทำให้พลศาสตร์ของการหมุนเรียบง่ายขึ้น ระบบขับเคลื่อนแบบเกียร์ทั่วไปใช้ชุดแบริ่งสี่ชุดขึ้นไป รวมถึงข้อต่อความเร็วสูง แกนกลาง และฟันเฟืองภายใน โดยแต่ละองค์ประกอบล้วนก่อให้เกิดความผิดเพี้ยนเชิงกลและสมดุลพลศาสตร์ที่ไม่สมบูรณ์ได้ ตรงข้ามกับมอเตอร์แบบไม่มีเกียร์ที่รวมเป็นหนึ่งเดียว ซึ่งลดชิ้นส่วนของระบบขับเคลื่อนทั้งหมดเหลือเพียงแบริ่งมอเตอร์สองชุดหลักและเพลาหมุนเพียงหนึ่งเส้น
จำนวนจุดต่อเชิงกลที่ลดลงโดยตรงส่งผลให้เส้นทางการถ่ายทอดการสั่นสะเทือนของโครงสร้างลดน้อยลง เนื่องจากมอเตอร์ขับตรงความเร็วต่ำทำงานที่ความเร็วในการหมุนเดียวกับอุปกรณ์ที่ขับเคลื่อน ดังนั้นชิ้นส่วนที่หมุนจึงได้รับแรงเหวี่ยงต่ำกว่ามาก การลดความซับซ้อนเชิงกลยังช่วยลดแรงเสียดทานเชิงกลที่ไม่จำเป็น ทำให้มอเตอร์ขับตรงสามารถส่งมอบทอร์กการหมุนที่เรียบเนียนและเงียบสงบตลอดวงจรการผลิตอุตสาหกรรมแบบต่อเนื่อง
|
พารามิเตอร์ประสิทธิภาพเชิงกล |
ระบบขับเคลื่อนแบบมอเตอร์เหนี่ยวนำพร้อมเกียร์แบบดั้งเดิม |
มอเตอร์ขับตรงของเอนเนง |
|
ระดับเสียงรบกวนที่แผงพัดลม |
85 เดซิเบล(เอ) ถึง 95 เดซิเบล(เอ) (เสียงสูงจี๊ด) |
70 เดซิเบล(เอ) ถึง 78 เดซิเบล(เอ) (เสียงต่ำแบบกว้าง) |
|
แหล่งที่มาหลักของแรงสั่นสะเทือน |
ฮาร์โมนิกจากการสัมผัสฟันเฟือง (100 เฮิร์ตซ์ ถึง 1,000 เฮิร์ตซ์) |
ความถี่การหมุนพื้นฐานต่ำ |
|
องค์ประกอบขับเคลื่อนระดับกลาง |
กล่องเกียร์ เพลาขับ และข้อต่อแบบยืดหยุ่น |
เพลาเชื่อมตรงแบบเดี่ยว หรือข้อต่อแบบเพลากลวง |
|
ช่วงแรงดันใช้งานแบบรวมศูนย์ |
ขีดจำกัดมาตรฐาน 380–480 โวลต์ |
ช่วงแรงดันไฟฟ้าอุตสาหกรรมมาตรฐานเดียวกัน 110 โวลต์ ถึง 690 โวลต์ |
|
กำลังขับรวมที่เป็นหนึ่งเดียว |
ค่ากำหนดมาตรฐานคงที่ |
ความสามารถในการใช้งานอุตสาหกรรมแบบรวมศูนย์ ตั้งแต่ 5 กิโลวัตต์ ถึง 5 เมกะวัตต์ |
|
การสูญเสียพลังงานจากการส่งผ่านทางกล |
การสูญเสียพลังงานจากการเสียดทานแบบไม่จำเป็น 3% ถึง 8% |
ไม่มีการสูญเสียพลังงานจากการส่งผ่านของตัวลดความเร็วเชิงกล |
|
ขอบเขตของการบำรุงรักษาหล่อลื่น |
การเปลี่ยนน้ำมันตามระยะที่กำหนด และการเปลี่ยนซีล |
ตลับลูกปืนที่บรรจุจาระบีแบบปิดสนิท (ไม่มีถังเก็บน้ำมัน) |
ความหนาแน่นของแรงบิดที่ความเร็วต่ำในระบบซิงโครนัสแบบแม่เหล็กถาวร
การให้แรงบิดขาออกสูงที่ความเร็วรอบต่ำโดยไม่ต้องใช้เกียร์ระหว่างกลาง จำเป็นต้องอาศัยความหนาแน่นของกำลังแม่เหล็กไฟฟ้าที่โดดเด่นมาก ขณะที่มอเตอร์แบบเหนี่ยวนำกรงกระรอกทั่วไปไม่สามารถรักษาระดับความหนาแน่นของแรงบิดที่เพียงพอไว้ได้ที่ความเร็วรอบต่ำ โดยไม่ต้องเพิ่มขนาดโครงสร้างอย่างมากและดึงกระแสแม่เหล็กที่มีค่าสูงเกินไป มอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรแก้ข้อจำกัดนี้ได้โดยการฝังแม่เหล็กเนโอดิเมียม-เหล็ก-โบรอนชนิดพลังงานสูงไว้ภายในชุดโรเตอร์
แม่เหล็กถาวรของโรเตอร์สร้างสนามแม่เหล็กในช่องว่างอากาศที่มีความเข้มข้นสูง โดยไม่ต้องใช้กระแสปฏิกิริยาจากแหล่งจ่ายไฟฟ้า ตัวแปลงไฟแบบเวกเตอร์ควบคุมสมัยใหม่สามารถรักษาทิศทางของกระแสสเตเตอร์ให้อยู่ในแนวตั้งฉากกับขั้วแม่เหล็กของโรเตอร์ได้อย่างแม่นยำและแบบไดนามิก ทำให้มอเตอร์แบบไดรฟ์โดยตรงสามารถส่งมอบแรงบิดสูงสุดตามค่าที่ระบุไว้ได้ตั้งแต่ภาวะหยุดนิ่งจนถึงความเร็วในการทำงานปกติ นอกจากนี้ การออกแบบให้ร่องสเตเตอร์เอียงอย่างมีจุดประสงค์ร่วมกับรูปทรงแม่เหล็กที่ผ่านการปรับแต่งอย่างเหมาะสมยังช่วยลดแรงบิดแบบคอกกิง (cogging torque) ทางแม่เหล็กไฟฟ้าให้ต่ำกว่าร้อยละ 0.5 ซึ่งป้องกันไม่ให้เกิดการแปรผันของแรงบิดขณะหมุนที่อาจกระตุ้นให้ระบบส่งกำลังสั่นสะเทือน
การลดเสียงรบกวนในระบบไดรฟ์โดยตรงของหอระบายความร้อน
หอระบายความร้อนเป็นหนึ่งในแอปพลิเคชันที่สำคัญที่สุดสำหรับการลดเสียงรบกวนและการสั่นสะเทือน ชุดขับเคลื่อนแบบดั้งเดิมของหอระบายความร้อนจัดวางมอเตอร์ความเร็วสูงไว้นอกกระแสอากาศเปียก โดยเชื่อมต่อกับเกียร์มุมฉากภายในผ่านเพลาขับคอมโพสิตที่ยาว ซึ่งตั้งอยู่โดยตรงใต้ใบพัดพัดลม ส่วนโครงสร้างฝาครอบพัดลมที่ปิดสนิททำหน้าที่เหมือนลำโพงเสียง ทำให้เสียงหวีดจากฟันเฟืองดังขึ้นและแพร่กระจายไปยังเขตอุตสาหกรรมและเขตเทศบาลบริเวณใกล้เคียง
การใช้งานระบบขับเคลื่อนโดยตรงสำหรับหอระบายความร้อนจะติดตั้งมอเตอร์ซิงโครนัสแบบแม่เหล็กถาวรความเร็วต่ำไว้โดยตรงใต้ฮับพัดลม ซึ่งช่วยกำจัดเพลาขับ เสากลางรองรับ (pillow blocks) ระหว่างกลาง และเกียร์มุมฉากทั้งหมด การจัดวางเช่นนี้ทำให้ไม่มีความถี่เสียงจากฟันเฟืองเลย ส่งผลให้ลดระดับเสียงรบกวนได้จริงในช่วง 5–10 เดซิเบล(เอ) บนพื้นผิวแผ่นพัดลม นอกจากนี้ ระบบขับเคลื่อนโดยตรงยังป้องกันไม่ให้น้ำมันเกียร์รั่วไหลลงสู่น้ำหมุนเวียนในกระบวนการ จึงเป็นทางเลือกมอเตอร์ประหยัดพลังงานที่สะอาดต่อสิ่งแวดล้อม และช่วยทำให้โครงสร้างพื้นฐานระบบระบายความร้อนเรียบง่ายยิ่งขึ้น
เครื่องจักรอุตสาหกรรมขั้นสูงที่ผลิตที่ ผลิตภัณฑ์มอเตอร์ ENNENG ครอบคลุมการจัดอันดับแรงดันไฟฟ้าแบบรวมศูนย์ตั้งแต่ 110 โวลต์ ถึง 690 โวลต์ และความจุกำลังไฟฟ้าตั้งแต่ 5 กิโลวัตต์ ถึง 5 เมกะวัตต์ สำหรับสถานีตรวจสอบโรงไฟฟ้าแบบกระจายศูนย์และระบบผลิตพลังงานแบบออฟกริดในพื้นที่ห่างไกล ENNENG ยังจัดจำหน่ายระบบกังหันลมแกนตั้งแบบแนวตั้งที่มีกำลังไฟฟ้าจัดอันดับตั้งแต่ 1 กิโลวัตต์ ถึง 10 กิโลวัตต์ โดยเน้นแพลตฟอร์มที่ 3 กิโลวัตต์ 5 กิโลวัตต์ และ 10 กิโลวัตต์ เพื่อให้มั่นใจในการผลิตพลังงานที่เชื่อถือได้
การให้คำปรึกษาด้านวิศวกรรมและการผสานรวมระบบ
การอัปเกรดเครื่องจักรที่มีการสั่นสะเทือนสูงด้วยมอเตอร์ขับตรงขั้นสูงช่วยลดเสียงรบกวนจากโรงงาน ตัดค่าใช้จ่ายในการบำรุงรักษาเกียร์ออกทั้งหมด และเพิ่มความน่าเชื่อถือในการดำเนินงานอย่างต่อเนื่องสูงสุด การร่วมมือกับบริษัทที่มีชื่อเสียง มอเตอร์ประสิทธิภาพสูง รับประกันการปรับขนาดแรงบิดที่ความเร็วต่ำอย่างเหมาะสม การจำลองการสั่นสะเทือนแบบบิดที่ได้รับการยืนยันแล้ว และการผสานรวมชุดขับเคลื่อนไฟฟ้าอย่างสมบูรณ์ ผู้เชี่ยวชาญด้านเทคนิคดำเนินการวิเคราะห์การสั่นสะเทือนเชิงโครงสร้างอย่างละเอียด การสำรวจด้านเสียง และการปรับแต่งหน้าแปลนเชิงกลแบบเฉพาะเพื่อทันสมัยระบบขับเคลื่อนอุตสาหกรรมที่ท้าทาย สอบถามวันนี้เพื่อประเมินพารามิเตอร์ของอุปกรณ์อุตสาหกรรมและระบุโซลูชันขับเคลื่อนโดยตรงที่ออกแบบเฉพาะ
- วอตส์แอป: +86 18562780228
- อีเมล: [email protected]
- โทรศัพท์: +86 532 66000559
F AQ
คำถาม: มอเตอร์ขับตรงลดการสั่นสะเทือนเชิงกลได้อย่างไร เมื่อเปรียบเทียบกับระบบเกียร์
A:มอเตอร์ขับตรงเชื่อมต่อโดยตรงกับเพลาที่ขับเคลื่อนที่ความเร็วในการทำงาน จึงตัดกล่องเกียร์ ตัวเชื่อมต่อความเร็วสูง และเพลาเชื่อมกลางออกทั้งหมด การกำจัดการสัมผัสของฟันเกียร์ทำให้แรงกระแทกแบบฮาร์โมนิกความถี่สูง (100 เฮิร์ตซ์ ถึง 1,000 เฮิร์ตซ์) ซึ่งกระตุ้นการสั่นสะเทือนเชิงโครงสร้างในโครงสร้างเครื่องจักรหายไปอย่างสิ้นเชิง การทำงานด้วยชิ้นส่วนหมุนน้อยลงและความเร็วของเพลาน้อยลง ทำให้ความเร็วของการสั่นสะเทือนโดยรวมต่ำกว่าเกณฑ์ ISO 10816-3 ระดับ A อย่างมาก
คำถาม: การติดตั้งมอเตอร์ขับตรงสำหรับหอระบายความร้อนสามารถลดเสียงรบกวนทางเสียงได้มากน้อยเพียงใด
A:การแทนที่มอเตอร์แบบทั่วไปและเกียร์มุมฉากด้วยมอเตอร์ขับตรงสำหรับหอระบายความร้อนมักจะลดระดับเสียงรบกวนทางเสียงลงได้ 5–10 เดซิเบล(เอ) ที่ระดับพัดลม โดยการกำจัดการสัมผัสของฟันเกียร์จะช่วยขจัดเสียงหวีดเชิงกลความถี่สูงออกไป เหลือไว้เพียงเสียงรบกวนจากกระแสอากาศที่มีลักษณะกว้าง (broad aerodynamic airflow noise) การลดเสียงรบกวนทางเสียงอย่างมีน้ำหนักนี้ช่วยให้สถานประกอบการภาคอุตสาหกรรมปฏิบัติตามข้อกำหนดด้านเสียงรบกวนในสถานที่ทำงานของ OSHA รวมทั้งข้อจำกัดด้านระดับเสียงที่กำหนดไว้บริเวณเขตแดนของเทศบาล
คำถาม: เหตุใดมอเตอร์ซิงโครนัสแม่เหล็กถาวร (PM synchronous motor) จึงเหมาะสมเป็นพิเศษสำหรับการขับตรงที่ทำงานที่ความเร็วต่ำ
A:มอเตอร์ซิงโครนัสแบบเพอร์มาเนนต์แมกเนตความเร็วต่ำใช้แม่เหล็กถาวรที่มีค่าความต้านทานการถูกทำลายแม่เหล็กสูง ซึ่งผลิตจากธาตุหายาก เพื่อสร้างสนามแม่เหล็กในช่องว่างอากาศที่เข้มข้น โดยไม่จำเป็นต้องดึงกระแสแม่เหล็กแบบรีแอคทีฟ มอเตอร์ชนิดนี้มีโครงสร้างทางไฟฟ้าและกลไกที่ให้ค่าความหนาแน่นของแรงบิดสูงเยี่ยมภายในขนาดตัวเรือนที่กะทัดรัด จึงสามารถสร้างแรงบิดสูงสุดตามค่าที่ระบุไว้ได้ที่ความเร็วรอบระหว่าง ๕๐ ถึง ๓๐๐ รอบต่อนาที นอกจากนี้ การจัดแนวขดลวดสเตเตอร์อย่างแม่นยำยังช่วยลดแรงบิดแบบหยัก (cogging torque) ลงต่ำกว่าร้อยละ ๐.๕ ทำให้การหมุนราบรื่นโดยไม่มีการสั่นสะเทือนเชิงบิด

