
how-direct-drive-motor-eliminates-intermediate-gearbox-loss-for-heavyduty-mechanical-equipment, how-direct-drive-motor-eliminates-intermediate-gearbox-loss-for-heavyduty-mechanical-equipment, /blog
EN

2026/10/09
เครื่องจักรอุตสาหกรรมแบบหนัก เช่น มิลล์บดแบบลูกบอล เครื่องลำเลียงแบบสายพาน เตาหมุน และพัดลมหอระบายความร้อน จำเป็นต้องใช้กำลังหมุนที่ให้ทอร์กสูงแต่ความเร็วต่ำ เพื่อขับเคลื่อนกระบวนการผลิตอย่างต่อเนื่อง ณ โรงงานแปรรูปแร่แห่งหนึ่งที่ดำเนินการมิลล์บดแบบลูกบอลขนาดใหญ่จำนวนสี่เครื่อง มอเตอร์เหนี่ยวนำแบบความเร็วสูงที่เชื่อมต่อกับกล่องเกียร์แบบดาวเคราะห์หลายขั้นตอนประสบปัญหาขัดข้องทางกลบ่อยครั้ง การตรวจสอบเพื่อการบำรุงรักษาเชิงวินิจฉัยพบว่าตัวลดความเร็วเกียร์สูญเสียพลังงานไฟฟ้ารวมทั้งหมดถึงร้อยละ 9.4 จากแรงเสียดทานระหว่างฟันเฟือง แรงต้านของตลับลูกปืน และการปั่นน้ำมันหล่อลื่น ขณะที่การรั่วของซีลเพลาอย่างต่อเนื่องทำให้น้ำมันหล่อลื่นปนเปื้อนอย่างรุนแรงและเกิดการหยุดทำงานของมิลล์โดยไม่ได้วางแผนไว้ การเปลี่ยนผ่านมิลล์บดไปใช้มอเตอร์แบบความเร็วต่ำที่ให้ทอร์กสูง มอเตอร์ขับตรง สถาปัตยกรรมนี้กำจัดกล่องเกียร์เชิงกลและข้อต่อกลางทั้งหมดออกไปอย่างสิ้นเชิง ส่งผลให้ประสิทธิภาพของระบบเพิ่มขึ้นทันที และทำให้โรงงานสามารถดำเนินการได้อย่างต่อเนื่องโดยไม่มีการหยุดชะงัก สถานประกอบการอุตสาหกรรมไม่สามารถยอมรับคอขวดจากระบบส่งกำลังเชิงกลซึ่งทำให้การใช้พลังงานสูงขึ้นและเสี่ยงต่อการหยุดการผลิตได้
|
ชิ้นส่วนขับเคลื่อน |
ระบบเกียร์แบบดั้งเดิม |
ระบบมอเตอร์ขับตรงเอนเนนก |
|
ประสิทธิภาพของการส่งกำลังเชิงกล |
82% ถึง 91% (ลดความเร็วแบบหลายขั้นตอน) |
100% (ขับตรงแบบไม่มีเกียร์ ล็อกเพลาโดยตรง) |
|
ปริมาตรน้ำมันหล่อลื่น |
น้ำมันหล่อลื่น 50 ถึง 300 ลิตร |
ศูนย์ลิตร (ไม่ใช้น้ำมันหล่อลื่นเลย) |
|
ความต้องการการบำรุงรักษาตามปกติ |
การล้างน้ำมันบ่อยครั้งและการเปลี่ยนซีล |
ต่ำมาก (ตรวจสอบจาระบีเป็นระยะเท่านั้น) |
|
การเคลื่อนที่แบบไดนามิกของช่องว่างย้อนกลับและช่องว่างเชิงกล |
สูง (ช่องว่างระหว่างฟันเกียร์) |
ไม่มีช่องว่างย้อนกลับเลยแม้แต่น้อย |
ระบบขับเคลื่อนอุตสาหกรรมแบบดั้งเดิมใช้มอเตอร์ไฟฟ้าความเร็วสูงที่ทำงานที่ความเร็ว 1,000 ถึง 1,800 รอบต่อนาที โดยอาศัยกล่องลดความเร็วแบบเกียร์กลางเพื่อลดความเร็วของการหมุนและเพิ่มแรงบิดขาออก แม้ว่ากล่องลดความเร็วจะสามารถแปลงความเร็วได้ แต่ก็สร้างแรงต้านแบบสูญเสียพลังงานจำนวนมาก แรงเสียดทานจากการเลื่อนไถลระหว่างฟันเกียร์ แรงต้านจากแรงกดล่วงหน้าของตลับลูกปืน และการคนน้ำมันหล่อลื่นแบบหนืด ล้วนทำให้สูญเสียพลังงานเป็นกิโลวัตต์-ชั่วโมงที่มีค่าไปเป็นความร้อนที่ไร้ประโยชน์ ตลอดอายุการใช้งาน มีการสึกหรอของฟันเกียร์ การเกิดรูพรุนบนผิวฟันเกียร์ และการเสื่อมสภาพของช่องว่างย้อนกลับ ซึ่งส่งผลให้ประสิทธิภาพในการถ่ายโอนพลังงานเชิงกลลดลงอย่างต่อเนื่อง มอเตอร์แบบไดรเวทโดยตรงเชื่อมต่อกับเพลาของเครื่องจักรที่ขับเคลื่อนโดยตรง โดยแปลงพลังงานไฟฟ้าเป็นแรงขับหมุนที่มีความเร็วต่ำแต่แรงบิดสูง โดยไม่ต้องใช้ชิ้นส่วนเชิงกลกลางใดๆ
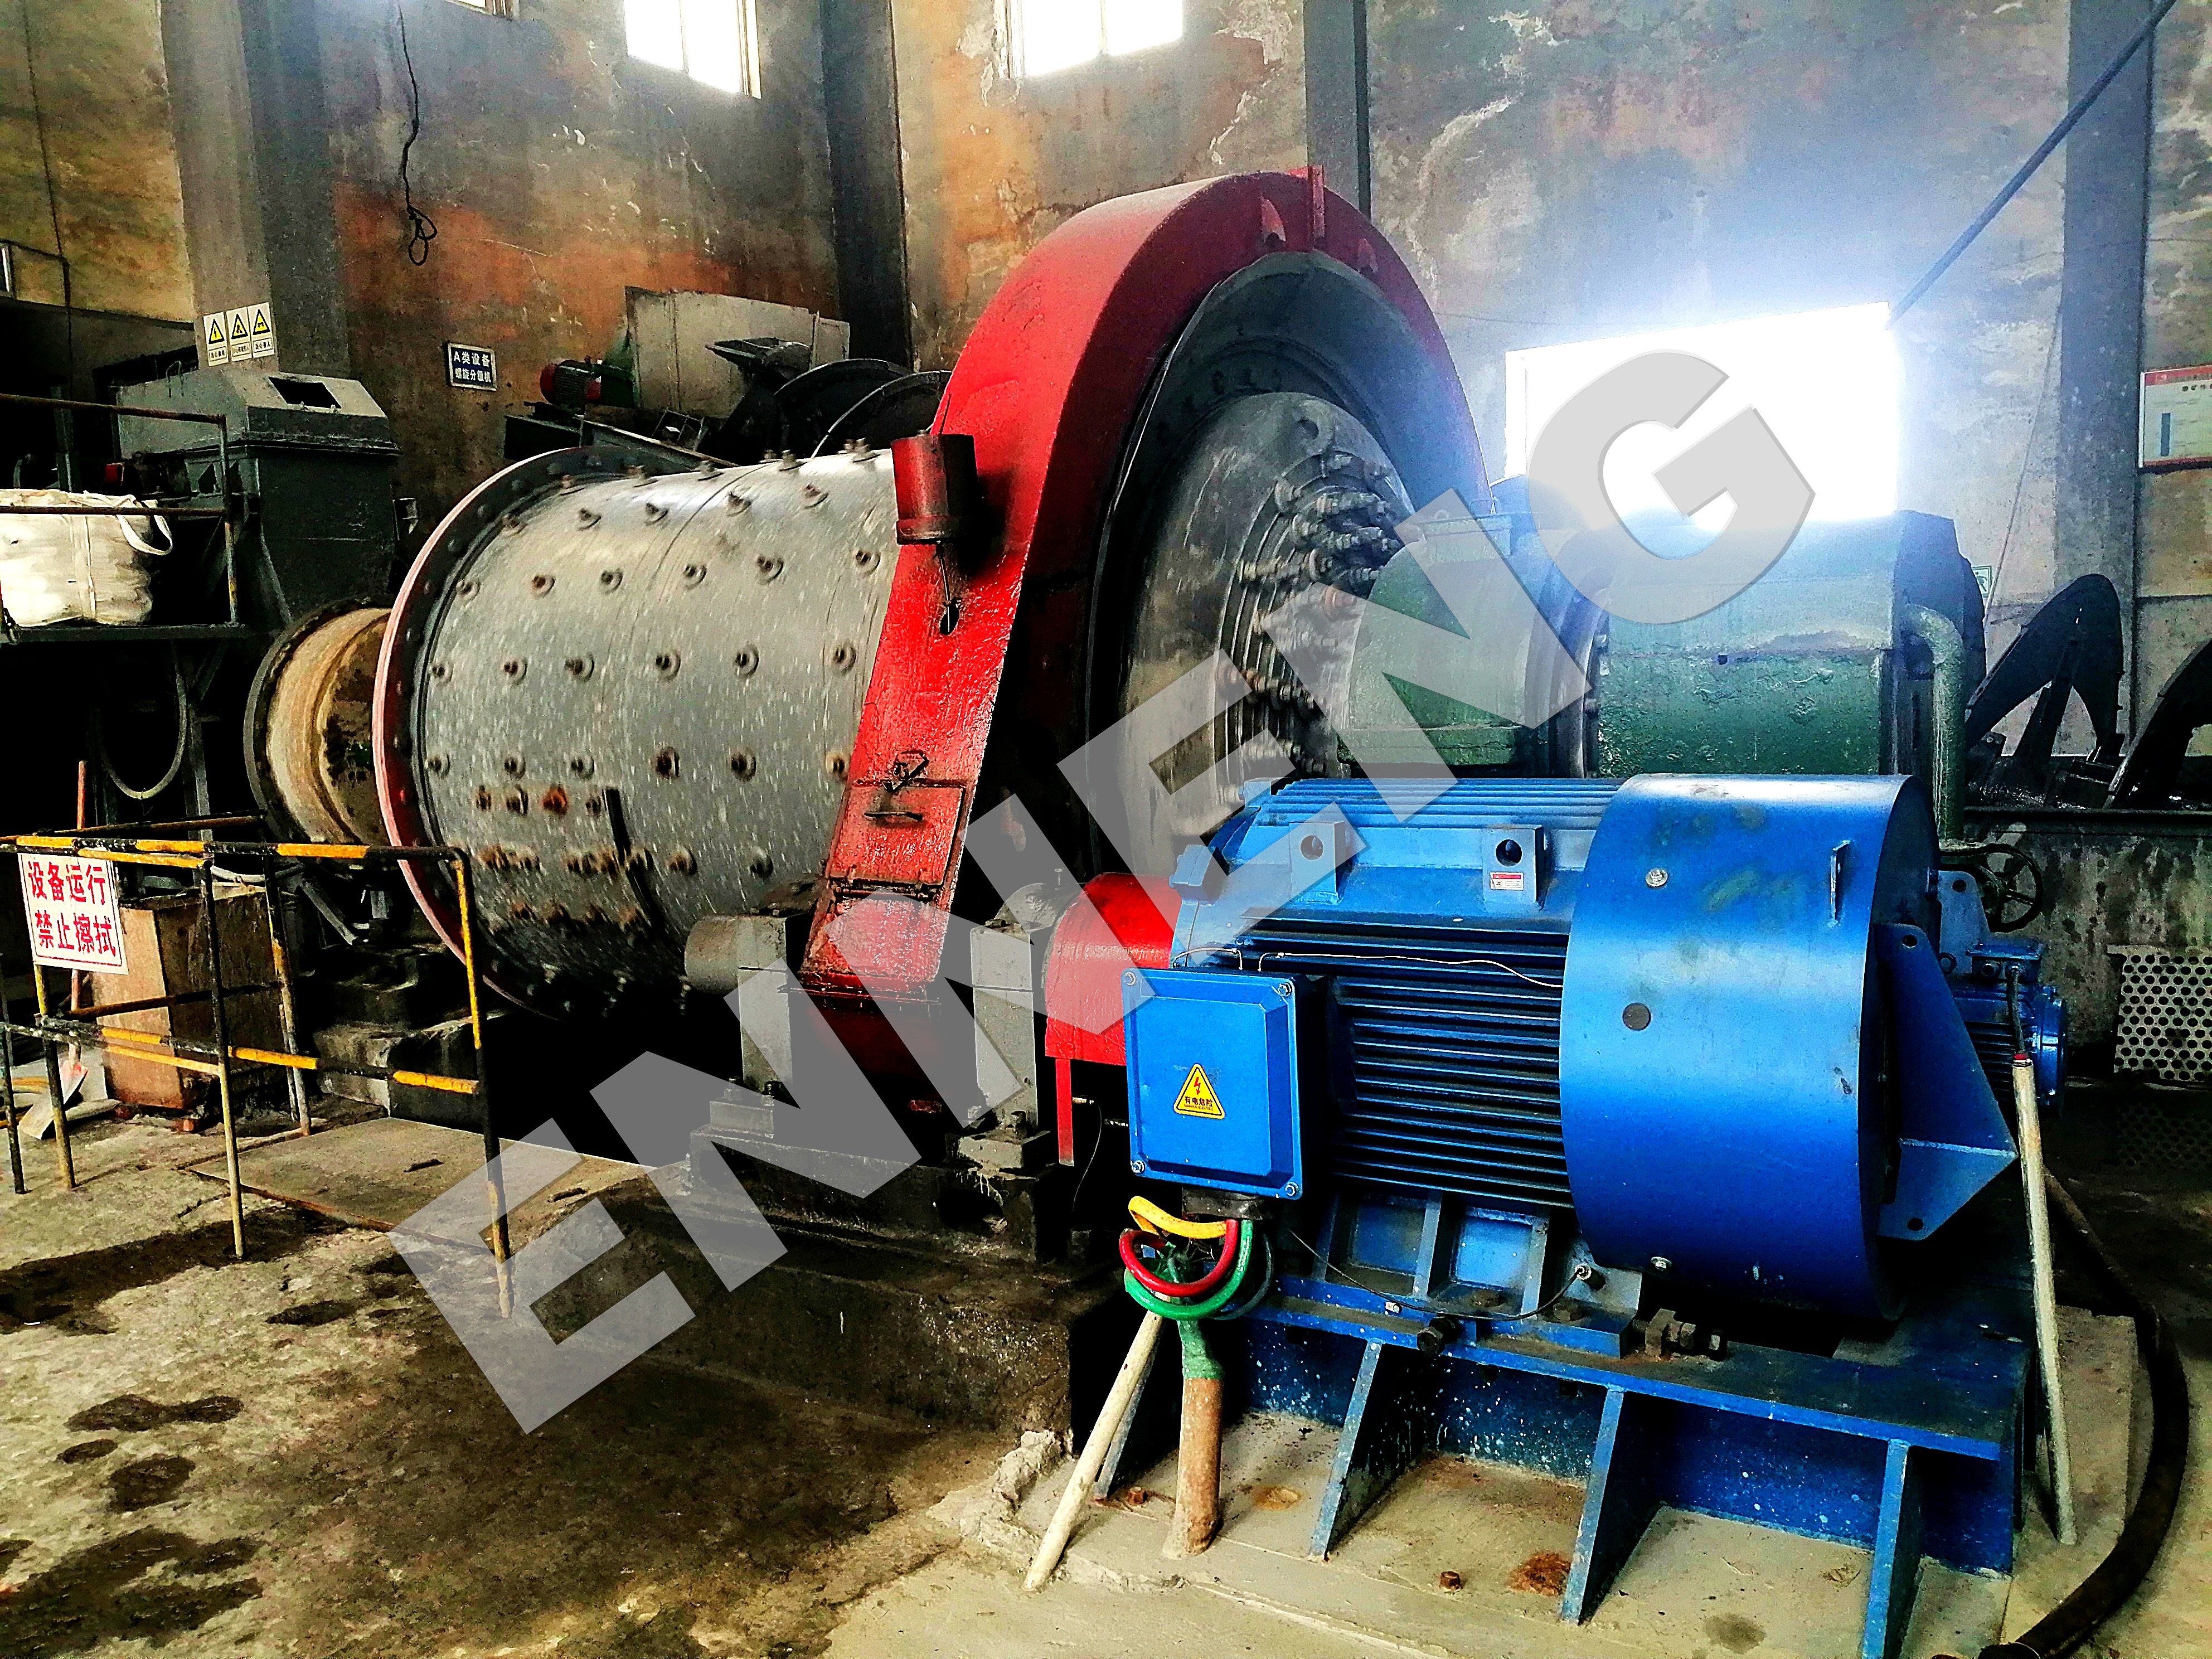
แต่ละเกียร์สเตจภายในตัวลดความเร็วเชิงกลจะก่อให้เกิดการสูญเสียพลังงานที่วัดค่าได้ ตัวลดความเร็วแบบเกียร์เฮลิคัลแบบสเตจเดียวจะสูญเสียประสิทธิภาพ 2 ถึง 4 เปอร์เซ็นต์ ในขณะที่ตัวลดความเร็วแบบสองสเตจหรือแบบ planetary มักสูญเสียพลังงานที่เพลาทั้งหมด 6 ถึง 12 เปอร์เซ็นต์ ในสภาพแวดล้อมที่ทำงานที่อุณหภูมิต่ำ น้ำมันเกียร์สังเคราะห์ที่ข้นจะสร้างแรงต้านแบบหนืดสูง ส่งผลให้กำลังที่ใช้ในการสตาร์ตเพิ่มขึ้น มอเตอร์ขับตรง กำจัดเกียร์สเตจ เพลา และการเชื่อมต่อแบบของไหลออกทั้งหมด ทำให้กิโลวัตต์ทุกหน่วยที่จ่ายจากแผงควบคุมไฟฟ้าในโรงงานสามารถส่งผ่านไปยังงานกลที่มีประโยชน์โดยตรง
สภาพแวดล้อมในอุตสาหกรรมหนักทำให้เกียร์บ๊อกซ์ต้องเผชิญกับการสั่นสะเทือนอย่างรุนแรง การขยายตัวจากความร้อน และฝุ่นละอองที่มีฤทธิ์กัดกร่อนซึ่งลอยอยู่ในอากาศ ซีลแบบริมฝีปากสำหรับเพลาเข้าและเพลาออกที่หมุนด้วยความเร็วสูงจะเสื่อมสภาพอย่างรวดเร็ว ส่งผลให้น้ำมันหล่อลื่นสังเคราะห์รั่วไหลลงสู่พื้นโรงงาน และไหลปนเข้าสู่ระบบระบายน้ำของกระบวนการผลิต การรั่วไหลของน้ำมันหล่อลื่นทำให้ฟันเฟืองขาดสารหล่อลื่นอย่างรุนแรง จนนำไปสู่ความเสียหายอย่างร้ายแรงต่อฟันเฟืองและลูกปืนติดขัดจนไม่สามารถหมุนได้ การใช้มอเตอร์แบบไดเรกท์ไดรฟ์จะช่วยกำจัดน้ำมันหล่อลื่นชนิดของเหลวทั้งหมดออกไปอย่างสิ้นเชิง ทำให้เกิดสภาพแวดล้อมในการทำงานที่สะอาด และขจัดภาระทางสิ่งแวดล้อมจากการกำจัดน้ำมันหล่อลื่น
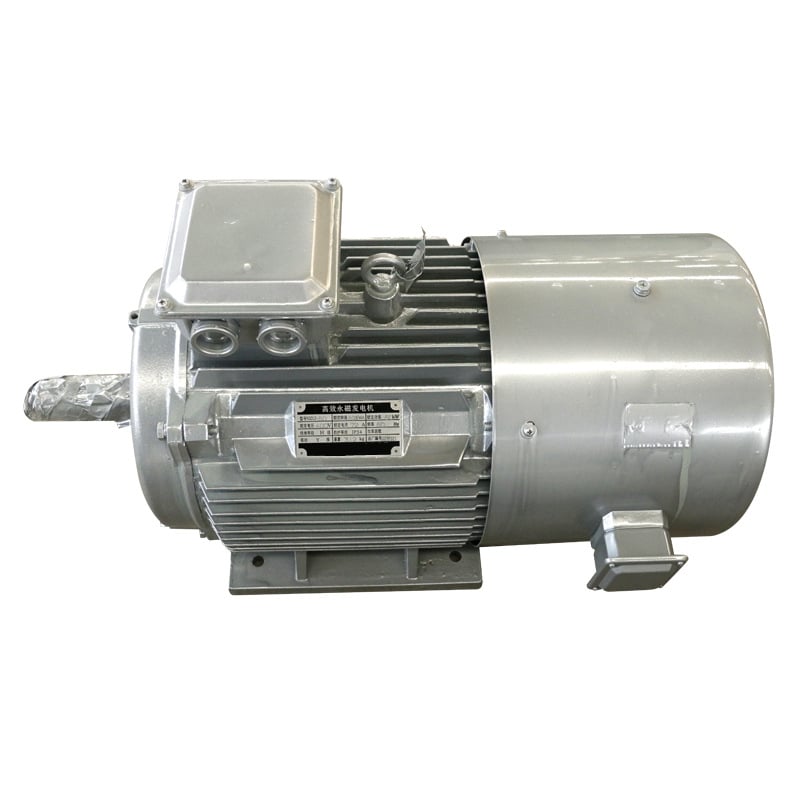
ชุดเกียร์เชิงกลโดยธรรมชาติมีช่องว่างระหว่างฟันเกียร์ (แบ็กแลช) เพื่อป้องกันไม่ให้เกียร์ติดขัดเมื่อเกิดการขยายตัวจากความร้อน ในเครื่องจักรที่ต้องเปลี่ยนทิศทาง การปรับตำแหน่ง หรือรับโหลดแบบไดนามิก แบ็กแลชจะก่อให้เกิดแรงกระแทกเชิงกลอย่างรุนแรงและแรงกระแทกต่อฟันเกียร์ขณะเปลี่ยนทิศทางความเร็ว นอกจากนี้ แกนเพลาส่งกำลังกลางที่ยาวจะเพิ่มความยืดหยุ่นแบบบิดซึ่งลดประสิทธิภาพในการควบคุมการเคลื่อนไหวแบบไดนามิก มอเตอร์ขับตรง ให้การเชื่อมต่อไฟฟ้า-กลที่มั่นคงและโดยตรง โดยไม่มีแบ็กแลชเชิงกลเลย จึงให้การตอบสนองแบบไดนามิกทันที และการซิงโครไนซ์ความเร็วที่แม่นยำ
การตัดออกของตัวลดความเร็วเชิงกลจำเป็นต้องใช้มอเตอร์พิเศษที่สามารถผลิตทอร์กต่อเนื่องสูงมากในความเร็วรอบต่ำ ENNENG ผลิตระบบขับเคลื่อนโดยตรงแบบซิงโครนัสแม่เหล็กถาวรความเร็วต่ำและทอร์กสูงขั้นสูง ซึ่งพัฒนาขึ้นโดยเฉพาะสำหรับการใช้งานอุตสาหกรรมหนัก การติดตั้ง ENNENG มอเตอร์ขับตรง ช่วยยกระดับประสิทธิภาพการดำเนินงานของระบบทั้งระบบได้ ๘ ถึง ๒๕ เปอร์เซ็นต์ พร้อมลดภาระค่าใช้จ่ายในการบำรุงรักษาโรงงานลงอย่างมาก
|
ลักษณะการปฏิบัติงาน |
มอเตอร์เหนี่ยวนำแบบเกียร์ทั่วไป |
ระบบขับเคลื่อนโดยตรง ENNENG |
|
ประสิทธิภาพในการทำงานของระบบ |
ประสิทธิภาพรวมของระบบส่งกำลัง 76% ถึง 84% |
ประสิทธิภาพของระบบขับเคลื่อนโดยตรงสูงสุดถึง 96.5% |
|
ช่วงกำลังอุตสาหกรรมแบบรวมศูนย์ |
ช่วงกำลังที่ออกแบบเฉพาะแบบกระจัดกระจาย |
ครอบคลุมแพลตฟอร์มทั้งหมดตั้งแต่ 5 กิโลวัตต์ ถึง 5 เมกะวัตต์ |
|
ความสามารถในการปรับตัวตามแรงดันไฟฟ้าในการทำงาน |
การจัดอันดับแรงดันไฟฟ้าแบบแข็ง: 380 โวลต์ ถึง 440 โวลต์ |
110 โวลต์ ถึง 690 โวลต์ แบบรวมศักยภาพสูง |
|
ระดับความดันเสียงเชิงอะคูสติก |
เสียงหวีดสูงเชิงกล (จากการสัมผัสของเกียร์) |
เสียงฮัมแม่เหล็กไฟฟ้าที่เรียบเนียนและต่ำมาก |
เทคโนโลยีขับเคลื่อนโดยตรงของ ENNENG รองรับกำลังงานภาคอุตสาหกรรมได้กว้างขวาง ตั้งแต่ 5 กิโลวัตต์ ถึง 5 เมกะวัตต์ โดยมีความยืดหยุ่นสูงในด้านแรงดันไฟฟ้า ครอบคลุมช่วง 110 โวลต์ ถึง 690 โวลต์ ด้วยการใช้แม่เหล็กนีโอดิเมียม-เหล็ก-โบรอนชนิดหายากคุณภาพสูง ทำให้มอเตอร์ขับเคลื่อนโดยตรงของ ENNENG มีความหนาแน่นของทอร์กสูงเป็นพิเศษ จึงสามารถใช้มอเตอร์ขนาดกะทัดรัดแทนชุดมอเตอร์และเกียร์บ็อกซ์ที่มีขนาดใหญ่ได้
มอเตอร์อุตสาหกรรมมาตรฐานทั่วไปมีขั้วแม่เหล็ก 2, 4 หรือ 6 ขั้ว ซึ่งจำเป็นต้องหมุนด้วยความเร็วสูง (RPM) เพื่อผลิตพลังงาน มอเตอร์ขับเคลื่อนโดยตรงของ ENNENG ใช้การออกแบบสเตเตอร์แบบหลายขั้วที่มีขั้วแม่เหล็กตั้งแต่ 20 ถึง 60 ขั้ว หรือมากกว่านั้น ความหนาแน่นของขั้วแม่เหล็กสูงนี้ทำให้ มอเตอร์ขับตรง สามารถส่งมอบทอร์กต่อเนื่องสูงมากที่ความเร็วในการหมุนต่ำ ตั้งแต่ 10 ถึง 300 รอบต่อนาที โดยไม่จำเป็นต้องใช้ระบบลดความเร็วเชิงกล
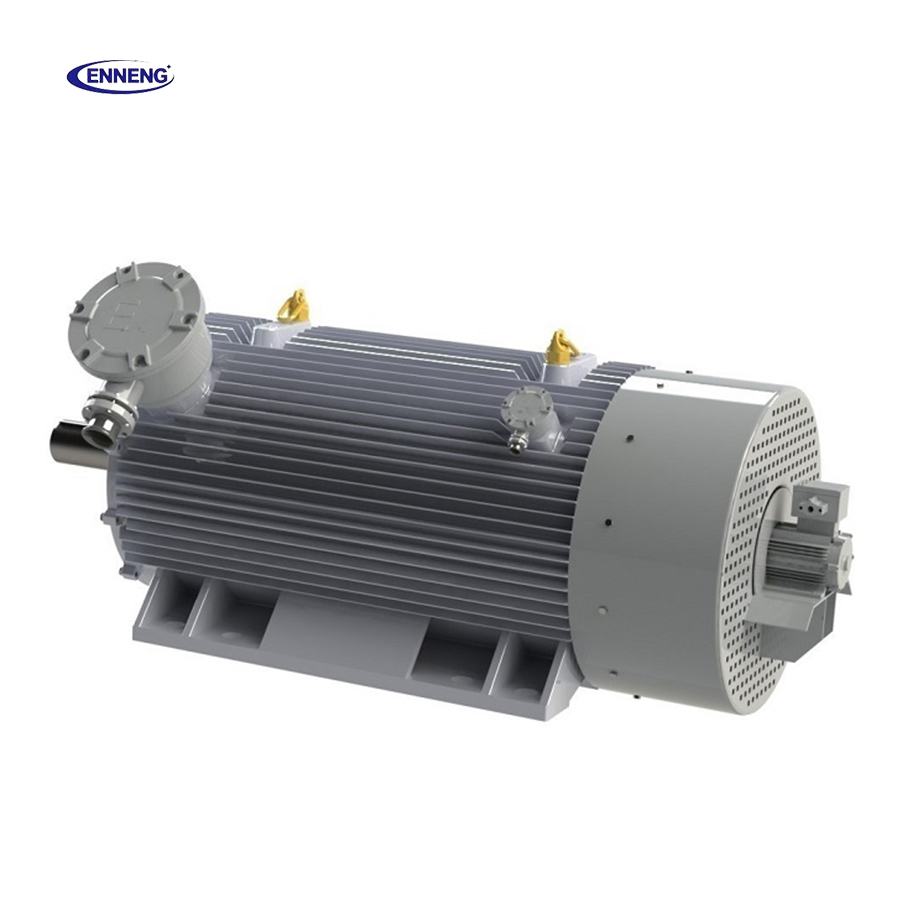
การปฏิบัติงานโดยตรงในบรรยากาศอุตสาหกรรมที่รุนแรงจำเป็นต้องใช้โครงสร้างเชิงกลที่แข็งแกร่ง มอเตอร์แบบขับตรงของ ENNENG ใช้โครงถังที่ผลิตจากเหล็กแผ่นหรือเหล็กหล่อแบบหนาพิเศษ พร้อมค่าระดับการป้องกันการแทรกซึม (ingress protection) ตั้งแต่ IP55 ถึง IP68 ตัวแยกแบริ่งแบบไม่สัมผัสแบบเขาวงกตคู่ช่วยป้องกันแบริ่งแบบลูกกลิ้งทรงกลมแบบหนาพิเศษจากการปนเปื้อนของฝุ่นละอองและไอน้ำ จึงรับประกันการใช้งานที่เชื่อถือได้นานหลายทศวรรษในสภาพแวดล้อมที่กัดกร่อน
การปรับปรุงเครื่องจักรอุตสาหกรรมให้ทันสมัยและการรวมระบบขับเคลื่อนแบบไม่มีเกียร์นั้นอยู่ภายใต้รหัสวิศวกรรมระหว่างประเทศที่เข้มงวด ค่าไฟฟ้าของมอเตอร์ ขีดจำกัดการเพิ่มขึ้นของอุณหภูมิ และความทนทานของฉนวนต้องสอดคล้องตามข้อกำหนด IEC 60034-1
เกณฑ์ความรุนแรงของการสั่นสะเทือนในระบบส่งกำลังถูกควบคุมโดยมาตรฐาน ISO 10816-3 และ ISO 20816-3 มอเตอร์แบบขับตรง มอเตอร์ขับตรง สอดคล้องกับเกณฑ์การสั่นสะเทือนโซน เอ ได้อย่างง่ายดาย โดยรักษาระดับความเร็วในการสั่นสะเทือนให้ต่ำกว่า 1.4 มิลลิเมตรต่อวินาที เอ็มเอส อย่างต่อเนื่องตลอดช่วงความเร็วในการทำงาน ความปลอดภัยของการติดตั้งระบบไฟฟ้า การเลือกขนาดสายไฟสำหรับวงจรย่อย และอุปกรณ์ตัดไฟต้องเป็นไปตามข้อกำหนดของรหัสมาตรฐานไฟฟ้าแห่งชาติ (NFPA 70) นอกจากนี้ มาตรฐาน OSHA 1910 ส่วนย่อย โอ ซึ่งควบคุมอุปกรณ์ถ่ายทอดกำลังเชิงกล ยังเน้นถึงประโยชน์ด้านความปลอดภัยในสถานที่ทำงานจากการกำจัดเพลาหมุนความเร็วสูง ข้อต่อ และจุดที่อาจบีบหนีบ ซึ่งช่วยลดอันตรายหลักจากการพันเกี่ยวเชิงกลสำหรับเจ้าหน้าที่บำรุงรักษา
การเปลี่ยนเครื่องจักรอุตสาหกรรมจากระบบขับเคลื่อนแบบมีเฟืองไปเป็นมอเตอร์แม่เหล็กถาวรแบบไดเรกต์ไดรฟ์ จำเป็นต้องมีการวางแผนเชิงกลอย่างเป็นระบบและดำเนินการอย่างรอบคอบ
ห้ามใช้ค่ากำลังม้าของมอเตอร์แบบเหนี่ยวนำรุ่นเก่าเป็นเกณฑ์เดียวในการเลือกขนาดมอเตอร์แบบไดรเวตโดยตรง ต้องคำนวณค่าทอร์กสำหรับการใช้งานอย่างต่อเนื่อง ทอร์กเริ่มหมุนจากสภาวะหยุดนิ่ง (breakaway starting torque) และทอร์กสูงสุดชั่วคราว (peak overload torque) ที่จำเป็นจริงๆ ที่เพลาของเครื่องจักรที่ขับเคลื่อนโดยตรง มอเตอร์แบบไดรเวตโดยตรงใช้การเชื่อมต่อแบบเพลากลวงที่เจาะขึ้นพิเศษพร้อมดิสก์หด (shrink-disc) หรือข้อต่อเพลาแบบหนาแน่นพร้อมฟลานจ์ เพื่อยึดเข้ากับเพลาของอุปกรณ์ที่ขับเคลื่อนโดยตรง โดยไม่ต้องใช้กุญแจยึด (keys) หรือข้อต่อแบบยืดหยุ่น (flexible couplings)
เนื่องจากมอเตอร์แบบไดรเวตโดยตรงที่หมุนช้าสามารถผลิตทอร์กได้สูงมาก แรงปฏิกิริยาที่ส่งผ่านไปยังฐานรองรับจึงมีค่าสูงมาก ต้องตรวจสอบแผ่นฐานเหล็กโครงสร้างที่มีอยู่แล้ว เพื่อยืนยันความแข็งแกร่งแบบไดนามิก (dynamic stiffness) และยืนยันว่าการโก่งตัวของโครงสร้างยังคงต่ำกว่า 0.5 มิลลิเมตร ภายใต้สภาวะทอร์กสูงสุด นอกจากนี้ ต้องดำเนินการวิเคราะห์ความถี่เรโซแนนซ์ของโครงสร้าง เพื่อให้มั่นใจว่าความถี่ธรรมชาติของฐานรองรับจะไม่ตรงกับความถี่การหมุนของมอเตอร์หรือความถี่การผ่านขั้วแม่เหล็ก (pole-pass frequencies)
มอเตอร์แม่เหล็กถาวรแบบขับตรงต้องทำงานผ่านคอนโทรลเลอร์ความถี่แปรผันเฉพาะที่ใช้เทคนิคเวกเตอร์คอนโทรลแบบโฟกัสสนามแม่เหล็กถาวร ตั้งค่าพารามิเตอร์ไฟฟ้าของมอเตอร์ลงในคอนโทรลเลอร์ไดรฟ์ และปรับค่าเกนของลูปกระแสให้เหมาะสม เพื่อให้มั่นใจว่าจะส่งมอบแรงบิดอย่างราบรื่นและปราศจากคลื่นรบกวนแม้ที่ความเร็วต่ำ จัดทำตารางบำรุงรักษาตามกำหนดเป็นประจำ โดยจำกัดเฉพาะการวิเคราะห์สเปกตรัมการสั่นสะเทือนทุกสามเดือน และการเติมจาระบีสำหรับตลับลูกปืนตามช่วงเวลาที่กำหนด ซึ่งช่วยลดภาระงานที่ยุ่งยาก เช่น การเปลี่ยนน้ำมันหล่อลื่นและการจัดแนวด้วยเลเซอร์
เพื่อตรวจสอบโครงสร้างมอเตอร์แบบขับตรงและแบบแปลนทางวิศวกรรม โปรดเข้าชม แคตตาล็อกผลิตภัณฑ์ ENNENG และทบทวนระบบที่ ENNENG Drive Solutions .
สำหรับคำถามเชิงเทคนิคเกี่ยวกับการแปลงระบบขับตรงและการออกแบบระบบขับเคลื่อนแบบไม่มีเกียร์ โปรดติดต่อ ENNENG:
A:เอ มอเตอร์ขับตรง ใช้แม่เหล็กถาวรที่มีธาตุเรืองแสงขั้นสูงและโครงสร้างสเตเตอร์ที่มีจำนวนขั้วแม่เหล็กสูง โดยการกระจายฟลักซ์แม่เหล็กผ่านขั้วแม่เหล็ก 20 ถึง 60 ขั้ว หรือมากกว่านั้นภายในเส้นผ่านศูนย์กลางโรเตอร์ที่เพิ่มขึ้น ทำให้มอเตอร์สามารถสร้างทอร์กแม่เหล็กไฟฟ้าแบบต่อเนื่องในระดับสูงมาก ขับเคลื่อนเครื่องจักรที่ทำงานที่ความเร็วต่ำโดยตรง โดยไม่จำเป็นต้องใช้ระบบคูณเชิงกล
A:ใช่ ระบบเกียร์เชิงกลต้องได้รับการเปลี่ยนน้ำมันหล่อลื่นซ้ำ ๆ ต้องเปลี่ยนซีลใหม่ ต้องตรวจสอบการสึกหรอของฟันเฟือง และต้องปรับแนวแกนให้ตรงอย่างแม่นยำ มอเตอร์แบบ มอเตอร์ขับตรง ขจัดตัวลดรอบเกียร์ ตัวเชื่อมต่อแบบของไหล และสายพานออกทั้งหมด ทำให้การบำรุงรักษาระบบขับเคลื่อนลดลงเหลือเพียงการตรวจสอบการหล่อลื่นแบริ่งตามระยะเวลาที่กำหนดเท่านั้น และไม่ต้องเสียค่าใช้จ่ายในการกำจัดน้ำมันหล่อลื่นอีกต่อไป
A:การถอดเกียร์เชิงกลระดับกลางออกจะช่วยปรับปรุงการควบคุมความเร็วแบบไดนามิกอย่างมาก ด้วยการไม่มีการเลื่อนตัวเชิงกล (backlash) การโก่งตัวของฟันเฟือง และความยืดหยุ่นของเพลาขับ มอเตอร์ขับตรง ให้การเชื่อมต่อแบบอิเล็กโตรเมคานิกที่มั่นคง ซึ่งตอบสนองต่อคำสั่งความเร็วของอินเวอร์เตอร์ได้ทันที ทำให้ควบคุมความเร็วและแรงบิดได้อย่างแม่นยำและเสถียร


 EN