
 EN

Ketika konveyor, mixer, kiln, hoist, atau meja putar harus bergerak lambat di bawah beban berat dan berubah-ubah, keputusan motor jarang hanya bergantung pada kilowatt terukur. Motor Synchronus PM dapat menjadi pilihan kuat karena menghasilkan torque terkendali pada kecepatan rendah tanpa mengandalkan slip rotor. Karakteristik ini memungkinkan perancang mempertimbangkan tata letak penggerak langsung alih-alih menggabungkan motor konvensional dengan gearbox reduksi besar.
Dari sudut pandang pengadaan, pertanyaan yang berguna bukan apakah Motor Synchronus PM secara otomatis lebih baik. Melainkan apakah kompleksitas mekanisnya yang lebih rendah, presisi pengendalian, dan efisiensi operasionalnya membenarkan pekerjaan inverter, rekayasa, dan commissioning untuk siklus kerja aktual. Dalam produksi kontinu, ini adalah keputusan biaya kepemilikan total, bukan sekadar perbandingan harga katalog.
Cur Rationis Velocitatis Infimae et Momenti Torquendi Elevati Mutationem Electio Motoris Mutat
Processus Industriales Lenti Combinationem Exigentem Creant: Onus Forte Necesse Habere Potest Momentum Torquendi Initiale Magni, Velocitatem Stabilem, et Horas Longas Operationis, Dum Rotat Multo Subter Velocitatem Motoris Inductionis Quattuor-Polaris Normalis. Series Engraviata Hanc Incongruentiam Solvere Potest, Sed Etiam Perditas Engraviatas, Administrationem Lubricantis, Opus Alliniationis, Usum, et Aliam Possibilem Causam Interruptionis Introducit.
Motor Synchronus PM Magnetis Permanentibus Utitur Ad Fluxum Rotoris Constituendum. Cum Impulsore Idoneo Selecto, Regulator Currentem Statoris et Positionem Rotoris Regulat Ut Momentum Torquendi Propositum Ad Velocitatem Infimam Disponatur. Effectus Non Est Momentum Torquendi Magicum; Machina, Inversor, Dispositio Refrigerationis, et Onus Mechanicum Adhuc Accurate Dimensionari Debent. Hoc Significat Momentum Torquendi in Systemate Motoris-Impulsoris Designatum Esse, Non Praecipue Creatum Ab Motore Altae Velocitatis et Reductione Mechanica.
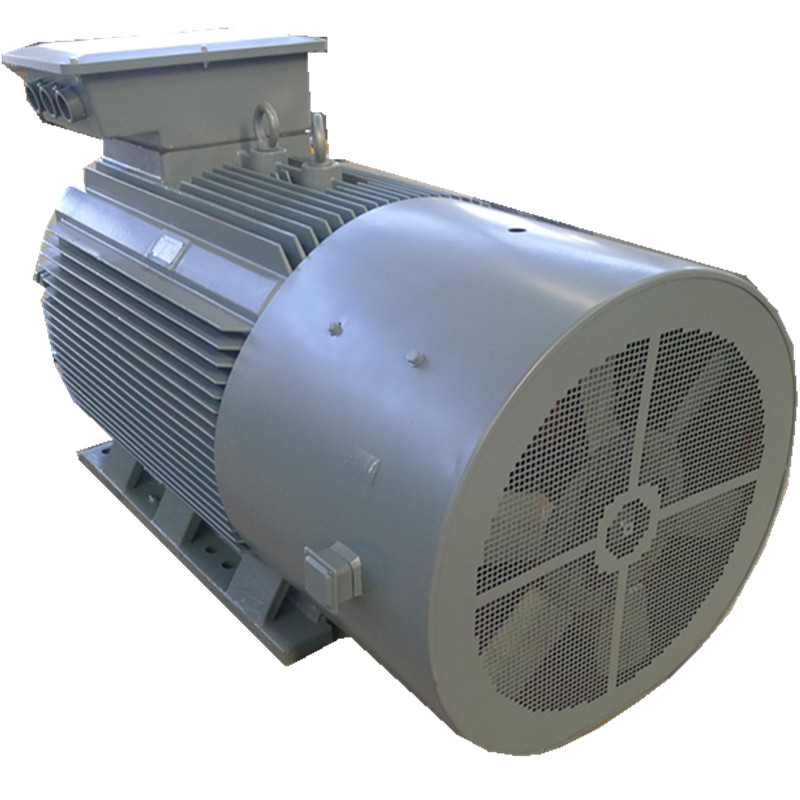
Hoc est cur Permanent Magnet Motor PMSM is often considered for direct-driven conveyors, extrusion lines, agitators, indexing equipment, and slow rotating process machinery. Direct drive can remove a transmission stage, although it does not remove the need for careful shaft, bearing, coupling, and load-inertia design.
Five practical advantages of a PM Synchronous Motor
1. High torque can be controlled at low shaft speed
A PM Synchronous Motor can maintain tightly regulated torque and speed over a low-speed operating range when paired with a compatible variable-frequency drive and feedback strategy. This is valuable where a small speed change affects material tension, mix quality, dwell time, or positioning. Synchronous operation also avoids the speed slip associated with an induction motor under changing load, so the control system has a more direct relationship between commanded and actual rotor speed.
2. Direct drive can eliminate a maintenance-heavy stage
In un’arrangemento direct-drive, un motor synchrono a magneti permanenti è accoppiato al carico senza riduttore o cinghia di riduzione. Rimuovere un componente non è automaticamente un risparmio, ma può ridurre i compiti di manutenzione ordinaria associati allo stato del lubrificante, all’usura degli ingranaggi, alla tensione della cinghia e all’allineamento. Per installazioni remote o apparecchiature con finestre di accesso costose, un numero minore di parti meccaniche sensibili alla manutenzione può avere un valore maggiore di una piccola differenza nel prezzo iniziale di acquisto.
Il compromesso merita attenzione. Il direct drive impone direttamente al motor la richiesta di coppia a bassa velocità, e potrebbe essere necessario un motor di diametro maggiore. Gli acquirenti dovrebbero confrontare l’ingombro installato, i carichi sui cuscinetti, l’inerzia del rotore e la logistica di sostituzione con la soluzione a riduttore, invece di assumere che un’architettura vinca in ogni progetto.
3. I guadagni di efficienza contano di più nei reali punti di funzionamento
AMotor synchronous cum marte perpetuo non requirit currentem rotoris ad constituendum suum campum, quod potest minuere perditas relatas ad rotorem comparatum cum quibusdam aliis formis. Id potest sublevare efficaciam fortem et factorem potentiae in cyclis operis idoneis. Praeceptum maxime valet cum machina operatur per multas horas et multum temporis consumit prope puncta operationis quae in aestimatione utuntur.
Fortasse cogitas quod quaelibet motor exsuperans magnitudine simpliciter potest operari sub onere partiali. Problema est quod efficacia nominata favens non garantit eandem praerogativam per totam cartam velocitatis et momenti. Roga cartam efficaciae pro motore et impulso simul, deinde compara horas oneris annualis, non unicum figuram puncti nominati.
4. Densitas compacta potentiae et momenti potest simplificare machinam
Pro dato processu requisito, motor synchronus PM torque densitatem utilem praebere potest et consolidationem componentium mechanicorum facere practicam. Id adiuvat ubi spatium circa tamburum, mixtorem, aut mensam rotatoriam angustatur. Tamen diameter physica unitatis directae velocitatis parvae magni esse potest, ideo compactionem verificare oportet contra verum spatium montis, non tantum ex technologia motoris inferendam.
5. Comportamentum clausi circuitus processum constantiam meliorat
Systema motoris synchroni PM bene commissum praedictabiliter ad mutationes oneris respondere potest, quod utile est cum velocitas vel torque stabilis pars qualitatis producti est. Eadem regibilitas accelerationem et decelerationem regulatam supportat, quae ictus in machina mota minuere possunt. Etiam diagnosticos significativiores reddit, quia impulsor currentem, velocitatem, defectus, et trends thermicos patefacere potest, quos aequipes manutentionis recensere possunt.
Quae ante electionem motoris synchroni PM specificanda sunt
Bonum electio incipit ab onere, non ab folio motoris. Roga suppeditatorem et machinam team ut sequentia documentent:
- Torque continuus et torque maximus: indica utrumque torque operativum normalem et tempus ac frequentiam eventuum superonerationis.
- Intervalum velocitatis et cyclum operis: includere horas ad velocitatem parvam, initia per horam, conversiones, et quodlibet requisitum torque in statu quietis.
- Inertia oneris et inertia reflecta: haec valorem accelerationem, decelerationem, et regulamentum controlleris afficiunt.
- Ambiens thermalis: inspice temperaturam ambientem, fluxum aeris refrigerantis, contaminationem, necessitates carchesii, et facultatem refrigerandi ad velocitatem parvam.
- Compatibilitas impulsum et retroactionis: confirma modum controlis inversoris, necessitates sensorum, limites cableorum, frenationem, et comportamentum defectus.
- Interfacs mechanicus: aestima onera axis, rigiditatem montis, electionem coniunctionis, effectus torsionales, et accessum ad servitium.
Ne saltare la qualitas de potentia. In facillitates con supplites debiles, cables longe pro motores, o cargas non lineares compartite, harmonicis e perturbationes de voltages pote influer le comportamento del driver in modos que non es visibile durante un test de fabrica pulito. Le motor synchrono a magnete permanent e su driver, filtros, connexion a terra, e plan de commissionamento debe esser reviste como un systema unic.
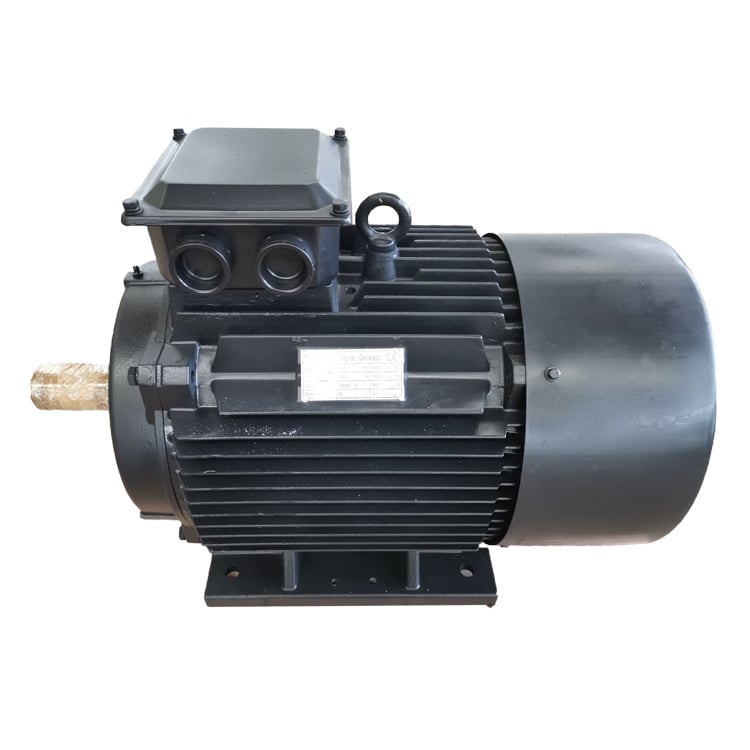
Quando un reductor pote ancora esser le option rationabile
Le avantagios del motor synchrono a magnete permanent es plus clar quando le torque a basso velocitate, le horas de operation longe, le qualitate de controllo, e le simplification mechanic se allinea. Un motor conventional e un reductor pote ancora esser appropriate ubi le velocitate es fixe, le duty es intermittente, le costo de substitution debe esser minimal, o un arrangement de reductor ben probate jam satisfac le objectivos de affidabilitate. Le decision debe reflecter le exposition al tempus de inactivitate, le accesso al maintenance, le uso de energia al carga real, e le disponibilitate de supporto qualificate pro le driver.
Un cammino practic pro evaluation
- Mesurar le profilo de carga actual in loco de stimer lo solmente ex le rating del motor.
- Modela ambo architecturas, direct-drive et geared, ad puncta velocitatis et momenti requirata.
- Compara consequentias motoris, impulsum, scatulae velocium, installationis, maintenance, et temporis inactivitatis per vitam servitii intentam.
- Valida motorum synchronorum PM electum per experimenta thermica, inertiae, et controlis antequam designatio finalis machinae publicetur.
Pro machinis lentis velocitatis et alti momenti, fructus utilis non est simpliciter motor progressior. Est autem pachetum motoris-impulsum-mechanicum concordans. Cum applicatio suadet direct drive et ratio vitae cycli solida est, motor synchronus PM potest praebere momenti stabilitatem, operationem efficientem, et viam simpliciorem ad productionem industrialem fidam.

