
 EN

工場における圧縮空気の需要は1日の間に変動します。そのため、ドライブシステムは単に「運転」または「停止」するだけでは十分ではありません。空気圧縮機用PMSMと周波数変換器(インバータ)を組み合わせることで、モーター回転速度を空気圧縮部(エアエンド)の実際の出力要求に常時合わせることができます。その結果、圧力をより安定させ、急激な状態変化を減らし、電力入力と実際の需要とのマッチング精度を高める制御が実現されます。
アプリケーションエンジニアリングの観点から重要なのは、「空気圧縮機用PMSMがすべての設置環境で絶対的に優れているか?」という問いではなく、「モーター、インバータ、空気圧縮部、センサー、制御パラメータが、現場の負荷サイクルに適切にマッチしているか?」という問いです。本稿では、こうした各要素の連携動作の仕組みと、据付後の試運転(コミッショニング)前に確認すべき要点について解説します。
圧縮空気システムにおいて可変速制御が重要な理由
多くの空気供給システムでは、毎分の空気消費量が一定ではありません。工具の使用状況、作業シフト、工程の変更、漏れ、下流側の貯気タンクなど、さまざまな要因によって負荷が変動します。固定速運転のコンプレッサーでは、こうした負荷変動を、ロード・アンロード制御、インレット制御、または始動・停止サイクルによって対応するのが一般的です。これは適切な用途において実用的ですが、モーターの回転速度を需要に連続的に追従させることはできません。
「 空気圧縮機用PMSM(永久磁石同期モータ) インバーター制御は制御方式そのものを変えます。インバーターは、通常、測定されたシステム圧力から得られる需要信号を受け取り、コンプレッサーの吐出流量を現在の要求に近づけるようモーターの回転速度を指令します。ここで重要な変化は、「定格出力への追従」から「実際の運転サイクルへの適合」へと切り替わることです。
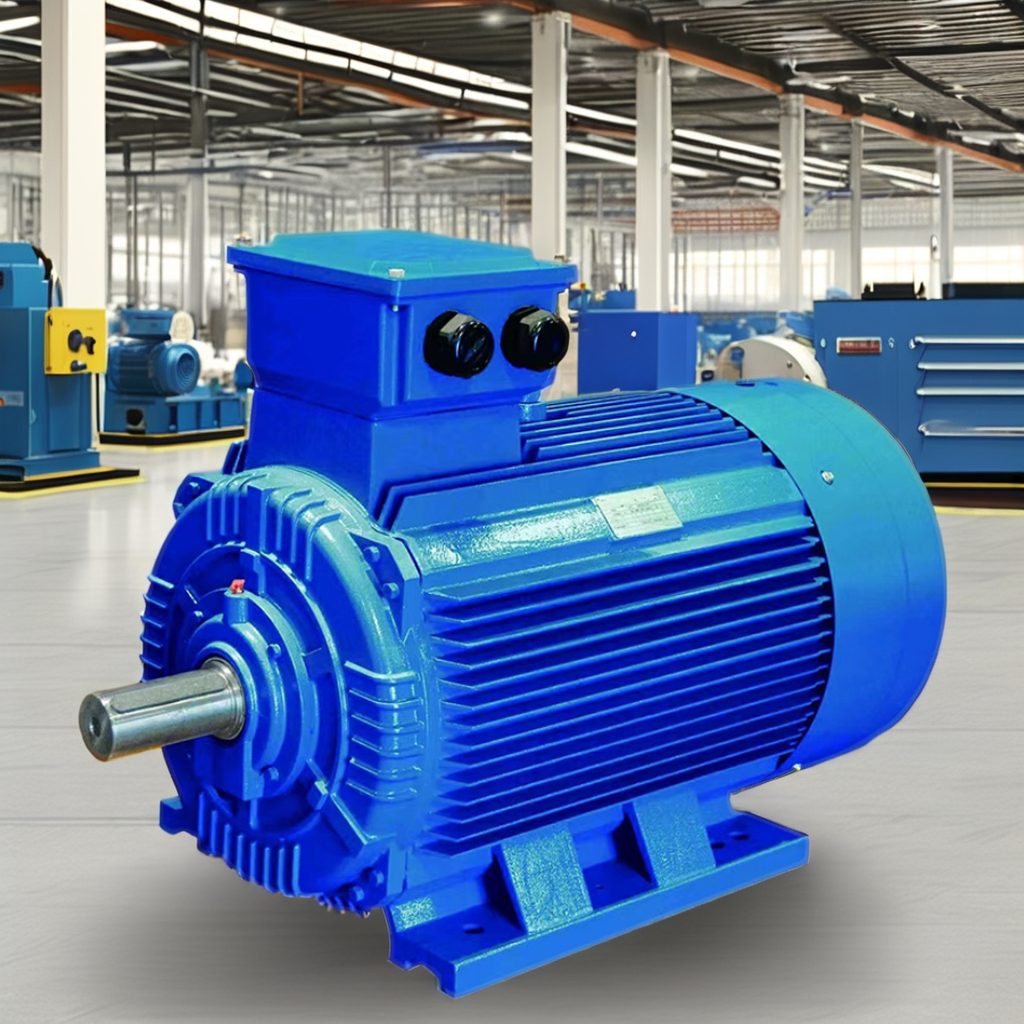
PMSM(永久磁石同期モーター)と周波数変換器(インバーター)のそれぞれの役割
モーターは制御されたトルクを提供します
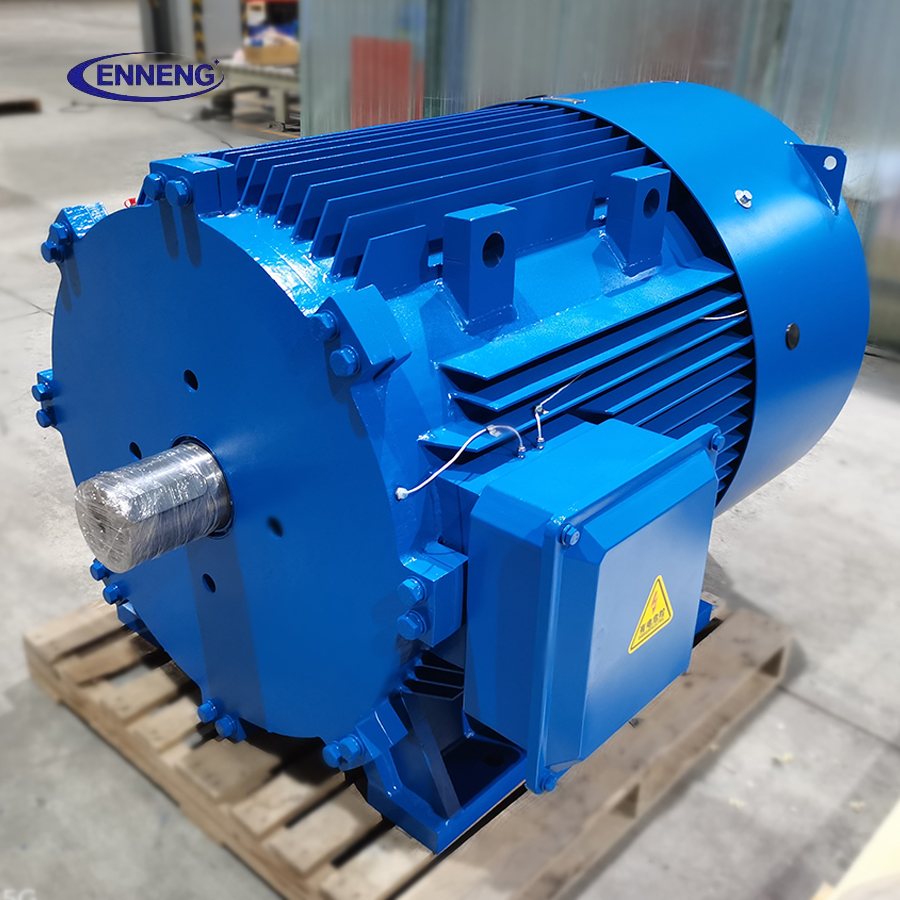
永久磁石モーター(PMSM)は、励磁のためにロータに電流を流すのではなく、ロータに永久磁石を使用します。空気圧縮機向けPMSMでは、モーターが所定の回転速度範囲全体で十分なトルクを発生させるとともに、熱的・電圧・電流の制限内に収まる必要があります。このモーターの特性により、部分負荷時でも高効率な運転が可能ですが、実際の効果は空気圧縮部(エアーエンド)、冷却方式、負荷特性、およびインバーターの構成に大きく依存します。
PMSMの制御においては、ロータの位置情報が極めて重要です。設計によって、コントローラーはセンサーから位置情報を取得するか、あるいは推定します。この情報に基づき、ドライブ装置はステータ電流をロータの磁界に対して適切な位相で印加することで、単なる電源周波数による固定運転点に頼らず、トルクを正確に制御できます。
コンバーターは、制御指令を電気的な駆動信号に変換します
周波数変換装置は、入力電源を整流して直流リンクを生成し、モーター用に周波数および電圧が可変の出力を合成します。ベクトル制御を用いることで、磁束に関係する電流成分とトルクに関係する電流成分を分離して制御します。空気圧縮機用PMSM(永久磁石同期モーター)の場合、この制御により、ドライブは滑らかに加速し、所定の回転速度を維持し、供給周波数と回転速度を直接連動させることなく、変化する圧力信号に応答できます。
より正確には、周波数変換装置がモーターの電磁トルクおよび回転速度を制御し、一方で圧縮機の制御システムが必要な回転速度を決定する、という言い方が適切です。周波数変換装置単体では、配管の不具合、過度な漏れ、受容タンクの容量不足、あるいはエアエンドの選定ミスといった問題を解決できません。
圧力制御ループによる安定した調整の仕組み
典型的な 空気圧縮機用PMSM(永久磁石同期モータ) システムは、ネットワークの該当部分に圧力センサ(圧力トランスデューサ)を備えています。コントローラは、測定された圧力を設定値または許容圧力帯域と比較します。需要が増加して圧力が低下し始めると、コントローラは回転速度指令を上げます。逆に需要が減少して圧力が上昇すると、指令を下げます。周波数変換器(インバータ)は、設定された回転速度・電流・加速/減速時間の制限範囲内で、この指令に従って動作します。
- 測定:コントローラはシステムの圧力をサンプリングし、温度・電流・保護入力も監視することがあります。
- 判断:PID制御またはこれに類する制御アルゴリズムにより、必要な回転速度の補正量が算出されます。
- 指令:回転速度の参照値(スピードリファレンス)がインバータに送信されます。
- 制御:インバータは、空気圧縮機用PMSMのトルクおよび回転速度を制御します。
- 検証:圧力の応答を観測し、この制御ループが繰り返されます。
比例項は現在の誤差に応答し、積分項は持続的なオフセットを補正します。微分項は、適切に使用すれば急激な変化に対する応答を和らげることができます。しかし、設定が過剰に厳しくなると「ハンティング」(振動)が発生し、回転速度が繰り返し上限・下限を越えて振動し、同時に圧力も振動するようになります。逆に、設定が緩すぎると、不必要な大きな圧力変動を許容してしまうことになります。したがって、安定した可変速制御は、単にインバータを設置するだけではなく、各制御パラメータを統合的に調整することによって実現されます。
圧縮機の動作特性が制御範囲を制限する場合
すべての空気圧縮機用PMSMパッケージには、実用可能な運転領域(オペレーティング・エンベロープ)があります。最小回転速度は、潤滑、冷却および空気圧縮部(エアエンド)の安定運転を確保するために必要です。最大回転速度は、機械的・熱的・電気的制限およびメーカーが定めた制限値を超えないように設定しなければなりません。また、コントローラは、モータ・ドライブシステムの設定されたトルク限界を超えるような急激な加速・減速を要求しないよう、適切な加速・減速ランプ(傾斜)を備える必要があります。さらに、圧力の急激な変動を引き起こさないことも重要です。
実際には、需要が低い状態が必ずしもコンプレッサーを可能な限り最低速度で無限に運転することを意味するわけではありません。需要が安定した運転可能範囲を下回った場合、装置はその制御ロジックに従ってアンロードまたは停止する必要があります。逆に、可変速運転で対応可能な最大能力を超える需要が継続する場合は、追加のコンプレッサーの投入、空気貯蔵槽の活用、需要の削減、あるいは制御戦略の見直しが必要です。モーターを無理に過負荷運転させようとするのは適切ではありません。
ENNENG カスタマイゼーションの強み
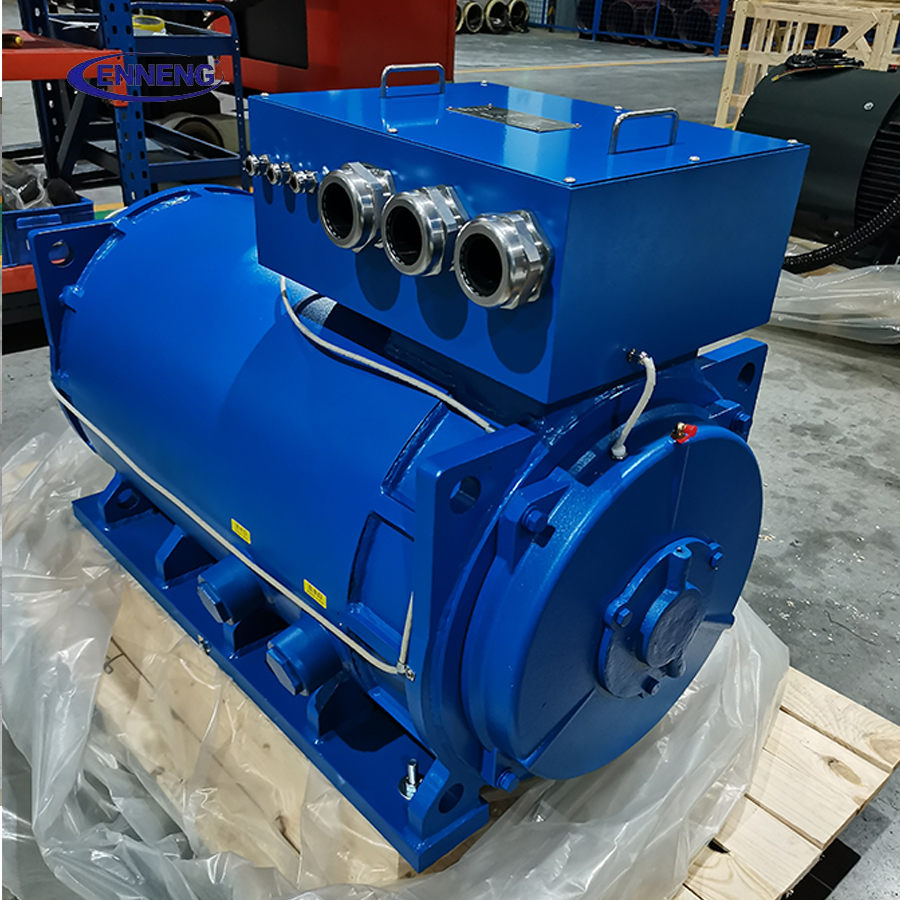
どの2つの産業施設も、空間的・機械的な制約において同じではありません。 eNNENGが他社と一線を画すのは、カタログから選べる標準品だけを提供するのではなく、お客様の特定用途に最適化された 提供する カスタム設計の永久磁石モーター お客様の特定の用途に最適化されています。
当社の研究開発チームは、国家希土類永久磁石工程技術研究センター出身のエンジニアをはじめとするエリート人材で構成されており、多数の特許を基盤としています。お客様の既存設備に合わせて、高電圧(6kV/10kV)および低電圧(380V/660V/1140V)向けモーターをカスタマイズしてご提供します。水処理施設や油井から防爆仕様の鉱山現場まで、汎用モーターでは十分な性能を発揮できない過酷な環境においても、最適な動作を実現します。
商業用永久磁石モーターの導入を検討中で、効率性と耐久性を保証するエンジニアリングによるドライブソリューションが必要な場合、ENNENGはお客様の信頼できるパートナーです。 今すぐENNENGへお問い合わせください .当社の技術エンジニアリングチームにご相談いただき、お客様向けにカスタマイズされたドライブ提案をご提供します。
- WhatsApp: +86 18562780228
- Eメール: [email protected]
- 電話番号: +86 532 66000559

