ความไม่สอดคล้องกันเชิงกลและการเกิดเสียงผิดปกติในมอเตอร์แม่เหล็กถาวรแบบ PMSM
การผลิตอย่างต่อเนื่องขึ้นอยู่กับอุปกรณ์หมุนที่ทำงานภายใต้พารามิเตอร์ด้านเสียงและอุณหภูมิที่เข้มงวด ในโรงงานแปรรูปสารเคมีที่ใช้เครื่องกวนตะกอนหนาแน่น ปรากฏการณ์เรโซแนนซ์ด้านเสียงผิดปกติขึ้นทันทีหลังจากการเดินเครื่องระบบขับเคลื่อนใหม่ ผลการตรวจสอบการสั่นสะเทือนระบุว่าเกิดความไม่สอดคล้องกันเชิงกล ซึ่งเปลี่ยนปฏิสัมพันธ์ของสนามแม่เหล็กตามปกติให้กลายเป็นการสั่นสะเทือนเชิงโครงสร้างอย่างรุนแรงและเกิดเสียงหวีดดังระดับเดซิเบลสูง เมื่อขั้นตอนการติดตั้งละเลยความคลาดเคลื่อนเชิงเรขาคณิตขั้นพื้นฐาน ความแข็งแกร่งเชิงแม่เหล็กโดยธรรมชาติของมอเตอร์แม่เหล็กถาวรแบบ PMSM จะยิ่งทวีความผิดปกติเชิงกลให้รุนแรงขึ้น ทำให้ข้อบกพร่องเล็กน้อยในภาวะปกติกลายเป็นความผิดปกติในการดำเนินงานที่ก่อให้เกิดความเสียหาย
|
พารามิเตอร์คุณภาพ
|
ความคลาดเคลื่อนมาตรฐาน
|
ผลทางด้านเสียง
|
|
การไม่ตรงแนวเชิงมุม
|
< 0.05 มม./100 มม.
|
เสียงฮัมแบบฮาร์โมนิกที่สองเท่าของความเร็วในการหมุน
|
|
การเบี่ยงเบนแบบขนาน
|
< 0.05 มม.
|
เสียงกระแทกความถี่สูงและเสียงครางของแบริ่ง
|
|
พื้นฐานรองรับไม่สม่ำเสมอ (Soft Foot)
|
< 0.02 มม.
|
เสียงหอนแม่เหล็กไฟฟ้าแบบแปรผัน
|
|
ความไม่สมดุลแบบไดนามิก
|
ISO G1.0 – G2.5
|
เสียงครางแบบฮาร์โมนิกที่หนึ่งเท่าของความเร็วการหมุน
|
การจัดแนวเชิงกลระหว่างเครื่องจักรที่ขับเคลื่อนกับมอเตอร์แม่เหล็กถาวร (PMSM) ต้องใช้ความแม่นยำสูงกว่ามอเตอร์เหนี่ยวนำทั่วไป เนื่องจากโรเตอร์ที่ทำจากธาตุหายากสามารถรักษาสนามแม่เหล็กถาวรได้โดยไม่มีการลื่นไถล ดังนั้น ความคลาดเคลื่อนเชิงมุมหรือเชิงขนานใด ๆ จะส่งผลให้ช่องว่างอากาศเปลี่ยนแปลงอย่างสมมาตรรอบวงแวดวงของสเตเตอร์ การเปลี่ยนแปลงเชิงเรขาคณิตนี้ก่อให้เกิดแรงดึงแม่เหล็กที่ไม่สมดุล ซึ่งสร้างระดับความดันเสียงที่สูงขึ้นในช่วงความถี่กว้าง การจัดแนวด้วยเลเซอร์แบบแม่นยำจึงช่วยลดแรงดังกล่าวให้น้อยที่สุด และรักษาเกณฑ์การออกแบบด้านเสียงไว้
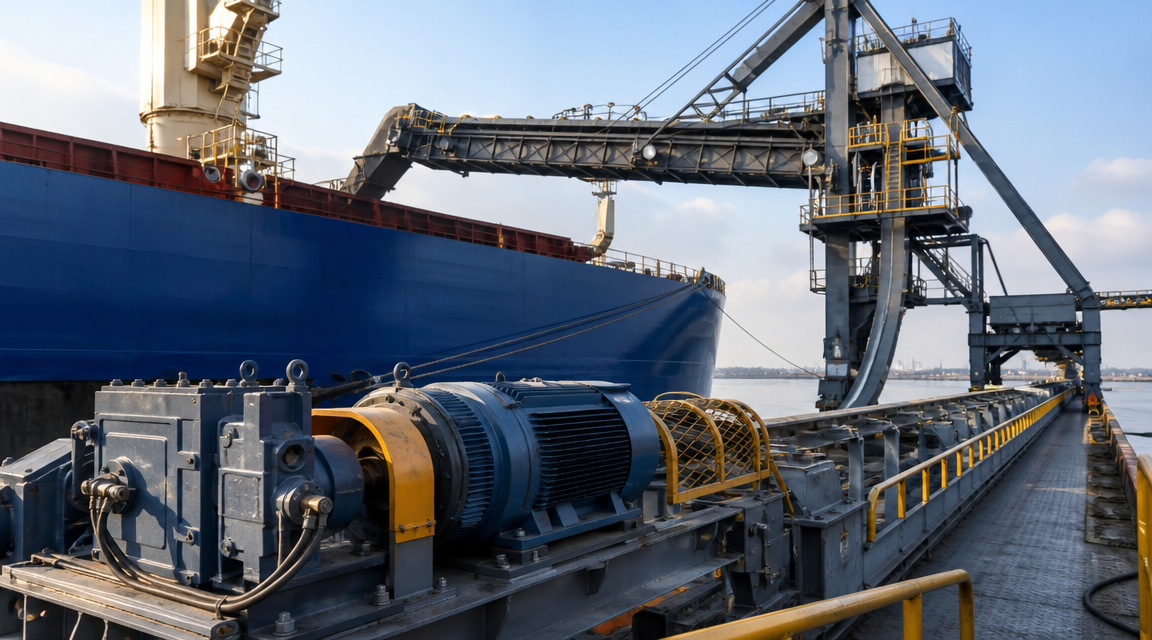
พลศาสตร์ของการเบี่ยงเบนเพลาเชิงมุมและเชิงขนาน
ความเบี่ยงเบนของเพลาทำให้เพลารอเตอร์ต้องรับโมเมนต์ดัดแบบเป็นคาบในแต่ละรอบการหมุน สำหรับมอเตอร์แม่เหล็กถาวร (PMSM) สนามแม่เหล็กถาวรจะโต้ตอบกับการโก่งตัวเชิงกล ส่งผลให้เสียงฮัมเชิงกลดังขึ้นเป็นสองเท่าของความถี่ในการทำงาน การเลื่อนขนานจะสร้างแรงเฉือนแนวรัศมีอย่างต่อเนื่องที่กระทำต่อชุดแบริ่งปลายขับ ส่งผลให้องค์ประกอบที่หมุนเคลื่อนที่ตามร่องแบริ่งอย่างไม่สม่ำเสมอ การเลือกคัปปลิงต้องสามารถรองรับการขยายตัวจากความร้อนได้ โดยไม่ส่งแรงกดแนวแกนเข้าสู่ชุดแม่เหล็กถาวรภายใน
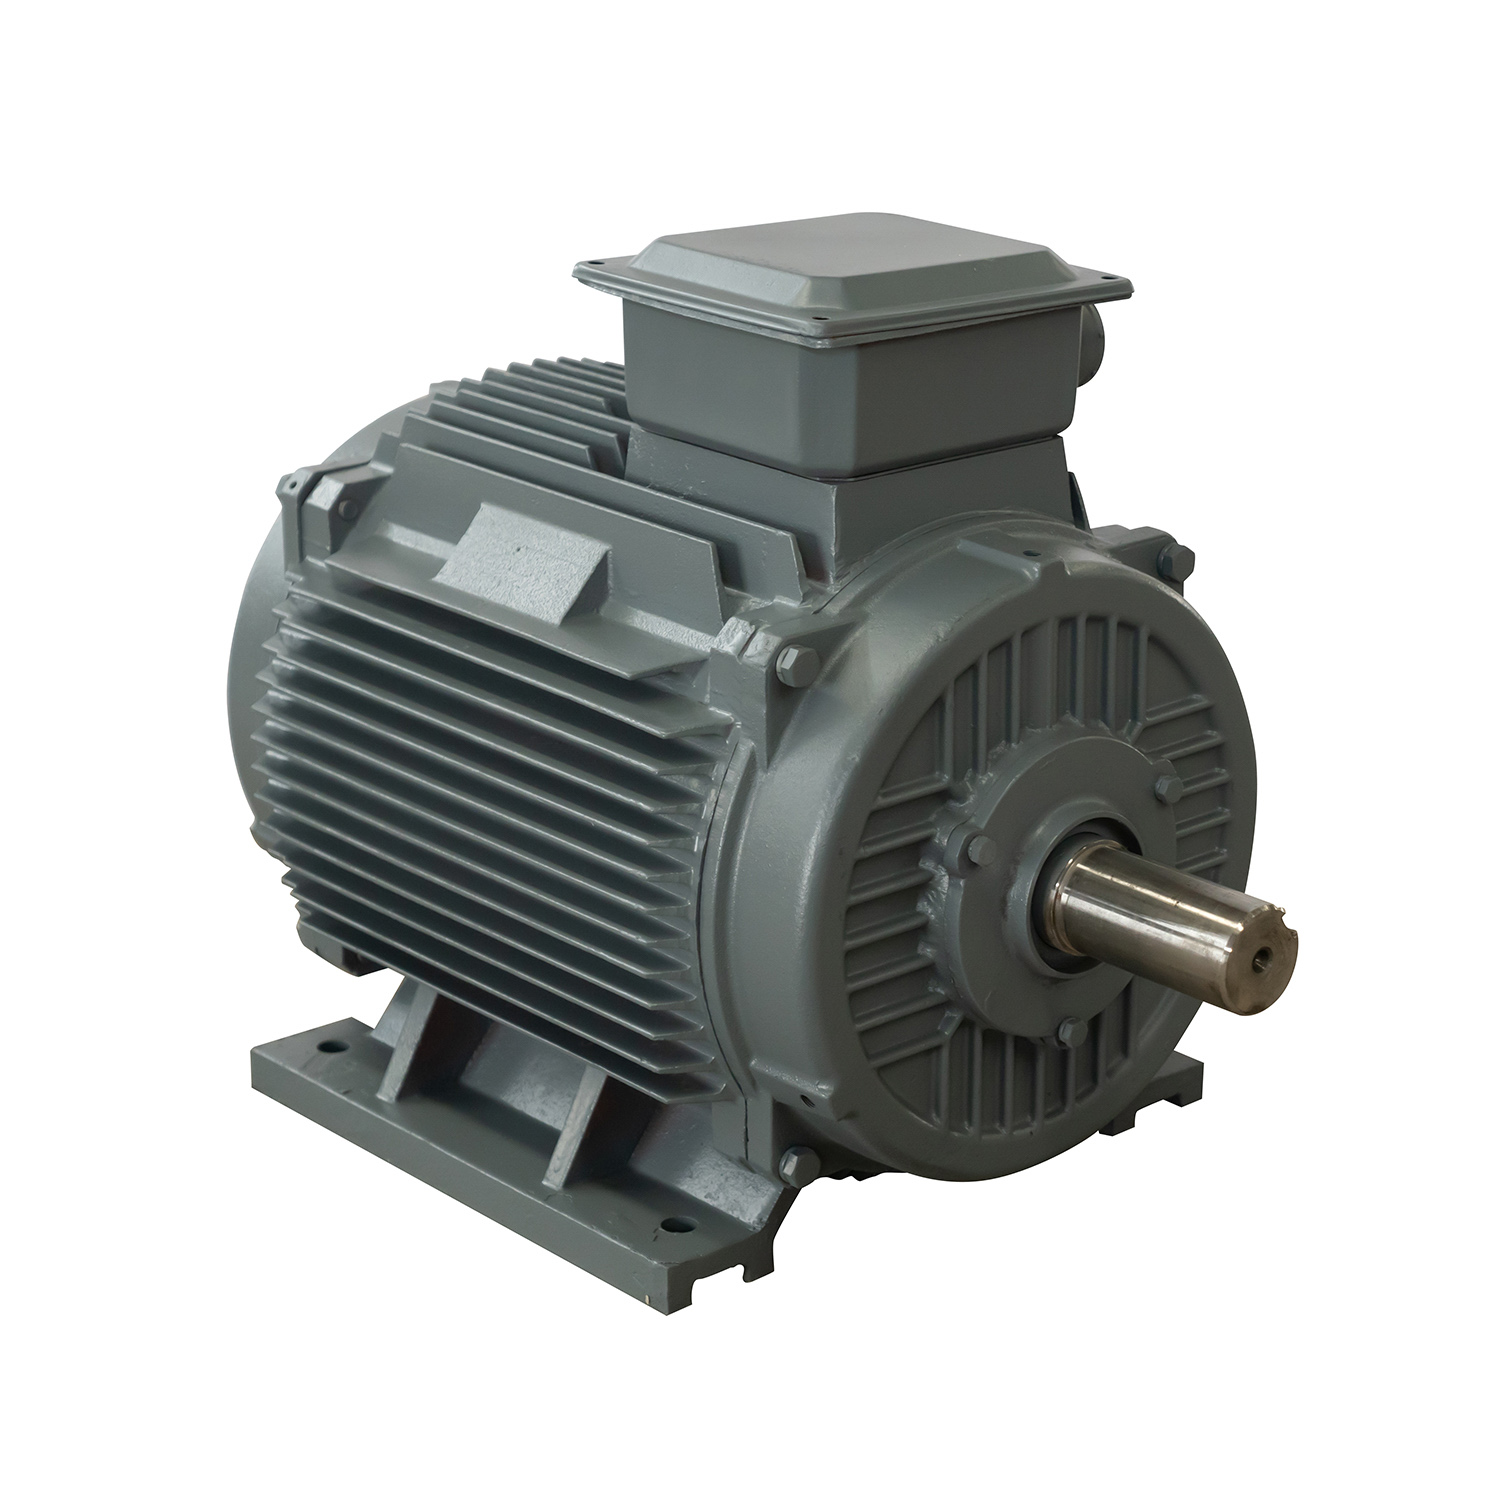
ความเรียบของฐานและปรากฏการณ์ฟุตอ่อน
แผ่นรองรับโครงสร้างมักมีการบิดเบี้ยวในระดับจุลภาค หรือพื้นผิวสีไม่เรียบสม่ำเสมอ ซึ่งก่อให้เกิดภาวะ ‘ขาอ่อน’ (soft foot) เมื่อขันสลักยึดให้แน่น กรณีที่ติดตั้งขาของมอเตอร์ลงบนพื้นผิวที่ไม่เรียบ จะทำให้ตัวเรือนแกนสเตเตอร์บิดเบี้ยวออกจากสภาพกลมสมบูรณ์ ในมอเตอร์แม่เหล็กถาวร (PMSM) การเบี่ยงเบนของสเตเตอร์เพียง 0.03 มิลลิเมตร ก็เพียงพอที่จะทำให้ความต้านทานแม่เหล็กไม่สม่ำเสมอบนเส้นรอบวงโรเตอร์ ส่งผลให้เกิดเสียงหวีดดังที่สังเกตได้ชัดเจนขณะเร่งความเร็ว วิธีแก้ไขภาวะขาอ่อนด้วยการแทรกแผ่นสแตนเลส (shimming) จะช่วยลดแรงเครียดที่กระทำต่อตัวเรือน และลดการแผ่กระจายเสียงลงได้
การสั่นพ้องเชิงกลในโครงสร้างฐานรองรับ
แผ่นฐานเหล็กที่เชื่อมต่อกันแต่ละแผ่นมีความถี่การสั่นสะเทือนตามธรรมชาติ ซึ่งต้องหลีกเลี่ยงไม่ให้ตรงกับความถี่การหมุนของมอเตอร์และสม่ำเสมอของขั้วแม่เหล็ก เมื่อความแข็งแกร่งของโครงสร้างไม่เพียงพอ การกระตุ้นจากโรเตอร์ของมอเตอร์แม่เหล็กถาวร (PMSM) จะถ่ายโอนพลังงานเชิงกลโดยตรงเข้าสู่โครงสร้างชั้นล่าง ทำให้เกิดการแผ่เสียงรอง แผ่นดูดซับแรงสั่นสะเทือน โครงเสริมความแข็งแรง และการเทคอนกรีตอัดแน่น จะเปลี่ยนค่าความต้านทานเชิงกลของโครงสร้างที่ใช้ยึดมอเตอร์ เพื่อป้องกันไม่ให้ระดับเสียงแวดล้อมเกินข้อกำหนดสำหรับเขตแดนของโรงงาน
การรบกวนทางแม่เหล็กไฟฟ้าและการเบี่ยงเบนของช่องว่างอากาศที่เกิดจากข้อบกพร่องในการติดตั้ง
การรักษาความสมมาตรอย่างถูกต้องระหว่างการติดตั้งในสนามยังคงมีความสำคัญยิ่งต่อการดำเนินงานของแม่เหล็กถาวรที่มีเสถียรภาพ สถานีสูบน้ำอุตสาหกรรมและโรงบดละเอียดจะกระทำแรงภายนอกที่มีน้ำหนักมากต่อมอเตอร์ ซึ่งจะเปิดเผยข้อบกพร่องในการติดตั้งได้ทันที ENNENG จัดหาอุปกรณ์แบบซิงโครนัสขับตรงที่มีความเร็วต่ำและให้แรงบิดสูงขั้นสูง ออกแบบมาเพื่อต้านทานการเปลี่ยนรูปเชิงกลภายใต้สภาวะการใช้งานที่รุนแรง การผสานมอเตอร์แม่เหล็กถาวรแบบ PMSM ของ ENNENG มอเตอร์แม่เหล็กถาวรแบบ PMSM เข้าสู่สายการผลิต จะช่วยให้มั่นใจได้ถึงความมั่นคงเชิงกลที่โดดเด่นในช่วงแรงดันไฟฟ้าตั้งแต่ 110 โวลต์ ถึง 690 โวลต์
|
สภาพการทํางาน
|
ไดรฟ์แบบแอสซิงโครนัสมาตรฐาน
|
มอเตอร์แม่เหล็กถาวรแบบ PMSM ของ ENNENG
|
|
ระยะความแรงกด
|
380 โวลต์ – 440 โวลต์
|
110 โวลต์ – 690 โวลต์ แบบรวมศูนย์
|
|
การเกิดความร้อนที่โรเตอร์
|
ปานกลางถึงสูง
|
ไม่มีนัยสำคัญ (การดำเนินงานแบบซิงโครนัส)
|
|
ลักษณะเสียงที่ความเร็วรอบต่ำ
|
เสียงแสลงจากการเลื่อน (slip buzz) ที่ได้ยินได้
|
โทนเชิงกลต่ำสุด
|
|
ความหนาแน่นของทอร์กแบบต่อเนื่อง
|
ขนาดพื้นฐานมาตรฐาน
|
ประสิทธิภาพเชิงปริมาตรสูง
|
การเบี่ยงศูนย์แบบไดนามิกเกิดขึ้นเมื่อจุดศูนย์กลางของโรเตอร์ไม่ตรงกับจุดศูนย์กลางของการหมุน มักเกิดจากที่รองรับแบริ่งไม่สม่ำเสมอหรือสายพานขับถูกตึงเกินไป ความหนาแน่นฟลักซ์สูงของแม่เหล็กนีโอดิเมียม-เหล็ก-โบรอนสร้างแรงดึงดูดแม่เหล็กอันทรงพลังต่อด้านช่องว่างอากาศที่แคบกว่า แรงไดนามิกนี้สั่นสะเทือนไปพร้อมกับการหมุนแต่ละครั้ง ส่งผลให้เกิดเสียงแม่เหล็กไฟฟ้าแบบเป็นจังหวะ ซึ่งเปลือกหุ้มลดเสียงแบบดั้งเดิมมักลดทอนได้ยาก
ความแปรผันของช่องว่างอากาศแบบสถิตระหว่างการติดตั้งแผ่นยึด
การขันสกรูที่หน้าแปลนยึดมอเตอร์ตามลำดับที่ไม่ถูกต้องทำให้แกนโรเตอร์เอียงเทียบกับรูของสเตเตอร์ มอเตอร์แม่เหล็กถาวร (PMSM) ที่ทำงานภายใต้ภาวะความไม่สมมาตรแบบคงที่ จะเกิดภาวะแม่เหล็กอิ่มตัวแบบคงที่บริเวณส่วนหนึ่งของชุดแผ่นลามิเนตสเตเตอร์ แรงแม่เหล็กแบบรัศมีที่เกิดขึ้นจึงสร้างเสียงรบกวนในอากาศความถี่ต่ำ ซึ่งแพร่กระจายผ่านช่องระบายอากาศและโครงสร้างรอบข้าง การขันสกรูด้วยแรงบิดแบบไขว้รูป (cross-pattern torque tightening) ร่วมกับการตรวจสอบค่าความเอียงด้วยดัชนีวัดแบบเข็ม (dial indicator) จะช่วยป้องกันไม่ให้เกิดการเอียงเชิงมุมระหว่างการยึดหน้าแปลน
ความคลาดเคลื่อนของแรงกดล่วงหน้าที่แบริ่งและการพอดีของตัวเรือนแบริ่ง
ความคลาดเคลื่อนที่ยอมรับได้ของตัวเรือนแบริ่งกำหนดระยะห่างแนวรัศมีภายในขณะอยู่ในภาวะสมดุลความร้อนแบบเต็มที่ การติดตั้งโดยการกดเข้าไปอย่างมากเกินไปจะทำให้ชิ้นส่วนหมุนของแบริ่งถูกบีบแน่น ส่งผลให้เกิดเสียงสัมผัสระหว่างร่องวิ่งที่รุนแรงและเสียงหวีดแหลมความถี่สูง ในทางกลับกัน หากความคลาดเคลื่อนของการยึดติดหลวมเกินไป จะทำให้วงแหวนด้านนอกหมุนอยู่ภายในฝาครอบปลายแบริ่ง ส่งผลให้โครงสร้างมอเตอร์แม่เหล็กถาวร (PMSM) เกิดโหมดการสั่นสะเทือนที่มีแอมพลิจูดสูงทั่วทั้งโครง มีการเลือกระดับการยึดแน่นแบบแทรกซ้อนที่เหมาะสมเพื่อให้มั่นใจในการทำงานที่ไม่มีเสียงรบกวนและรักษาคุณภาพของจาระบีหล่อลื่นให้คงทนนาน
มาตรฐานอันเป็นที่ยอมรับและเกณฑ์การปฏิบัติตามข้อบังคับ
การปล่อยคลื่นเสียงและการสั่นสะเทือนเชิงกลในสถานประกอบการอุตสาหกรรมต้องเป็นไปตามเกณฑ์มาตรฐานระดับโลก คณะกรรมการไฟฟ้าสากล (IEC) ได้กำหนดขีดจำกัดกำลังเสียงที่ยอมรับได้ผ่านมาตรฐาน IEC 60034-9 ซึ่งระบุวิธีการทดสอบอย่างเข้มงวดสำหรับเครื่องจักรไฟฟ้าแบบหมุนภายใต้การจัดอันดับขนาดเฟรมต่าง ๆ ขณะเดียวกัน มาตรฐาน ISO 10816-3 และ ISO 20816-3 จัดหมวดหมู่ระดับความรุนแรงของการสั่นสะเทือนสำหรับเครื่องจักรที่ทำงานภายใต้สภาวะการเชื่อมต่อ
ตามมาตรฐาน ISO 10816-3 มอเตอร์อุตสาหกรรมแบบติดตั้งแบบแข็งที่เพิ่งเริ่มใช้งานใหม่ต้องทำงานภายในขีดจำกัดโซน A โดยรักษาระดับความสั่นสะเทือนของความเร็วไว้ต่ำกว่า 1.4 มิลลิเมตรต่อวินาที RMS เมื่อข้อผิดพลาดในการติดตั้งทำให้ระดับความสั่นสะเทือนเพิ่มสูงขึ้นเข้าสู่โซน C หรือโซน D (เกิน 4.5 มิลลิเมตรต่อวินาที RMS) จะเกิดการเสื่อมสภาพอย่างรวดเร็วของร่องแบริ่งและรอยยึดแม่เหล็กถาวร นอกจากนี้ มาตรฐาน OSHA 1910.95 กำหนดขีดจำกัดของการสัมผัสเสียงรบกวนอย่างต่อเนื่องไว้ที่ 90 เดซิเบลเอ (dBA) ตลอดกะงานแปดชั่วโมง จึงทำให้การลดเสียงรบกวนในห้องมอเตอร์กำลังสูงเป็นข้อบังคับตามกฎหมาย การปรับแนวแกนของมอเตอร์แม่เหล็กถาวร (PMSM) ทุกตัวให้สอดคล้องกับมาตรฐาน ANSI/ASA S2.75 จะรับประกันการปฏิบัติตามข้อบังคับด้านสุขภาพอาชีพและกฎเกณฑ์การรักษาสภาพเครื่องจักร
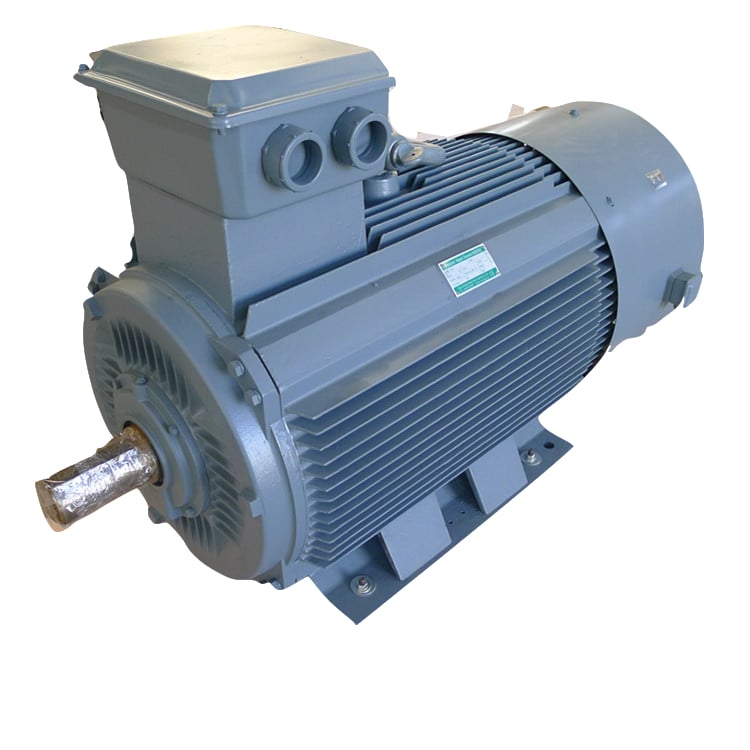
คู่มือการติดตั้งและการบำรุงรักษาอย่างครอบคลุม
ขั้นตอนการตรวจสอบก่อนการติดตั้ง
ก่อนยึดอุปกรณ์เข้ากับฐานราก วิศวกรจำเป็นต้อง ต้อง วัด ชม. การวัดความคลาดเคลื่อนแบบเรเดียลที่ปลายเพลาโดยใช้เครื่องวัดแบบเข็มที่ผ่านการสอบเทียบแล้ว ความคลาดเคลื่อนรวมที่วัดได้ที่ส่วนยื่นของเพลาของมอเตอร์แม่เหล็กถาวร (PMSM) ต้องไม่เกิน 0.015 มิลลิเมตร เจ้าหน้าที่เทคนิคต้องตรวจสอบระดับความเรียบของฐานรองรับด้วยไม้บรรทัดความแม่นยำสูงหรือเครื่องมือวัดระดับแบบออปติคัล เพื่อให้มั่นใจว่าพื้นผิวทั้งหมดของจุดยึดติดอยู่ในระนาบเดียวกันภายในค่าความคลาดเคลื่อน 0.05 มิลลิเมตร เพื่อหลีกเลี่ยงแรงเครียดภายใน
ข้อกำหนดด้านความแม่นยำของการต่อกลไกและค่าแรงบิดของสกรู
ใช้อุปกรณ์จัดแนวด้วยเลเซอร์เพื่อปรับค่าความเบี่ยงเบนเชิงมุมและเชิงรัศมีพร้อมกันทั้งในแนวแกนแนวนอนและแนวตั้ง สกรูทั้งหมดต้องผ่านกระบวนการขันแบบหลายขั้นตอนโดยใช้ประแจวัดแรงบิดที่ผ่านการสอบเทียบแล้ว ตามเกรดความแข็งแรงของสกรูที่ระบุไว้คือ 8.8 หรือ 10.9 สำหรับข้อต่อแบบยืดหยุ่น ต้องรักษาระยะห่างตามแนวแกนที่กำหนดไว้ เพื่อให้โรเตอร์สามารถขยายตัวจากความร้อนได้โดยไม่สร้างแรงกดลงบนแบริ่งรับแรงผลักภายในของมอเตอร์แม่เหล็กถาวร (PMSM)
การบำรุงรักษาตามรอบเวลาและการเฝ้าสังเกตเพื่อวินิจฉัย
ดำเนินการตรวจสอบสเปกตรัมเสียงรายเดือนและเก็บรวบรวมข้อมูลการสั่นสะเทือนสามแกนจากที่รองรับแบริ่งทั้งหมด การวิเคราะห์สเปกตรัมความถี่ช่วยแยกแยะพีคที่เกิดจากความไม่สมดุลเชิงกลออกจากโทนเสียงความถี่สูงที่เกิดจากข้อบกพร่องของแบริ่ง หรือฮาร์โมนิกจากการผ่านขั้วแม่เหล็ก (pole-pass harmonics) ที่มีต้นกำเนิดจากสนามแม่เหล็กไฟฟ้า การขันน็อตยึดฐานให้แน่นใหม่ตามช่วงเวลาที่กำหนด และการตรวจสอบองค์ประกอบของหล่อลื่นเป็นระยะเพื่อให้มั่นใจในประสิทธิภาพการทำงานที่เชื่อถือได้ตลอดระยะเวลาการผลิตอุตสาหกรรมที่ยาวนาน
เพื่อตรวจสอบการจัดเรียงแม่เหล็กถาวรแบบพิเศษ โปรดศึกษาแบบการออกแบบอุตสาหกรรมที่มีอยู่ใน แคตตาล็อกผลิตภัณฑ์ ENNENG และสำรวจตัวเลือกระบบผ่าน ENNENG Motor Solutions .
วิศวกรอุตสาหการและผู้จัดการโรงงานที่ต้องการปรับปรุงประสิทธิภาพของมอเตอร์ หรือแก้ไขปัญหาเสียงผิดปกติที่เกิดซ้ำ ๆ สามารถส่งข้อมูลจำเพาะทางเทคนิคโดยละเอียดเพื่อให้วิศวกรผู้เชี่ยวชาญพิจารณา
-
วอตส์แอป: +86 18562780228
-
อีเมล: [email protected]
-
โทรศัพท์: +86 532 66000559
-
ที่อยู่: สวนอุตสาหกรรมพลังงานใหม่และวัสดุใหม่ไห่ชวง ถนนกุ่ยติง หมายเลข 1 เขตลี่ฉาง เมืองชิงเต่า มณฑลซานตง ประเทศจีน
-
เว็บไซต์: global.ennengmotor.com
F AQ
คำถาม: ทำไมมอเตอร์แม่เหล็กถาวร (PMSM) จึงส่งเสียงฮัมดังขึ้นหลังเปลี่ยนสายพาน?
ก: การตั้งค่าแรงตึงของสายพานไม่ถูกต้องจะทำให้เกิดแรงดัดแนวรัศมีที่มากเกินไปบริเวณส่วนยื่นของเพลา ส่งผลให้โรเตอร์เบี้ยวเล็กน้อยออกจากจุดศูนย์กลางแม่เหล็ก ความผิดเพี้ยนเชิงกลนี้ก่อให้เกิดความไม่สมมาตรของช่องว่างอากาศแบบไดนามิก ซึ่งทำให้แรงแม่เหล็กไม่สมดุลเพิ่มขึ้น และกระตุ้นความถี่การสั่นพ้องของแกนหลักส่วนสเตเตอร์ การตรวจสอบแรงตึงของสายพานด้วยเครื่องวัดความถี่เสียงจะช่วยคืนค่าความสมมาตรตามที่กำหนดไว้ และลดเสียงผิดปกติลง
ข: การตั้งค่าไดรฟ์ความถี่แปรผันสามารถก่อให้เกิดเสียงรบกวนเชิงกลในมอเตอร์แม่เหล็กถาวร (PMSM) ได้หรือไม่
ก: ค่าพารามิเตอร์ของไดรฟ์ที่ไม่ตรงกันส่งผลโดยตรงต่อคุณภาพเสียงของมอเตอร์ การเลือกความถี่พาหะที่ไม่เหมาะสม หรือการปรับค่าคงที่สัดส่วน-อินทิกรัล (PI) ของวงจรกระแสไฟฟ้าไม่ถูกต้อง จะก่อให้เกิดคลื่นรบกวนของกระแสไฟฟ้า ซึ่งแปลงเป็นการเปลี่ยนแปลงของทอร์กที่มีความถี่สูง เมื่อการเปลี่ยนแปลงเชิงแม่เหล็กไฟฟ้านี้สอดคล้องกับความถี่การสั่นพ้องของโครงสร้างตัวเรือน มักเกิดเสียงแหลมดังขึ้น การปรับความถี่พาหะของอินเวอร์เตอร์ให้ห่างจากความถี่ธรรมชาติของโครงสร้างจะช่วยลดเสียงรบกวนได้อย่างมีประสิทธิภาพ
คำถาม: สภาวะขาอ่อน (soft foot) ทำให้มอเตอร์แม่เหล็กถาวร (PMSM) เสียหายอย่างถาวรได้อย่างไร
คำตอบ: การสัมผัสของขาที่ไม่สม่ำเสมอจะบิดเบือนรูปทรงกระบอกของโครงตัวสเตเตอร์เมื่อขันโบลต์ยึดให้แน่น ความบิดเบือนเชิงโครงสร้างนี้ก่อให้เกิดช่องว่างอากาศที่ไม่สม่ำเสมอ และทำให้แหวนภายนอกของตลับลูกปืนถูกบีบ จึงเร่งการสึกหรอเชิงกลและจุดร้อนเฉพาะที่เพิ่มขึ้น เมื่อเวลาผ่านไป แรงเครียดแบบเป็นจังหวะนี้จะทำให้ผิวรางของตลับลูกปืนหลุดล่อน (spalling) และแม่เหล็กถาวรสูญเสียคุณสมบัติแม่เหล็กอย่างถาวรจากจุดร้อนที่เข้มข้น

 EN


