
 EN

空気圧縮機用PMSMの過酷な衝撃負荷保護
年間8,400時間運転する大型多段往復式圧縮機を稼働させる自動ガラス容器製造工場では、各ピストン行程において頻繁に著しい圧力脈動や急峻なトルクピークが発生します。このような過酷な条件下で空気圧縮機用PMSMを運用するには、突然の機械的トリップ、ローターの過熱、および重大なステータ絶縁破壊を防止するため、堅牢な保護パラメーターが必要です。圧縮機ドライブの近代化を進める現場エンジニアは、電気的・熱的・センサー系の包括的な安全対策を確立し、過激な運転サイクルにおいてもすべての空気圧縮機用PMSMが信頼性の高い機械出力を維持できるよう配慮しなければなりません。
繰り返し衝撃荷重がモータードライブに加わると、急激な電気的過渡現象、急速な熱蓄積、および著しい機械的振動が発生します。対策用の保護閾値が設定されていない場合、高周波電流パルスによって磁石が急速に加熱され、軸受の機械的疲労が増大し、脱磁リスクが顕著に高まり、結果として機器の寿命が短縮されます。 ENNENG 衝撃荷重による脆弱性を解消する先進的な永久磁石駆動技術を開発しました。これにより、実証済みの電磁的耐性と、重工業用圧縮システム全体における継続的な運転稼働を実現しています。
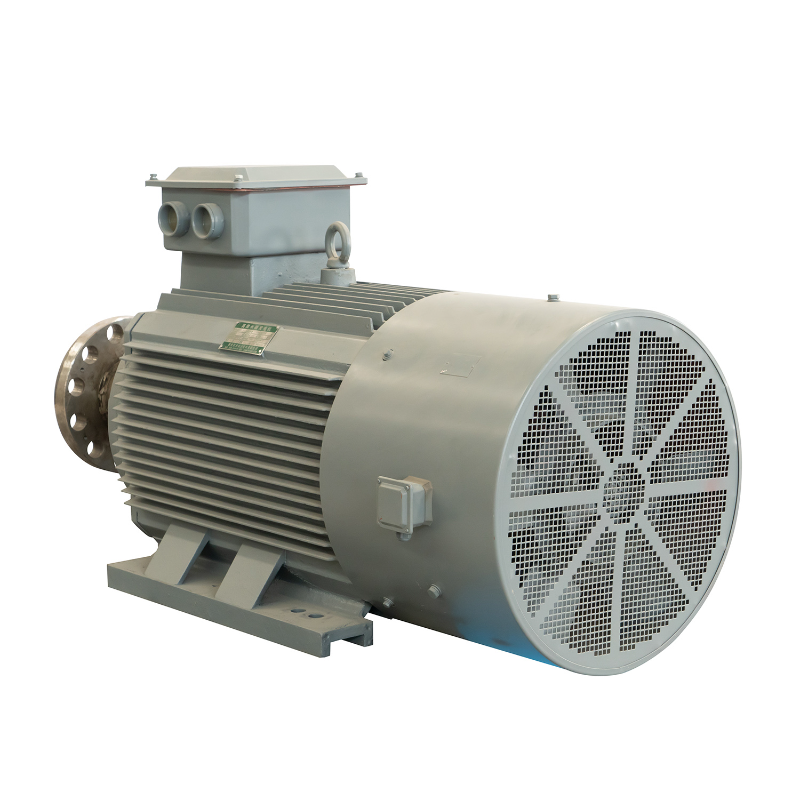
圧縮機運転時の動的トルク急上昇と脱磁リスク
往復式およびロータリースクリューコンプレッサーは、定常的な遠心ポンプやファン換気とは本質的に異なる周期的な機械的抵抗を発生させます。往復式ユニットでは、圧縮行程中に定格トルクの3~6倍に達するピークトルクパルスが発生します。空気圧縮機用PMSM(永久磁石同期モーター)は、非同期誘導機械に見られる自然な滑りを持たないため、電磁トルク応答がほぼ瞬時に起こります。その結果、激しい電流サージが数ミリ秒以内にステータ巻線を通過し、ロータの磁石に到達するため、専用のシステム保護対策が不可欠です。
周期的衝撃荷重と急峻なステータ電流サージ
高圧縮サイクル中、空気圧縮機用PMSM(永久磁石同期モータ)が受ける機械的抵抗は、数十分の1秒という短時間で急激に変動します。圧縮機のピストンがプロセスガスを圧縮する際、ドライブシステムには瞬時の負荷ステップが発生し、インバータに大きなトルクを生む電流を一時的に供給させる必要があります。空気圧縮機用PMSMが校正済みの電流制限なしで運転された場合、こうした急激な電流ピークにより、誤動作によるインバータの過電流保護機能が作動したり、巻線に深刻な熱応力が生じたりします。
さらに、繰り返し発生する電流スパイクにより、固定子巻線導体間には大きな電磁力が生じます。補強されていない空気圧縮機用PMSMでは、このような脈動する電磁力が隣接する巻線コイル間に機械的振動を誘発し、槽絶縁を徐々に劣化させ、早期の相間短絡を引き起こします。一方、コイルブレースを強化し、無空隙真空圧力含浸(VPI)技術を採用した先進的な空気圧縮機用PMSMを採用すれば、導体の動きを実質的に抑制でき、反復的な負荷過渡応答下でも絶縁性能を維持できます。
固有保磁力の低下と脱磁限界
空気圧縮機用PMSM(永久磁石同期モータ)が衝撃負荷を受けた際の最も重大な運用リスクは、ローターの不可逆的な減磁である。希土類ネオジム・鉄・ホウ素(NdFeB)磁石は、ローター内部の温度が上昇するにつれて、その固有保磁力が低下するという性質を持つ。空気圧縮機用PMSMが、ピーク時の衝撃負荷下で熱応力と強い逆方向ステータ磁界の複合的影響を受けると、磁気動作点が減磁臨界点(「膝点」)を下回ってしまう可能性がある。
この閾値を越えると、空気圧縮機用PMSM内の磁束が永久的に減少し、出力トルク能力が低下するとともに、同一の機械的作業を達成するために必要な運転電流が増加する。磁気特性の劣化を防ぐには、高保磁力のUH級またはEH級磁石を採用した空気圧縮機用PMSMを選定し、インバータのトルク制限を、温度変化に応じて動的に調整される磁気特性の許容範囲内に設定する必要がある。最適化された省エネルギー用モータソリューションにより、過渡的な負荷急増が長期的な磁気性能に悪影響を及ぼすことがないよう保証される。
|
保護パラメータ |
標準誘導電動機(ベースライン) |
ENNENGエアコンプレッサ用永久磁石同期電動機(PMSM) |
|
一時過負荷能力 |
短時間で150%~200% |
200%~250%の高速クランプベクトル制限 |
|
ロータ慣性と応答性 |
誘導滑りを伴う高ロータ慣性 |
即時同期追従可能な低慣性 |
|
脱磁への脆弱性 |
なし(パッシブ・スクエアーケージロータ) |
高保磁力UH/EH磁石により保護 |
|
統一された動作電圧範囲 |
標準的な380V~480V範囲 |
産業用統一電圧範囲:110V~690V |
|
統一された出力電力範囲 |
固定カタログ定格 |
産業用統一出力容量:5kW~5MW |
|
熱感知アーキテクチャ |
外部バイメタル過負荷リレー |
ステータ端部巻線内に内蔵されたPT100抵抗温度検出器(RTD) |
|
冷却構成の範囲 |
標準シャフト駆動ファン(IC411) |
独立式強制電動ブロワ(IC416) |
ドライブレベルのインバータ設定およびモーター電気保護
空気圧縮機用PMSMの保護は、可変周波数ドライブ(VFD)インターフェースから始まります。空気圧縮機用PMSMは高精度な電子ベクトル制御を必要とするため、インバータは機械的衝撃負荷および電気的オーバーシュートに対する第一の防御壁となります。
高速電流クランプおよび連携型トルク制限
空気圧縮機用にVFD対応モーターを設定する際には、急激な圧力上昇を吸収しつつ誤作動(ヌイザンス・フォルト)を発生させないよう、動的な電流制限値を適切に設定する必要があります。空気圧縮機用PMSMの場合、連続運転時の電流制限値は定格電流の120~150%の範囲で設定し、瞬時ピーク電流の制限値(クランプ値)は2秒未満の短時間において定格電流の200~250%の範囲で設定します。これらの閾値を適切に設定することで、過大な電流引き込みを防ぎながら、ピーク圧縮行程への対応も可能になります。
トルク制限は、空気圧縮機用PMSMの物理的消磁曲線と整合させる必要があります。現代のデジタルインバータは、リアルタイムでd軸電流およびq軸電流を演算し、ステータがロータに過大な消磁場成分を注入することを防止します。このような統合制御により、空気圧縮機用PMSMの同期磁気アライメントが維持され、急激な圧力変動時にも磁気劣化のリスクを回避したまま、安定したトルク出力が可能になります。
動的加速プロファイリングと熱メモリ設定
残留システム圧力に対し空気圧縮機用PMSMを起動するには、加速ランプを精密に調整する必要があります。加速ランプが速すぎると、起動時の電流突入が極端に大きくなり、遅すぎると、空気圧縮機用PMSMが定常吐出圧に達する前にスタールしてしまいます。S字カーブ型の加速プロファイルを採用することで、空気圧縮機用PMSMは滑らかに始動し、運転速度へと上昇する前にロータ極を確実に同期させることができます。
さらに、電子過負荷保護には、アクティブな熱メモリアルゴリズムを組み込む必要があります。IEC 60034-1で定義される定格運転方式S4またはS6に分類される高サイクル往復運転において、空気圧縮機用PMSMは、頻繁な起動・停止により繰り返し熱パルスを受けます。熱メモリ機能を有効化することで、ドライブは各停止後に熱カウンタをリセットするのではなく、複数サイクルにわたる累積的な放熱量を追跡できるようになり、空気圧縮機用PMSMの累積過熱を防止します。
ENNENGモーター製品 110V~690Vの統一された電圧範囲および5kW~5MWの統一された出力範囲で設計されており、厳しい圧縮用途向けの頑健なドライブソリューションを提供します。また、遠隔地のオフグリッド監視ステーションや分散型クリーンエネルギー設備向けには、ENNENGが1kW~10kWの垂直軸風力発電システムも提供しており、特に信頼性の高い電力供給を実現するため、3kW、5kW、10kWのプラットフォームに重点を置いています。
技術相談およびドライブ保護に関するお問い合わせ
空気圧縮機用PMSM(永久磁石同期モーター)に最適化された保護方式を構築するには、圧縮機の圧縮サイクル、ピークトルクローティオ、および工場内の電力分配系を評価する必要があります。先進的な 空気圧縮機用PMSM(永久磁石同期モータ) を導入することで、電力消費量を削減し、圧力の不安定な変動(プレッシャーハンティング)を解消し、厳しい衝撃負荷下でも継続的な機械的信頼性を実現します。技術専門家が、ねじり振動解析、インバータパラメータの最適マッチング、および完全なターンキードライブエンジニアリングを包括的に提供します。ぜひ本日中にアプリケーション専門家までお問い合わせください。工場の圧縮要件を分析し、お客様のニーズに合わせたドライブ保護に関するカスタマイズされたご提案をさせていただきます。
- WhatsApp: +86 18562780228
- Eメール: [email protected]
- 電話番号: +86 532 66000559
F AQ
Q:空気圧縮機用PMSMは、衝撃負荷時に不可逆的な脱磁をどのように防止しますか?
A: 空気圧縮機用PMSMは、180°Cまでの作動温度に耐え、磁束の減衰を起こさない高保磁力のUHまたはEHシリーズ希土類永久磁石を採用しています。さらに、可変周波数駆動装置(VFD)には、消磁電流ベクトルを継続的に演算する高速ベクトル制御アルゴリズムが実装されています。磁石の消磁 Knee 点以下で過渡ピーク電流をクランプすることで、高トルクの衝撃負荷による磁気特性の劣化を確実に防止します。
Q:空気圧縮機用PMSMにおいて、巻線温度の直接監視が不可欠な理由は何ですか?
A: 空気圧縮機用PMSMは、標準的な誘導電動機と比べてロータの熱容量が小さいため、反復衝撃負荷によって外部電流センサが検知できるよりも速く、局所的な温度上昇(ホットスポット)が生じます。ステータ端部巻線内にPT100温度検出器を直接埋め込むことで、即時の熱的フィードバックが得られます。この直接測定により、巻線絶縁の劣化やロータ磁石の性能低下を招く過熱が発生する前に、ドライブが熱警告を発し、制御された停止処理を実行できます。
Q:高振動環境で使用される空気圧縮機用PMSMでは、エンコーダまたはフィードバック装置に関してどのような対策が必要ですか?
A: 厳しい往復式圧縮機の衝撃負荷により、標準光学エンコーダ内にある繊細なガラスディスクが破損する可能性があります。衝撃条件下で動作する空気圧縮機用PMSMには、耐衝撃性に優れたマグネティック・レゾルバまたは頑丈な誘導式エンコーダを採用する必要があります。さらに、フィードバックケーブルには編組シールドを施し、インバータ側で接地するとともに、モータ電源線から物理的に離隔して配線する必要があります。これにより、電磁ノイズがロータ位置信号を妨害することを防ぎます。

