
why-pm-synchronous-motor-shows-better-comprehensive-performance-under-partialload-industrial-working-states, why-pm-synchronous-motor-shows-better-comprehensive-performance-under-partialload-industrial-working-states, /blog
EN

2026/10/10
У середовищах безперервного виробництва електроприводи часто піддаються динамічним циклічним змінам, за яких обладнання працює значно нижче номінальної потужності. У хімічних виробництвах, муніципальних станціях очищення води та автоматизованих транспортних вузлах навантаження двигунів коливається в межах від 25 % до 60 % від номінальної потужності більше ніж дві третини річного часу роботи. За таких умов змінного навантаження використання звичайного асинхронного приводу часто призводить до серйозних електричних втрат, тоді як сучасний синхронний двигун з постійними магнітами зберігає надзвичайно рівну криву ефективності, що забезпечує економію електроенергії та стабілізує роботу підприємства.
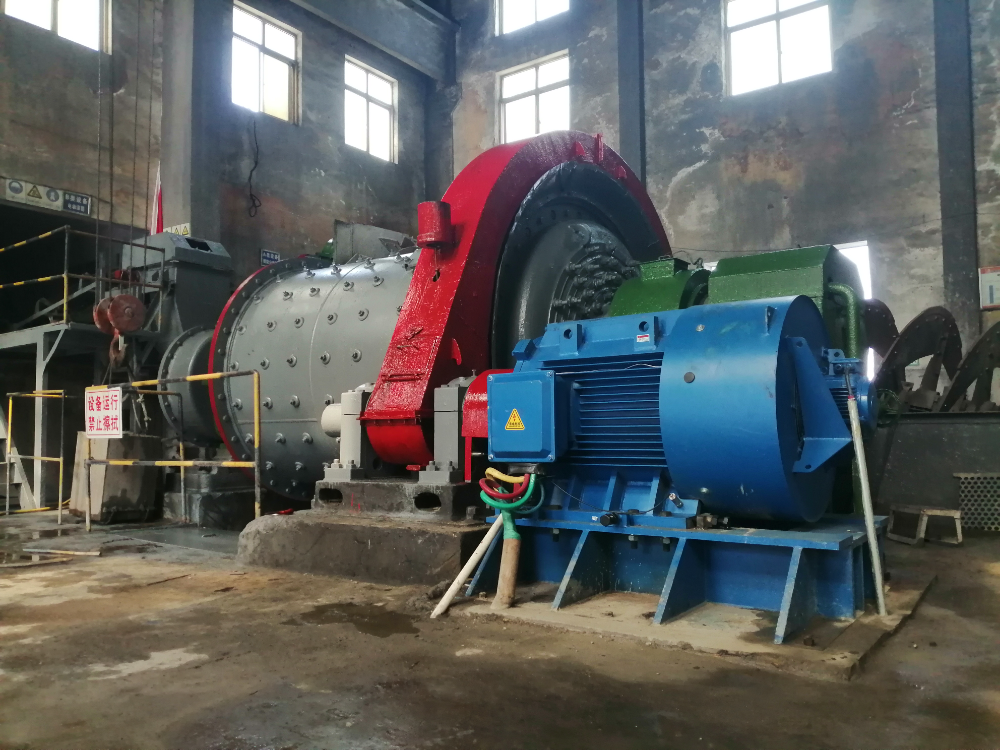
Неперервні мережі транспортування рідин у нафтопереробних заводів та муніципальних станціях очищення стічних вод постійно піддають електроприводи змінному технологічному навантаженню. Насосні станції, спроектовані з великими запасами безпеки, працюють понад 65 % щорічних робочих годин у діапазоні від 25 % до 60 % номінальної постійної потужності. За таких обмежених умов роботи центробіжні колеса потребують зниженого крутного моменту на валу, а частота обертання двигуна змінюється відповідно до зворотного зв’язку технологічного процесу.
Експлуатація стандартних асинхронних двигунів з короткозамкненим ротором у режимі часткового навантаження призводить до серйозного електричного погіршення. Оскільки асинхронні двигуни залежать від намагнічуючих струмів, що забираються зі статора, для індукції магнітного потоку в роторі, реактивна складова струму залишається практично постійною незалежно від механічного навантаження на валі. Отже, коли активне механічне навантаження на валі знижується до 30 %, коефіцієнт потужності в експлуатації падає з повного навантаження (0,86) до значення нижче 0,50. Електричні розподільні підстанції підприємства стикаються з підвищеними вимогами до кВА, спотвореннями гармонік та штрафами від постачальників електроенергії за низький коефіцієнт потужності. Одночасно індуковані струми в роторі продовжують викликати внутрішні втрати опору I²R, нагріваючи підшипники й прискорюючи старіння ізоляції. Щоб усунути ці експлуатаційні недоліки, ENNENG пропонує високоефективні промислові Синхронний двигун із постійними магнітами рішення в діапазоні потужностей від 5 кВт до 5 МВт та робочих напруг від 110 В до 690 В, що ліквідовують втрати в міді ротора й забезпечують стабільність роботи протягом усього діапазону потужності.
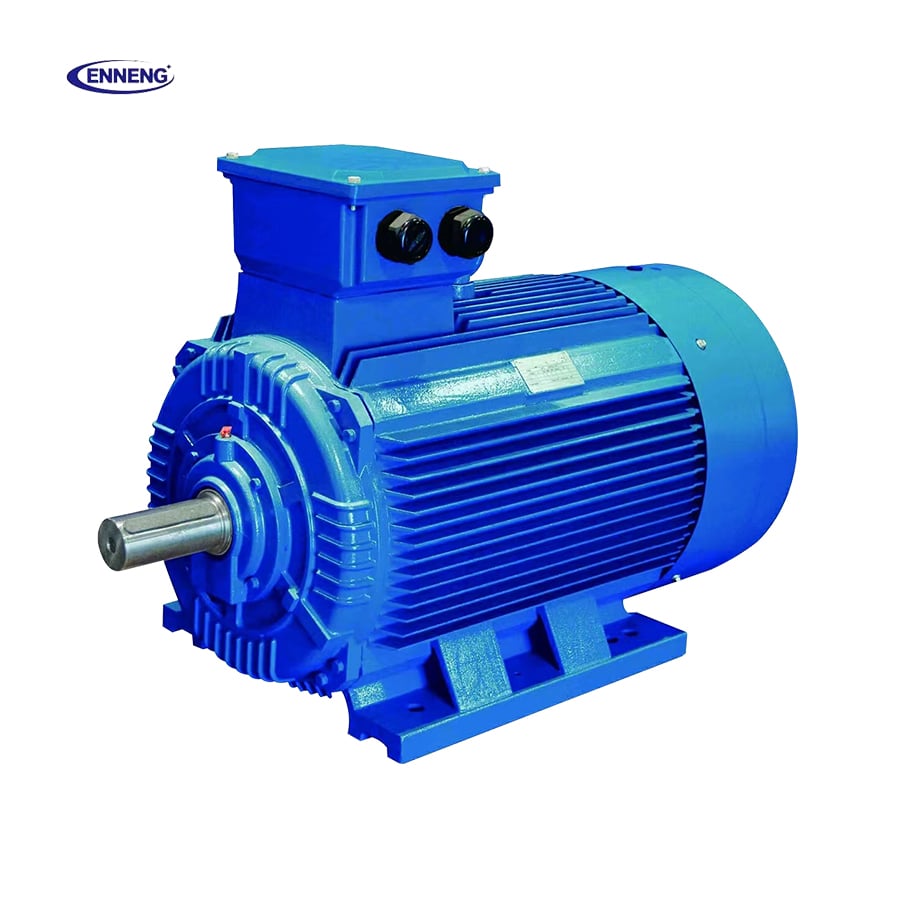
Краща продуктивність у режимі часткового навантаження синхронного двигуна з постійними магнітами безпосередньо випливає з фізики ротора. Замість того, щоб брати енергію збудження через повітряний зазор статора, синхронний двигун з постійними магнітами використовує висококоерцитивні рідкоземельні постійні магніти, вмонтовані безпосередньо в серцевину ротора. Магнітний потік ротора створюється постійно, що повністю усуває потребу в струмі збудження від основної мережі живлення. Синхронне обертання цілком усуває ковзання ротора, тобто втрати в міді ротора практично дорівнюють нулю в усьому діапазоні швидкостей і моментів. Коли виробниче навантаження знижується з 100 % до 35 %, струм статора в синхронному двигуні ENNENG з постійними магнітами зменшується пропорційно до зниження вимог щодо моменту, що дозволяє підтримувати ефективність практично незмінною навіть при навантаженні до 25 %.
Кількісні дані роботи на різних рівнях навантаження
Під час динамічної промислової експлуатації постійного струму синхронний двигун ENNENG потужністю 200 кВт споживає на 14 % менше електроенергії, ніж еквівалентний асинхронний двигун, при навантаженні 40 %. Коефіцієнт потужності залишається вищим за 0,92 навіть при навантаженні 25 %, що усуває необхідність у додаткових батареях конденсаторів для корекції коефіцієнта потужності.
Відповідність вимогам щодо ефективності промислових частотно-регульованих приводів регулюється міжнародним стандартом IEC 60034-30-2, який визначає критерії продуктивності IE4 та IE5 для випробувань у частковому навантаженні й при дробових швидкостях. Моделі синхронних двигунів з постійними магнітами ENNENG перевершують ультрапреміальні показники IE5 у всьому діапазоні навантаження від 25 % до 100 %. Підприємства, що підтримують сертифікацію ISO 50001 у галузі енергетичного менеджменту, використовують ці підтверджені метрики роботи у частковому навантаженні для досягнення задокументованих знижень інтенсивності вуглецевих викидів. У промислових установках, які підлягають вимогам статті 430 NFPA 70, приводи з постійними магнітами забезпечують знижене теплове навантаження всередині комутаційного обладнання та відповідають вимогам щодо захисту гілкових ланцюгів.
Оптимізація електричної інфраструктури підприємства у різних технологічних циклах зі змінним навантаженням вимагає перевіреної технології постійних магнітів та узгоджених систем керування інвертором. Інженери-техніки компанії ENNENG допомагають промисловим підприємствам у аналізі профілів навантаження, розрахунку терміну окупності енергозатрат та налаштуванні спеціалізованих систем постійних магнітів. Надішліть технічні вимоги до експлуатації, щоб розпочати аудит часткового навантаження об’єкта:
П: Чому синхронний двигун з постійними магнітами зберігає високу ефективність навіть при 25 % навантаження?
А :Синхронний двигун з постійними магнітами зберігає високу ефективність у режимі часткового навантаження, оскільки його збуджувальне поле створюється постійними магнітами, а не струмом, індукованим у статорі. За відсутності втрат у міді ротора основні енергетичні витрати прямо пропорційні механічному крутному моменту, який вимагає приводний механізм. Отже, втрати в сталі й теплове розсіювання залишаються мінімальними, що дозволяє двигуну зберігати рівень ефективності IE5 навіть під час сильно обмеженого роботи на легкому навантаженні.
Питання: Яка топологія приводу потрібна для роботи синхронного двигуна з постійними магнітами?
А :Синхронний двигун з постійними магнітами не може підключатися безпосередньо до стандартної мережі живлення; для його роботи потрібен інвертор із векторним керуванням орієнтованим на поле. Привід змінної частоти відстежує положення ротора за допомогою зворотного зв’язку з енкодера або бездатчикових алгоритмів високочастотної ін’єкції, щоб синхронізувати вихідний струм із полем постійних магнітів. Це забезпечує плавне створення крутного моменту, точне регулювання швидкості та максимальну ефективність у широкому діапазоні роботи на частковому навантаженні.
П: Як відрізняється теплове керування між асинхронними двигунами та синхронними двигунами з постійними магнітами?
А :У типових асинхронних машинах опір ротора створює значне внутрішнє тепло, яке передається через підшипники й вал. У синхронному двигуні з постійними магнітами ротор залишається прохолодним, оскільки струми ковзання відсутні, що зменшує теплове навантаження на механічні підшипники. Тепло концентрується майже повністю в корпусі статора, де зовнішні ребра охолодження та примусова вентиляція ефективно розсіюють теплову енергію під час тривалої промислової експлуатації.


 EN