
why-pm-synchronous-motor-helps-cut-down-reactivepower-loss-inside-industrial-powerdistribution-loops, why-pm-synchronous-motor-helps-cut-down-reactivepower-loss-inside-industrial-powerdistribution-loops, /blog
EN

2026/09/20
I circuiti di distribuzione industriale trasportano corrente attiva, che compie lavoro utile, e corrente reattiva, che circola soltanto tra fornitore e carico. Macchine ad induzione, trasformatori e cavi lunghi assorbono VAR magnetizzanti, provocando riscaldamento dei conduttori e occupando parte della potenza nominale del trasformatore. ENNENG affronta questo problema alla fonte con un Motore sincrono a pm motore che non richiede avvolgimenti di eccitazione e mantiene un fattore di potenza prossimo all’unità su tutto il suo campo di carico. Per servizi continui di ventilatori e pompe, l’unità elimina i VAR magnetizzanti nel punto in cui vengono generati.
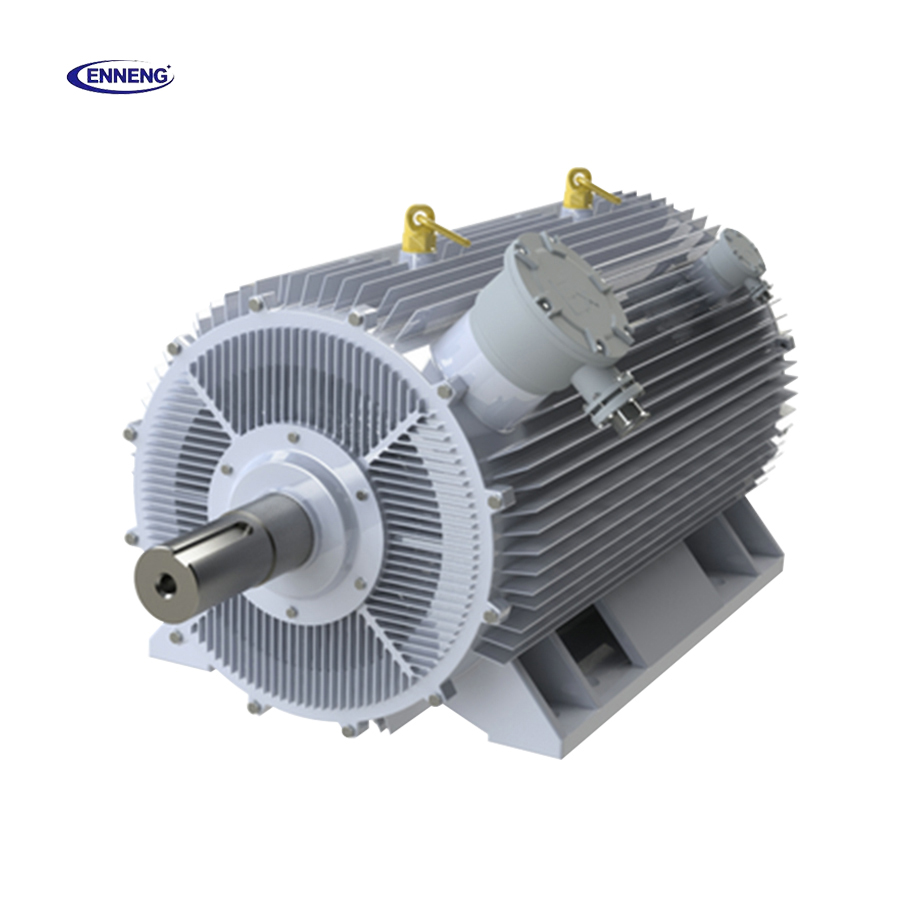
La linea di motori sincroni a magneti permanenti di ENNENG è documentata per eliminare le penalità legate alla potenza reattiva in condizioni di carico variabile, e la serie TYB garantisce un risparmio energetico del 15%-30% mantenendo un fattore di potenza prossimo all’unità. La serie TYT di ENNENG è stata implementata presso Shandong Gold Group lungo l’intera linea di flottazione, il mulino a sfere e gli azionamenti per la movimentazione di materiali sfusi, dove le stesse dimensioni di fissaggio dei motori asincroni già installati permettono di conservare pulegge e giunti esistenti: un intervento di retrofitting che elimina la potenza reattiva di magnetizzazione al carico senza richiedere una riprogettazione dell’azionamento circostante.
La corrente reattiva non è gratuita, anche in assenza di penalità. Ogni ampere di VAR percorre gli stessi cavi, sbarre e avvolgimenti della potenza attiva, e le perdite resistive crescono con il quadrato della corrente totale. Un circuito a fattore di potenza 0,8 trasporta circa il venticinque per cento di corrente in più rispetto allo stesso carico a fattore di potenza unitario, quindi riscaldamento e caduta di tensione aumentano anche quando il contatore non lo segnala. ENNENG sostituisce localmente quella corrente reattiva induttiva con un motore sincrono a magneti permanenti, mantenendo il circuito più vicino all’unità e recuperando capacità sprecata.
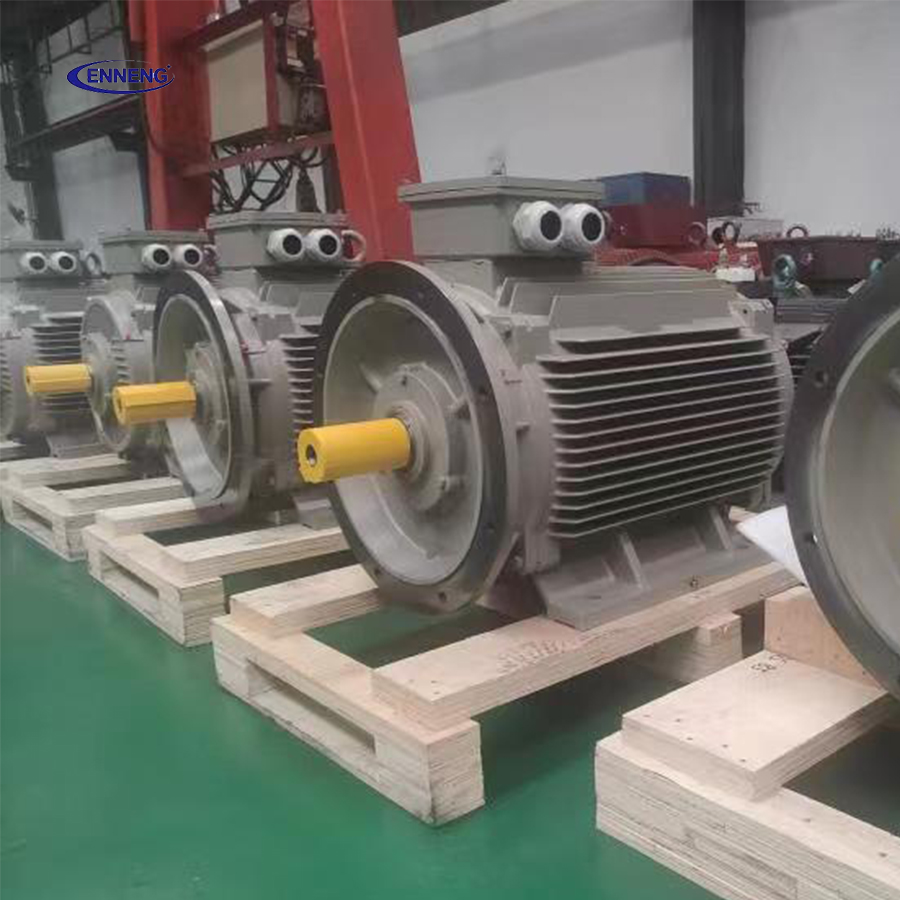
La fisica è semplice. Un rotore a magneti permanenti fornisce autonomamente il proprio flusso di campo, quindi il motore sincrono a magneti permanenti assorbe quasi nessuna corrente di magnetizzazione, e l’inverter regola l’angolo della corrente in modo che l’unità presenti, su richiesta, un fattore di potenza anticipato, ritardato o unitario.
Le macchine convenzionali richiedono un avvolgimento di campo alimentato con eccitazione in corrente continua, mentre le configurazioni a induzione assorbono continuamente corrente magnetizzante. Il motore sincrono a magneti permanenti elimina completamente il percorso di eccitazione: i magneti fissano il flusso del rotore e la corrente nello statore viene utilizzata quasi interamente per generare coppia. Con una componente magnetizzante molto ridotta, la corrente di linea si allinea alla tensione, spingendo il fattore di potenza verso l’unità e riducendo la potenza reattiva che altrimenti circolerebbe nel circuito. Il confronto risulta evidente secondo la norma IEC 60034-1:
|
Aspetto (IEC 60034-1) |
Motore a induzione |
Motore a magneti permanenti (IE5) |
|
Eccitazione del rotore |
Avvolgimento di campo o corrente magnetizzante |
Magnetii permanenti, nessuna corrente di eccitazione |
|
Perdite nel rame del rotore |
Presente a ogni velocità |
Zero sull’intero intervallo di velocità |
|
Fattore di potenza |
In ritardo, assorbe potenza reattiva dalla rete |
Vicino all’unità, può fornire potenza reattiva localmente |
|
Carico del trasformatore |
Corrente totale più elevata |
Corrente totale inferiore per la stessa potenza in uscita |
ENNENG fornisce questo comportamento del motore sincrono a magneti permanenti con un azionamento a controllo vettoriale, cosicché il vantaggio si manifesta sul campo, non solo sulla targhetta.
I carichi raramente operano in un singolo punto e un dispositivo di correzione fisso non è in grado di seguirli. Un motore sincrono a magneti permanenti con azionamento a controllo vettoriale mantiene il fattore di potenza prescelto anche quando il carico varia da leggero a pieno, poiché il controllore separa la corrente di coppia da quella di magnetizzazione; inoltre, laddove un circuito presenti una capacità insufficiente, può essere impostato leggermente in anticipo per fornire localmente potenza reattiva (VAR) come un piccolo condensatore sincrono.
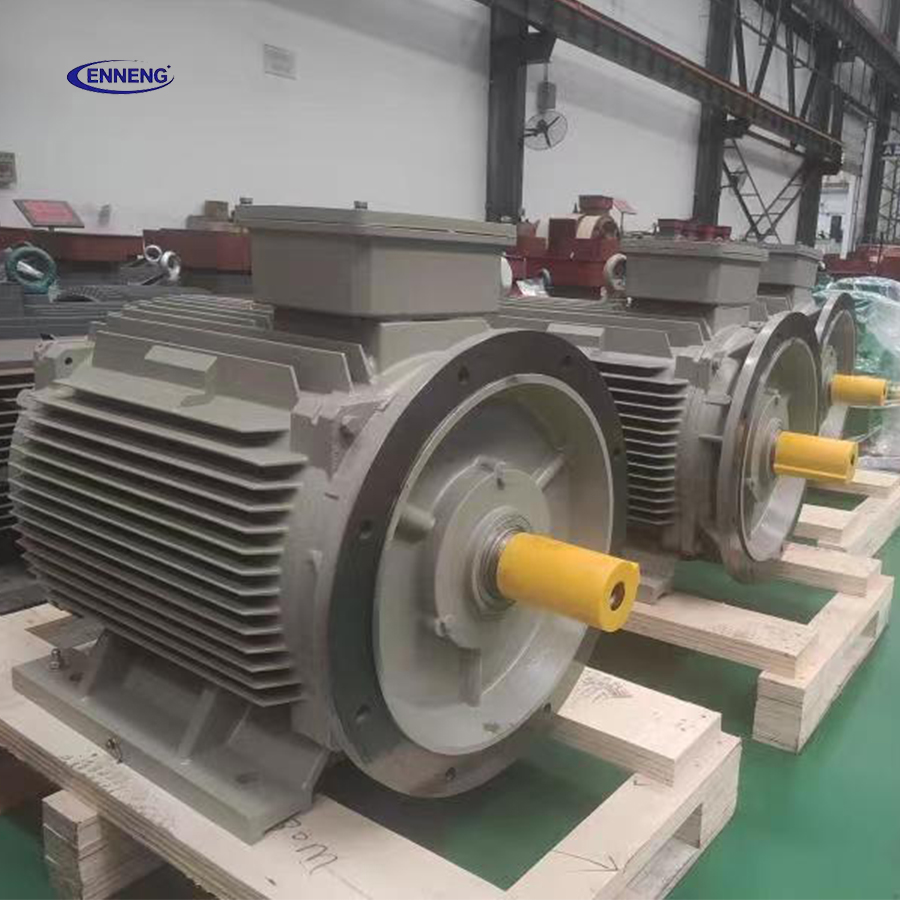
Affermazioni attendibili si basano su riferimenti pubblicati, non su linguaggio promozionale. Un motore sincrono a magneti permanenti è specificato e collaudato secondo lo stesso quadro normativo che regola le macchine rotanti, cosicché i suoi vantaggi sono verificati, non semplicemente dichiarati.
IEC 60034-1 stabilisce i requisiti generali di prestazione e di prova per le macchine elettriche rotanti, mentre IEC 60034-3 tratta specificamente le prestazioni delle macchine sincrone, fornendo una base coerente per confrontare progetti basati su campo con macchine convenzionalmente eccitate e confermare la riduzione dell’assorbimento reattivo garantita da un motore sincrono a magneti permanenti.
IEEE 141, il Red Book, fornisce indicazioni per la progettazione della distribuzione industriale dell’energia e affronta la correzione del fattore di potenza, il posizionamento dei condensatori e il rischio di sovracorrezione. IEC 61000 definisce i limiti armonici che qualsiasi motore sincrono a magneti permanenti alimentato tramite azionamento deve rispettare, mantenendo il progetto entro i parametri accettati e agevolando il superamento delle ispezioni sul sito.
Risultati ottimali dipendono dalla scelta dell'unità adeguata e dal suo corretto mantenimento. Un motore sincrono a magneti permanenti premia una specifica accurata, poiché il vantaggio in termini di fattore di potenza si realizza soltanto quando il setpoint dell'inverter e il profilo di carico sono adeguatamente abbinati al circuito. ENNENG fornisce Unità per motori sincroni a magneti permanenti — la linea di motori a magneti permanenti (PMSM) ENNENG, costruita secondo gli standard ISO 9001 e CE, appositamente progettata per questo tipo di impiego.
Dimensionare il motore sincrono a magneti permanenti sulla base del ciclo di carico effettivamente misurato, non sul picco indicato sulla targhetta; impostare inoltre intenzionalmente il fattore di potenza obiettivo. Se il circuito è carente di potenza reattiva (VAR), programmarlo leggermente in anticipo per compensare i carichi induttivi; se il fattore di potenza è prossimo all'unità, mantenerlo all'unità per evitare correzioni eccessive e verificare la potenza nominale conformemente alla norma IEC 60034-1 prima dell'acquisto.
All'avviamento, misurare il fattore di potenza e la corrente di linea su ciascuna fase con il motore sincrono a magneti permanenti sotto carico, e confrontare i valori con il riferimento pre-modifica per dimostrare la riduzione di VAR. Verificare il contenuto armonico secondo la norma IEC 61000 e accertarsi che l'inverter non entri in conflitto con un eventuale banco di condensatori già esistente. La manutenzione ordinaria è limitata, poiché il rotore non dispone di anelli di scorrimento né spazzole; tuttavia, controlli termici e sull'isolamento a intervalli regolari proteggono gli elementi magnetici e i cuscinetti, mentre il fattore di potenza va riesaminato annualmente.
Un intervento di miglioramento del fattore di potenza deve essere dimensionato sulla base di un profilo di carico misurato, non su una stima approssimativa. ENNENG fornisce Unità per motori sincroni a magneti permanenti realizzati secondo le norme ISO 9001 e CE, in grado di mantenere un fattore di potenza prossimo all'unità in impianti di oltre 20 paesi.
Invia a ENNENG il log settimanale del fattore di potenza e della corrente di linea del circuito target; il team tecnico restituirà un piano di riduzione di VAR con una stima del recupero di capacità prima dell'acquisto.
A:Un motore sincrono a magneti permanenti genera autonomamente il proprio campo rotorico grazie ai magneti permanenti, quindi assorbe quasi nessuna corrente di magnetizzazione dalla rete. L'inverter regola l'angolo della corrente, consentendo all'unità di mantenere un fattore di potenza prossimo all'unità. Una minore corrente reattiva attraversa cavi e trasformatori, riducendo le perdite resistive e liberando capacità che, in presenza di carichi induttivi, occuperebbe altrimenti il circuito di distribuzione.
A:In molti circuiti, un motore sincrono a magneti permanenti riduce la necessità di condensatori commutati, poiché genera supporto reattivo direttamente presso il carico. Dopo la sostituzione di azionamenti continui, un impianto potrebbe dismettere uno stadio di condensatori, come dimostrano le installazioni documentate da ENNENG TYT presso siti quali Shandong Gold Group. Non costituisce una sostituzione completa per la correzione globale, ma la generazione locale di VAR vicino al carico elimina spesso la porzione più ampia e più inefficiente del flusso reattivo.
A:Sì, con un azionamento a controllo vettoriale. Un motore sincrono a magneti permanenti può mantenere un fattore di potenza scelto da carico leggero a carico pieno perché il controllore separa la corrente di coppia da quella di magnetizzazione. Il valore di riferimento segue la richiesta meccanica invece di variare come avviene con un condensatore fisso. Gli operatori possono inoltre scegliere un valore di riferimento leggermente anticipato per fornire potenza reattiva localmente quando l’anello di distribuzione presenta carenza di capacità reattiva.
A:IEC 60034-1 riguarda le prestazioni generali e le prove delle macchine rotanti, mentre IEC 60034-3 tratta specificamente le macchine sincrone. Per il lato di distribuzione, IEEE 141 fornisce indicazioni sulle pratiche di correzione del fattore di potenza e IEC 61000 stabilisce i limiti relativi alle armoniche e alla compatibilità elettromagnetica. Questi riferimenti consentono agli ingegneri di verificare le perdite nominali e di confermare che il supporto locale di potenza reattiva rientri nei limiti accettati dalle regole industriali per la distribuzione dell’energia, controllabili e conformi ai requisiti stabiliti dagli enti erogatori.
A:Misurare il fattore di potenza della linea e la corrente per fase con il motore sincrono a magneti permanenti sotto carico, quindi confrontare i valori con il riferimento precedente alla modifica per confermare la riduzione di VAR. Verificare il contenuto armonico secondo la norma IEC 61000 e assicurarsi che l'inverter non entri in conflitto con un eventuale banco di condensatori già installato. Confermare che la modalità di fattore di potenza impostata sia attiva. Registrare le letture affinché ispezioni successive possano dimostrare che la correzione continua a funzionare come specificato.
A:La manutenzione è meno impegnativa rispetto a quella dei motori ad eccitazione esterna, poiché il rotore non dispone di anelli di scorrimento, spazzole né avvolgimenti di eccitazione. Programmare ispezioni periodiche mediante termografia, misure della resistenza d'isolamento e controllo dei cuscinetti, al fine di proteggere sia i magneti sia le parti meccaniche. Riconfermare almeno una volta all'anno l'impostazione del fattore di potenza, poiché il carico può variare nel tempo; mantenere inoltre aggiornato il firmware dell'inverter, in modo che la modalità di fattore di potenza selezionata e i limiti di protezione rimangano correttamente applicati.


 EN