
 EN

چگونه ژنراتور مغناطیس دائمی (PMG) با نوسانات بزرگ سرعت چرخش در سیستمهای بازیابی گرمای زائد صنعتی مقابله میکند
تجهیزات بازیابی گرمای زائد صنعتی بهندرت سرعت محور پایداری را تجربه میکنند که نامپلاک آن را نشان میدهد. دما، دبی و فشار مایع کارکرد منبع گرما، شرایط کندانسور و ظرفیت فرآیند میتوانند همه با هم تغییر کنند. بنابراین، یک اکسپاندر یا توربین ممکن است پس از یک اختلال بهسرعت شتاب بگیرد و سپس در سرعتی بسیار پایینتر متوقف شود. یک ژنراتور مغناطیس دائم PMG میتواند در آن محیط بهخوبی کار کند، اما خود ماشین تنها راهحل نیست. طراحی الکترومغناطیسی آن، دینامیک خط محور، سیستم خنککنندگی، مبدل توان و منطق حفاظتی باید بهصورت یکپارچه برای یک محدوده عملیاتی مشخص شوند.
بهعنوان یک مهندس که سیستمهای انرژی با سرعت متغیر را بررسی میکند، من از محدودهٔ اندازهگیریشدهٔ سرعت و گشتاور شروع میکنم نه از یک عدد اوج توان به کیلووات. این تفاوت اهمیت دارد: یک مولّد فنیدرست ممکن است همچنان با یک مبدلی جفتشده باشد که بیش از حد زود قطع میشود، یا با یک اتصالدهندهای که حرکت پیچشی را تقویت میکند، یا با یک کنترلکنندهای که اجازه میدهد یک افزایش گرمایی موقت به رویداد اضافهسرعت مکانیکی تبدیل شود.
چرا بازیافت گرمای زائد منجر به نوسانهای بزرگ سرعت میشود
در چرخهٔ رنکین آلی، چرخهٔ بخار، یا هر حلقهٔ بازیافت مبتنی بر انبساطدهندهای دیگر، توان محوری از افت آنتالپی موجود و دبی جرمی پیروی میکند. این ورودیها وقتی کورهٔ اصلی، فشردهکننده، موتور، کورهٔ صنعتی، یا خط فرآیندی بار خود را تغییر میدهند، ثابت نیستند. شرایط تراکم نیز با دمای محیط و عملکرد آب خنککننده تغییر میکنند. نتیجه این است که در طول راهاندازی، رد بار، تغییر منبع گرمایی، رویدادهای دور زدن (بایپس)، و کار عادی در بار جزئی، ممکن است دامنهٔ وسیعی از سرعتها مشاهده شود.
سرعت تأثیر مستقیمی بر ژنراتور مغناطیس دائمی (PMG) دارد. برای یک طراحی مغناطیسی دادهشده، ولتاژ تولیدشده و فرکانس الکتریکی با افزایش سرعت چرخش افزایش مییابند. تقاضای گشتاور، تلفات هستهای، تلفات ناشی از مقاومت هوا، تلفات یاتاقانها، تنش روتور و شرایط کلیدزنی اینورتر باید در تمام محدودهٔ مجاز ارزیابی شوند. در نظر گرفتن ظرفیت اسمی بهعنوان یک عدد ثابت تنها برای برنامهریزی تقریبی مفید است؛ زیرا هنگامی که سیستم با تغییر ناگهانی سرعت مواجه میشود، خروجی قابلاستفاده و حاشیهٔ حرارتی میتوانند بهطور قابلتوجهی تغییر کنند.
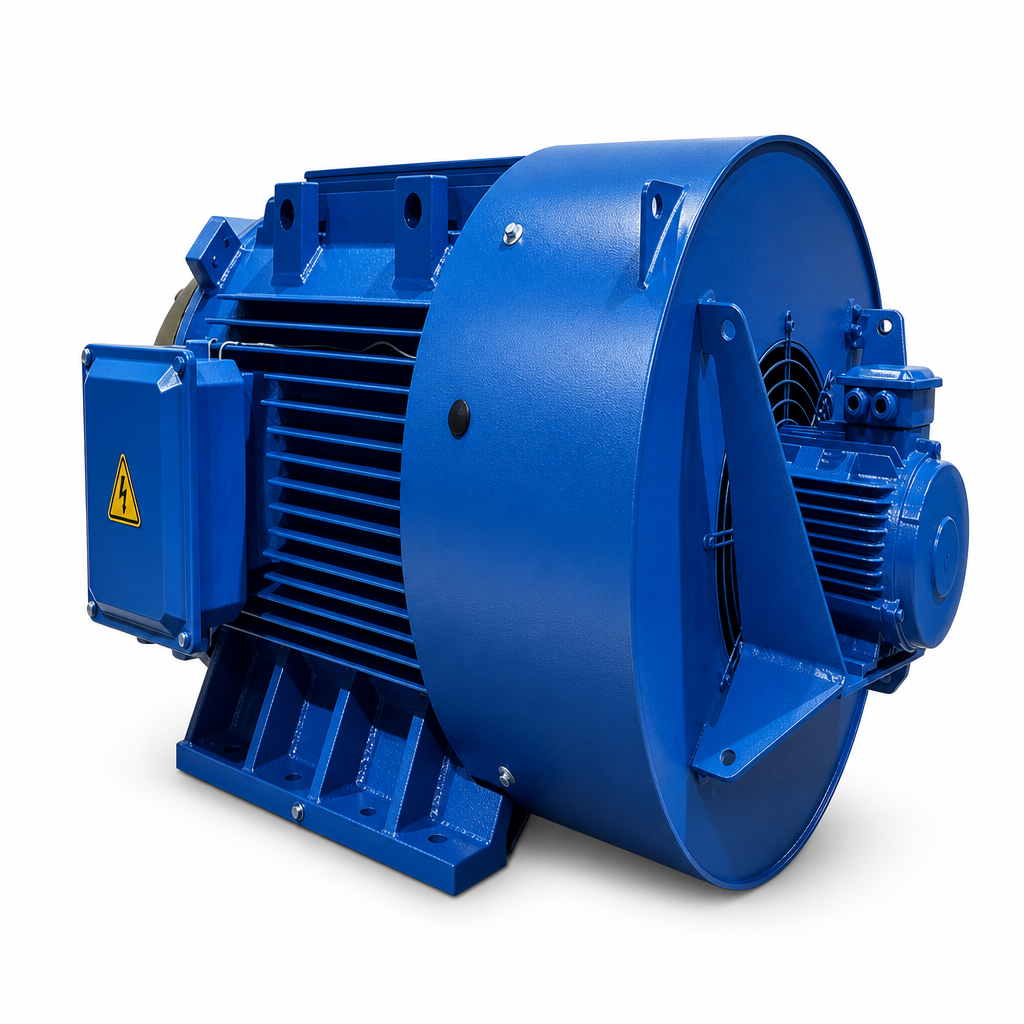
یک ماژول تولید انرژی از گرمای زائد با سرعت بالا که در منابع منتشر شده است، اصل کار سیستم را نشان میدهد نه یک مشخصهٔ جهانی: این ماژول عملکردی از ۱۵۰۰۰ تا ۲۶۵۰۰ دور در دقیقه و یک مبدل را توصیف میکند که خروجی متغیرفرکانس ژنراتور را به برقی با ولتاژ ۴۰۰ تا ۴۸۰ ولت متناوب و فرکانس ۵۰ یا ۶۰ هرتز تبدیل میکند. درس اصلی این است که تغییرپذیری سرعت پیشبینیشده و در سطح سیستم مدیریت میشود؛ نه اینکه بدون در نظر گرفتن آن فرض شود.
سهم ژنراتور مغناطیس دائمی (PMG)
ا ژنراتور مغناطیس دائم PMG دارای میدان مغناطیسی روتور بدون جریان تحریک روتور یا حلقههای لغزشی است. این امر یکی از منابع تلفات روتور و پیچیدگی سیستم تحریک را حذف میکند. در بستهبندیهای کوچک و پرسرعت بازیافت گرمای هدررفته، چگالی توان ناشی از این ویژگی و عملکرد کارآمد آن میتواند جذاب باشد. با این حال، وجود آهنرباهای دائمی به این معناست که شار شکاف هوایی همواره در هنگام چرخش روتور موجود است. در رویدادهای فراتر از سرعت مجاز یا قطع مدار، سیستم کنترل نمیتواند به سادگی جریان تحریک را خاموش کند، همانطور که در ماشینهای دارای سیمپیچ تحریک امکانپذیر است.
به همین دلیل، مشخصات فنی PMG باید فراتر از ولتاژ و توان اسمی، موارد زیر را نیز تعریف کند: محدودههای سرعت پیوسته و گذرا، منحنی ولتاژ بر حسب سرعت، شرایط مجاز در اتصالات، طراحی نگهدارندهٔ روتور، حاشیهٔ مقاومت در برابر آهنرباییزدایی، ردهٔ حرارتی عایقبندی، فرضیههای خنککنندگی و ارتعاشات مجاز. استاندارد IEC 60034-1 معمولاً برای مشخصکردن ردهبندی و عملکرد ماشینهای چرخان به کار میرود، در حالی که استاندارد IEC 60034-14 آزمونهای ارتعاشی کارخانهای را برای ماشینهای قابل اعمال تعریف میکند؛ تیم پروژه باید ویرایشها و محدودههایی را که در قرارداد آنها اعمال میشوند، تأیید کند.
مبدل سرعت ژنراتور را از فرکانس شبکه جدا میکند.
معماری مفیدترین برای تغییرات شدید سرعت، معمولاً رابط الکترونیکی توان کامل است: یکسوکنندهٔ کنترلشده در سمت ژنراتور، یک پیوند مستقیم (DC link) و یک معکوسکننده در سمت شبکه یا یک مرحلهٔ خروجی مستقیم کنترلشده. این ترتیب امکان میدهد که ژنراتور مغناطیس دائم PMG ولتاژ و فرکانس متغیر تولید کند، در حالی که سیستم الکتریکی پاییندست، توان تنظیمشدهای دریافت میکند.
- کنترل در سمت ژنراتور گشتاور الکترومغناطیسی را تنظیم میکند. این سیستم میتواند در حین شتابگیری به محور بار اعمال کند، جریان را محدود سازد و مسیر سرعتی بهینه یا ایمن را دنبال نماید.
- مدیریت پیوند مستقیم جریان (DC-link) ناهماهنگی بین ورودی مکانیکی و خروجی الکتریکی را برای بازههای کوتاه جذب میکند. محدودههای ولتاژ آن باید با رفتار ترمز، کاهش تولید و خطاهای شبکه هماهنگ باشند.
- کنترل سمت شبکه توان فعال و واکنشی صادرشده، همگامسازی، هارمونیکها و تحمل خطاهای شبکه (در صورت نیاز) را مدیریت میکند.
- منطق حفاظتی از سرعت بیش از حد، ولتاژ بیش از حد، جریان بیش از حد، از دست دادن بار، موجودبودن مبدل و سنسورهای حرارتی نظارت میکند؛ و باید پیش از نزدیک شدن به محدودیتهای روتور یا عایق عمل نماید.
درست است که استفاده از یک مبدل کامل، هزینه و پیچیدگی کنترل را افزایش میدهد. اما در مواردی که منبع حرارتی دارای تغییرات گستردهای است، اتصال مستقیم یک ماشین القایی دائمی (PMG) با سرعت متغیر به اتصالی با فرکانس ثابت، مشکل را به جای دیگری منتقل میکند. سؤال بهتر این است که آیا مبدل، مسیر بار تخلیهکننده و ترتیب خاموششدن میتوانند انرژی ذخیرهشده در مجموعه چرخان را زمانی که بار الکتریکی ناگهان از بین میرود، بهطور ایمن مدیریت کنند.
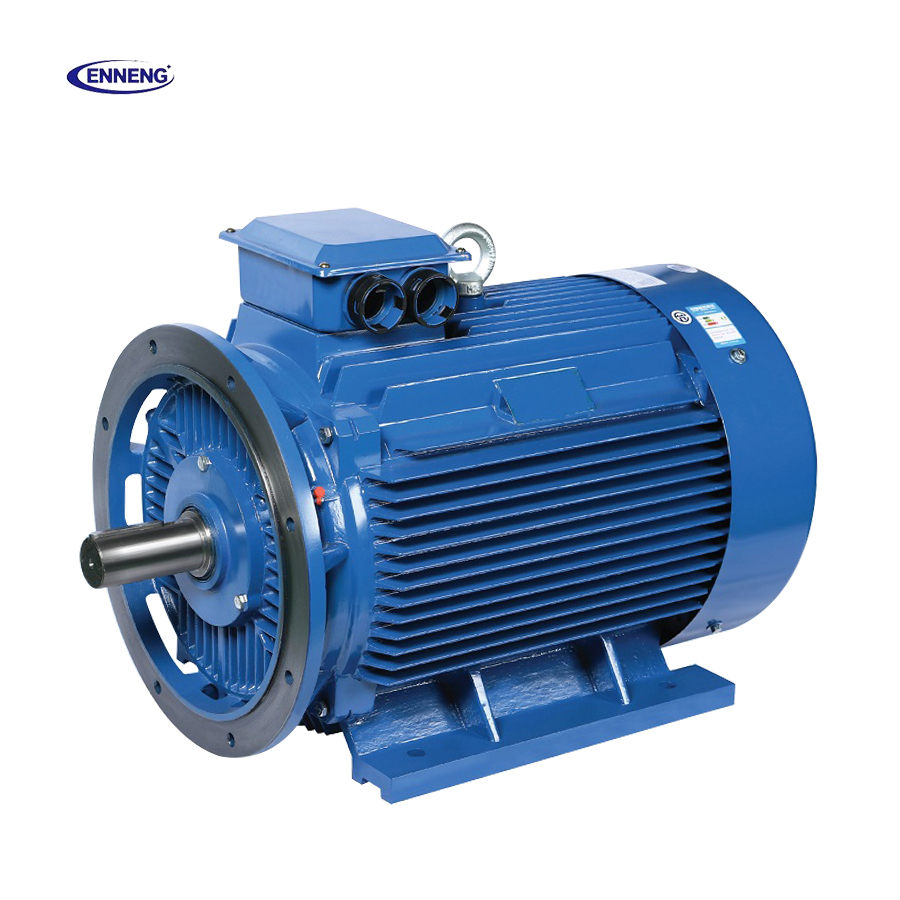
طراحی مکانیکی به اندازه کنترل الکتریکی اهمیت دارد.
نوسانات شدید سرعت نیز یک مشکل مکانیکی است. توربین یا انبساطدهنده، اتصالدهنده، روتور ماشین القایی دائمی (PMG)، یاتاقانها، صفحه پایه و پوسته، یک سیستم پویا را تشکیل میدهند که دارای سرعتهای بحرانی و حالتهای پیچشی هستند. تغییر سریع گشتاور حتی زمانی که توان میانگین کم باشد، میتواند پدیده رزونانس را برانگیخته کند. در عیبیابی در محل، اغلب ارتعاشات را به سفتی نصب، تنظیمبندی، رفتار اتصالدهنده یا رزونانس صفحه پایه نسبت میدهند و نه به عیب سیمپیچ ژنراتور.
به همین دلیل، بازبینی طراحی باید شامل تحلیل پیچشی، ارزیابی دینامیک روتور، مسیرهای شتابگیری و توقف در سرعتهای بحرانی، نیازمندیهای تعادلسازی، محدودیتهای یاتاقانها و معیارهای پذیرش ارتعاش باشد. سیستمهای پرسرعت ممکن است از آرایشهای ویژهی یاتاقان و محصورسازی استفاده کنند، اما رویکرد انتخابشده باید متناسب با محدودهی واقعی سرعت، محیط کار، برنامهی نگهداری و پیامدهای خرابی باشد. ارزیابی ژنراتور بهصورت جداگانه از اکسپاندر، مبدل و سازهی نگهدارنده اغلب منجر به تهیهی برگهی مشخصات فنی دقیقی میشود که در عمل عملکرد ضعیفی دارد.
حاشیههای حرارتی و حفاظت آهنرباها در شرایط گذرا
تغییرات سرعت بهصورت متفاوتی بر تلفات تأثیر میگذارند. تلفات مسی متناسب با جریان است، درحالیکه تلفات هسته و تلفات ناشی از مقاومت هوا و اصطکاک عموماً با افزایش سرعت افزایش مییابند؛ شرایط جریان هوا و خنککننده نیز ممکن است در طول گذار فرآیندی تغییر کنند. بنابراین، مدل حرارتی نیازمند هم نقاط کار پایدار و هم چرخههای کار گذاری متغیر است. حسگرهای دما در پیچهای استاتور، یاتاقانها، مسیرهای خنککننده و — در صورت امکان — محیط روتور، امکان محافظت بهتری را برای کنترلر فراهم میکنند تا آنچه که یک حسگر دمای تکی در محفظه ارائه میدهد.
مواد آهنربا و سازوکار نگهداری روتور باید در برابر بدترین ترکیب دما، تنش گریز از مرکز و جریان نقص انتخاب شوند. یک ژنراتور مغناطیس دائم PMG نباید بهدلیل داشتن بازده عادی بالا، ظرفیت بار اضافی نامحدودی بهعنوان ویژگیاش شناخته شود. حاشیههای طراحی، بررسیهای منطقیبودن حسگرها و آستانههای قطع محافظهکارانه، عواملی هستند که در مواقعی که اختلال در منبع گرما سریعتر از واکنش حلقه حرارتی رخ میدهد، آهنرباها و عایق را حفظ میکنند.
فناوری موتورهای آهنربای دائمی (PMSM): مرتبطاند، اما قابل تعویض نیستند
موتور مغناطیس دائمی (PMSM) فناوریها خانوادهٔ گستردهٔ ماشینهای یکسانی را به اشتراک میگذارند: آهنرباهای دائمی شار روتور را تولید میکنند و یک اینورتر جریانهای استاتور را کنترل مینماید. واژگان کنترلی — از قبیل بردارهای جریان، محدودیتهای گشتاور، بازخورد موقعیت یا سرعت روتور و کاهش ظرفیت حرارتی — ممکن است هنگامی که یک درایوی PMG و یک PMSM از یک اتصال مستقیم (DC bus) مشترک استفاده میکنند، اهمیت داشته باشند. با این حال، یک ژنراتور در یک گسترشدهندهٔ انرژی گرمایی هدررفته باید با تمرکز بر ولتاژ تولیدی، انرژی ناشی از خطای الکتریکی، سرعت بیش از حد و پویایی توربین طراحی شود. رویکرد کنترلی PMSM باید تطبیق داده شود، نه اینکه بدون بررسی حفاظتی ویژهٔ ژنراتور کپی شود.
دنبالهای عملی از مشخصاتدهی و راهاندازی
- سرعتهای واقعی فرآیند حرارتی را در حالتهای حداقل، عادی، حداکثر، شتابگیری و توقف اضطراری (coast-down) اندازهگیری یا مدلسازی کنید.
- پوششهای گشتاور-سرعت و توان-سرعت را تعریف کنید، از جمله کارکرد در بار کم، قطع شبکه، تغییرات ناگهانی منبع گرما و کاهش کارایی سیستم خنککننده.
- ویژگی ولتاژ-فرکانس ژنراتور PMG را با محدودهٔ ورودی مبدل، محدودیت جریان، ولتاژ لینک مستقیم (DC-link) و ظرفیت ترمز یا بار تخلیهای (dump-load) تطبیق دهید.
- پیش از نهاییسازی چیدمان بسته، دینامیک روتور، پیچش اتصال، سفتی نصب، همترازی، تعادلسازی و معیارهای ارتعاش را بررسی کنید.
- رفتار حرارتی را با آزمونهای گذرا (ترانسینت) و نه صرفاً با آزمون گرمایش در نقطهٔ نامی تأیید کنید؛ دماهای سیمپیچ، یاتاقان، مایع خنککننده و مبدل را ثبت کنید.
- دنبالههای حفاظتی برای فراتر رفتن از سرعت مجاز، قطع مبدل، خرابی سنسور، از دست دادن بار و خاموششدن کنترلشده را راهاندازی کنید، سپس محدودههای پذیرفتهشده را مستندسازی کنید.
مشاورهی مهندسی و پرسشهای مربوط به ارتقاء درایو
تعیین صرفهجوییهای عملیاتی دقیق ناشی از ارتقاء به موتور سنکرون با آهنربای دائمی، با ارزیابی دقیق الگوی بار تأسیسات، امپدانس فیدر و ساختارهای صورتحساب برق ارائهشده توسط شرکت توزیع آغاز میشود. جایگزینی داراییهای تولیدی با سیستمهای موتوری مبتنی بر آهنربای دائمی، تنش هارمونیک را کاهش میدهد، جریان ظاهری مورد نیاز را پایین میآورد و بازده انرژی کلی تأسیسات را افزایش میدهد. متخصصان کاربردی، مدلسازی جامع سیستمهای برقی، مهندسی اتصال محور و پشتیبانی جامع در انتخاب درایوهای کلید-در-دست را ارائه میکنند. امروز با تیم مهندسی تماس بگیرید تا پارامترهای خاص کارخانه و نیازهای پروژه را بررسی کنید.
- واتساپ: +۸۶ ۱۸۵۶۲۷۸۰۲۲۸
- پست الکترونیکی: [email protected]
- تلفن: +86 532 66000559
نقطه نهایی
ا ژنراتور مغناطیس دائم PMG با عملکردن درون یک محدودهی طراحیشدهٔ عمدی، نوسانات گستردهی سرعت چرخش را جبران میکند، نه اینکه ذاتاً در برابر تغییرات سرعت مقاوم باشد. ساختار مغناطیس دائمی میتواند تلفات تحریک را کاهش دهد و ماشینهای کوچک و پرسرعت را پشتیبانی کند. راهحل کامل، بستهای هماهنگ است: طراحی الکترومغناطیسی و روتوری PMG، یک مبدل با رتبهبندی مناسب، یک پیوند DC محافظتشده، مکانیک محکم خط شفت، نظارت حرارتی واکنشگرا و منطق کنترلی مورد آزمون. وقتی این عناصر بر اساس چرخهی واقعی بازیافت گرمای زائد مشخص میشوند، تغییرپذیری سرعت به یک ورودی طراحی تبدیل میشود که قابل مدیریت است، نه تهدیدی غیرقابل پیشبینی برای در دسترسبودن.

